AGV搬运车与无人叉车协同作业的调度技术解析
在汽车零部件、3C电子和新能源电池工厂中,AGV搬运车与无人叉车的混场作业已成常态。但许多项目上线后暴露同一问题:AGV在通道口等待无人叉车卸货,叉车在月台排队等AGV腾出库位,整体节拍反而比单品类设备独立运行更慢。这不是硬件能力不足,而是调度层缺乏对异构设备运动学差异的统筹。
异构设备调度难在哪
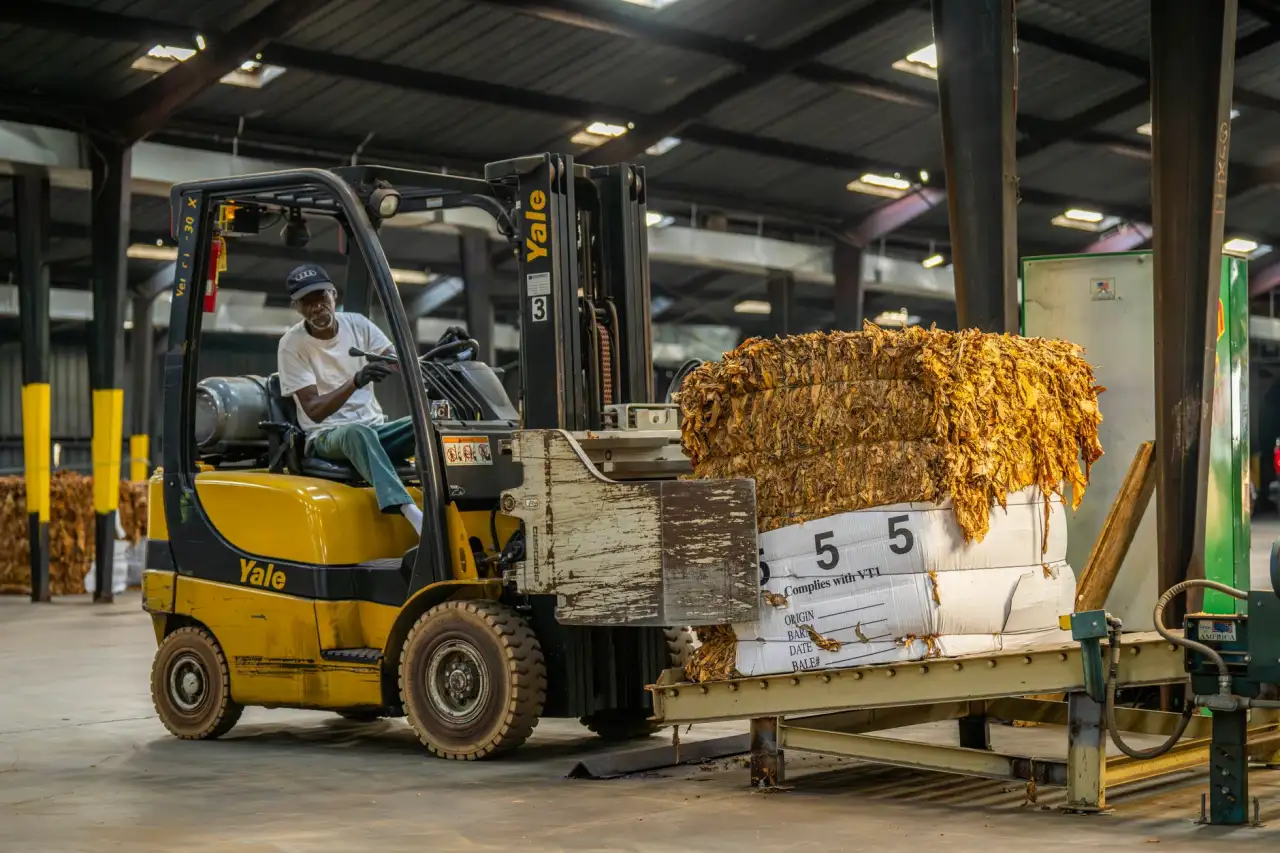
AGV搬运车多采用差速或舵轮驱动,转弯半径小、定位精度可达±5mm,适合料箱级、托盘级的高频次短驳。无人叉车则基于平衡重或前移式叉车底盘改造,举升高度可达6-9米,但转弯半径普遍在1.6-2.2米之间,且货叉对接需要更长的路径规划余量。当二者共用一条3米宽的物流通道时,若调度系统不区分运动学约束,就会出现AGV按最优路径切入、无人叉车被迫急停或绕行的死锁。
更隐蔽的问题在任务粒度。AGV搬运车通常以“取货点→放货点”为原子任务,而无人叉车的作业往往包含“取货→举升→搬运→下降→放货”多个子状态。若调度引擎将两者统一为同一种任务模型,无人叉车的举升等待时间会被错误地计为“空闲”,导致系统持续给它派发新任务,加剧拥堵。
协同调度的三层技术架构
成熟的协同调度方案通常拆为三层:任务编排层负责将订单拆解为设备无关的物流片段;资源分配层根据AGV搬运车、无人叉车、料箱机器人的实时状态做动态匹配;交通管制层处理路口竞争、死锁预防和优先级抢占。
其中资源分配层的关键指标不是简单的“最近空闲设备”,而是综合成本函数:
- 路径长度 × 设备单位距离能耗
- 预计等待时间 × 任务紧急权重
- 设备切换成本(如无人叉车从举升状态转为行驶状态的耗时)
- 通道占用冲突概率预测
以某新能源电池工厂实际数据为例,引入综合成本函数后,AGV搬运车与无人叉车的平均任务响应时间从47秒降至29秒,通道死锁次数下降82%。
交通管制中的死锁预防策略
异构设备混场最怕环形死锁。常见做法是资源预留+有向图检测:调度系统为每台设备规划路径时,同时申请沿途的“路段锁”,若检测到有向图中出现环路,则强制优先级最低的设备回退到最近避让点。相比纯靠传感器避障,这种集中式管制能把死锁恢复时间从分钟级压缩到秒级。
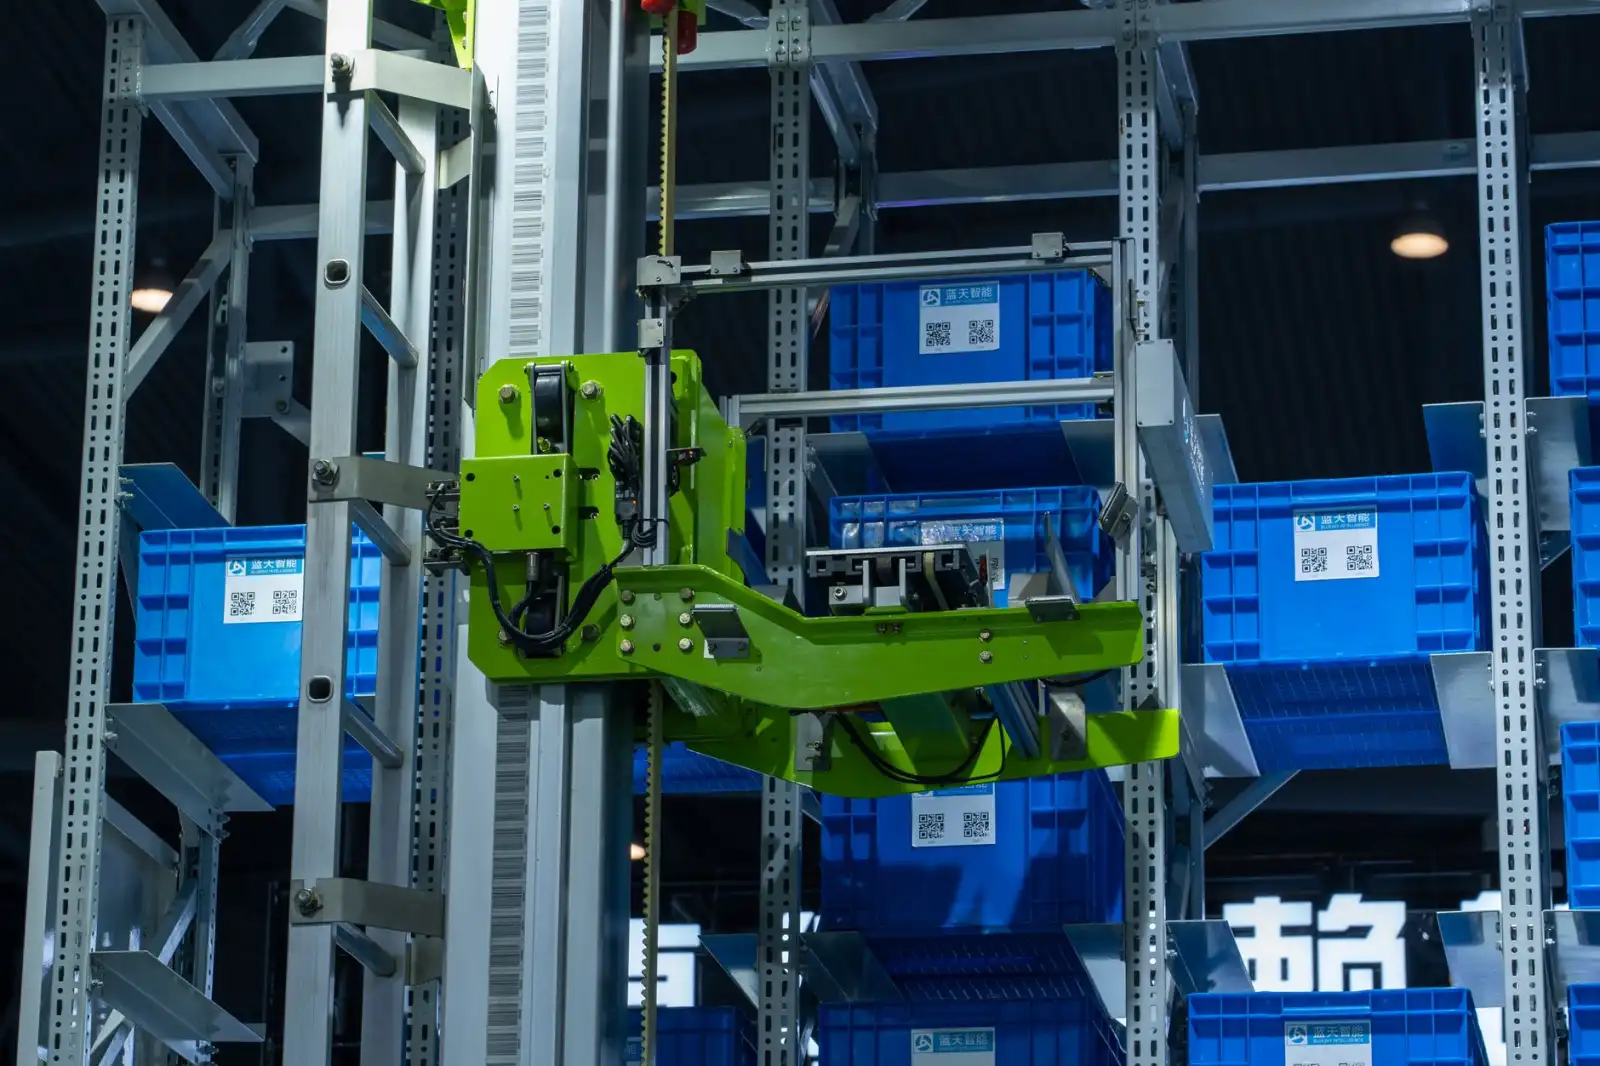
另一个易被忽视的细节是料箱机器人与无人叉车的对接节拍。料箱机器人负责货架到拣选站的补货,无人叉车负责整托出库,二者在月台交汇时,若料箱机器人的顶升机构与无人叉车的货叉存在高度干涉,调度系统必须预留“高度互锁”信号,而非仅依赖位置互斥。
对于正在规划智能物流系统的企业,建议在选型阶段就要求供应商提供异构设备调度接口的开放程度:是否支持RESTful或MQTT的任务下发、是否允许第三方交通管制模块接入、是否提供设备运动学参数的自定义配置。上海易樊科技有限公司在多个汽车零部件项目中,通过开放调度层接口,将AGV搬运车、无人叉车与料箱机器人纳入统一交通管制,产线物料周转效率提升约35%。