2025年AGV搬运车核心技术演进与智能调度趋势分析
2025年AGV搬运车核心技术演进与智能调度趋势分析
2025年的智能物流赛道,早已不是“沿着磁条跑圈”的初级时代。作为上海易樊科技有限公司的技术编辑,我几乎每周都在见证客户现场的真实变化——AGV搬运车的算力门槛正在被拉高,而调度系统的复杂度,已经逼近一个小型操作系统的水平。这背后不是参数堆砌,而是从“单机自动化”向“群体智能”的实质性跨越。
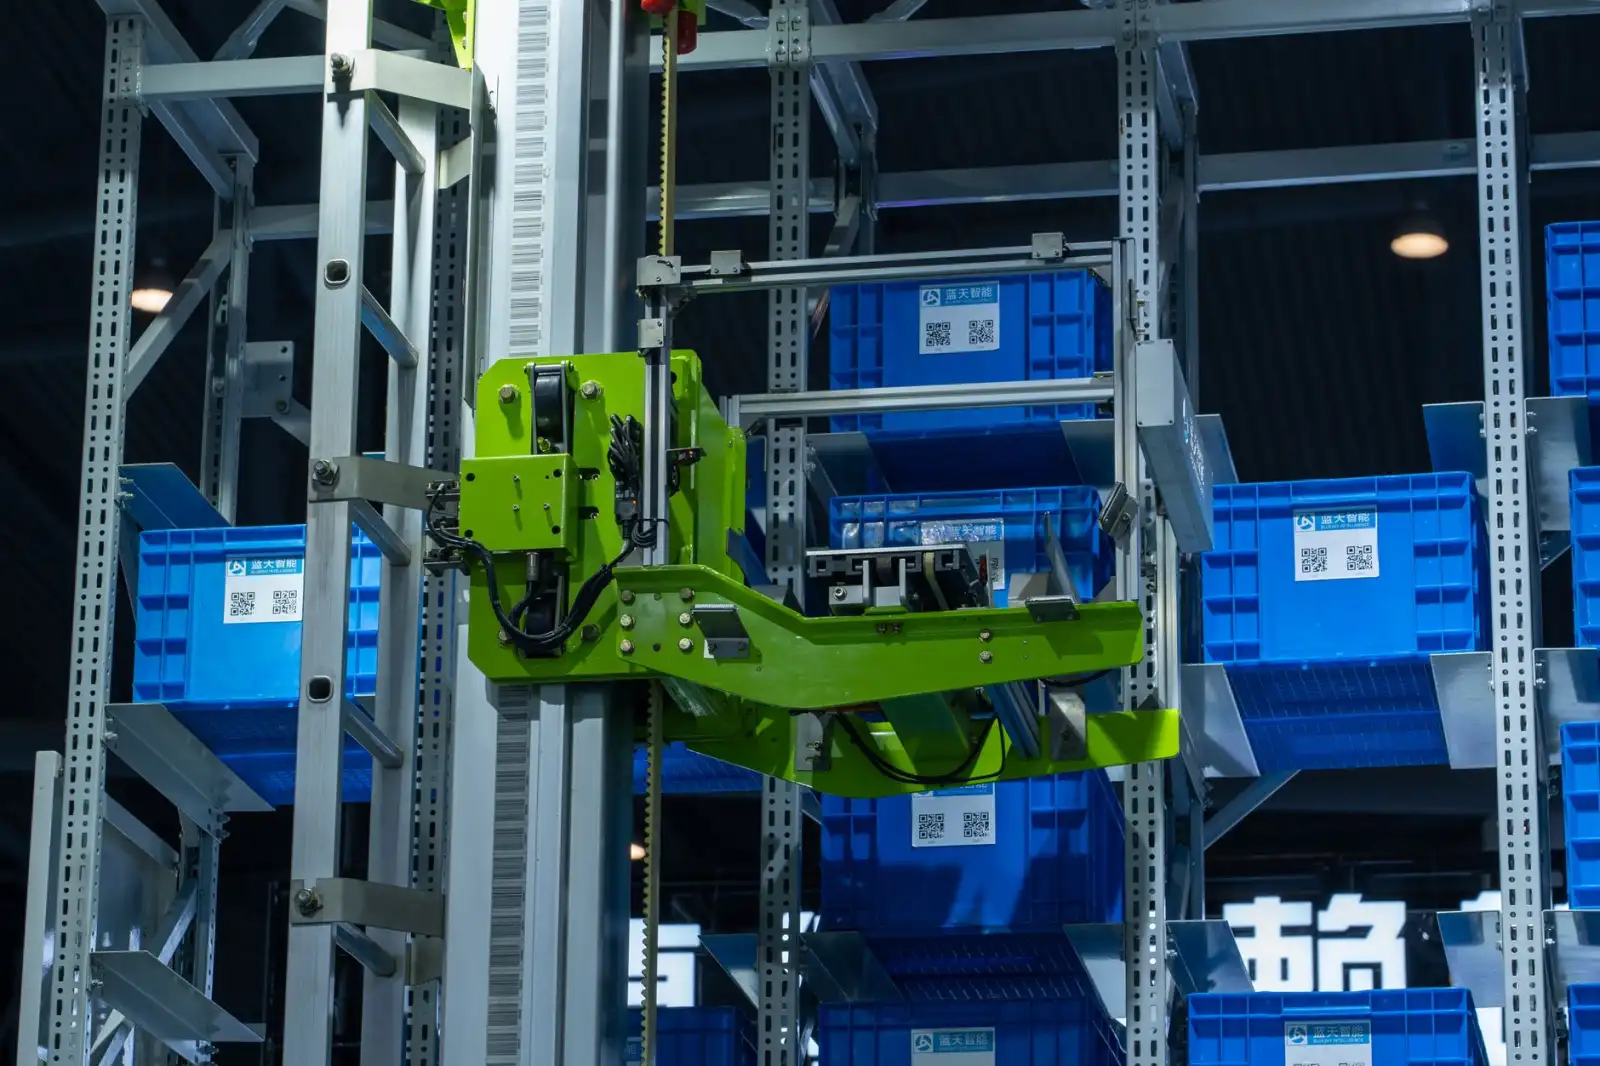
先看硬件侧的关键跃迁。目前主流厂商已全面切换至激光SLAM + 视觉语义融合导航,单台AGV搬运车的定位精度稳定在±5mm以内,较2023年提升了约40%。更关键的是,多传感器融合的时延被压缩到50ms以下,这直接决定了窄通道内无人叉车与料箱机器人交错时的安全性。以我们易樊科技实测数据为例,在双深位货架场景下,搭载3D结构光相机的料箱机器人,取放货成功率从99.2%提升至99.8%,看似微小,却意味着每万次操作少发生6次人工干预。
但硬件只是底座,真正的分水岭在于调度层。
从“任务派发”到“动态博弈”的调度范式
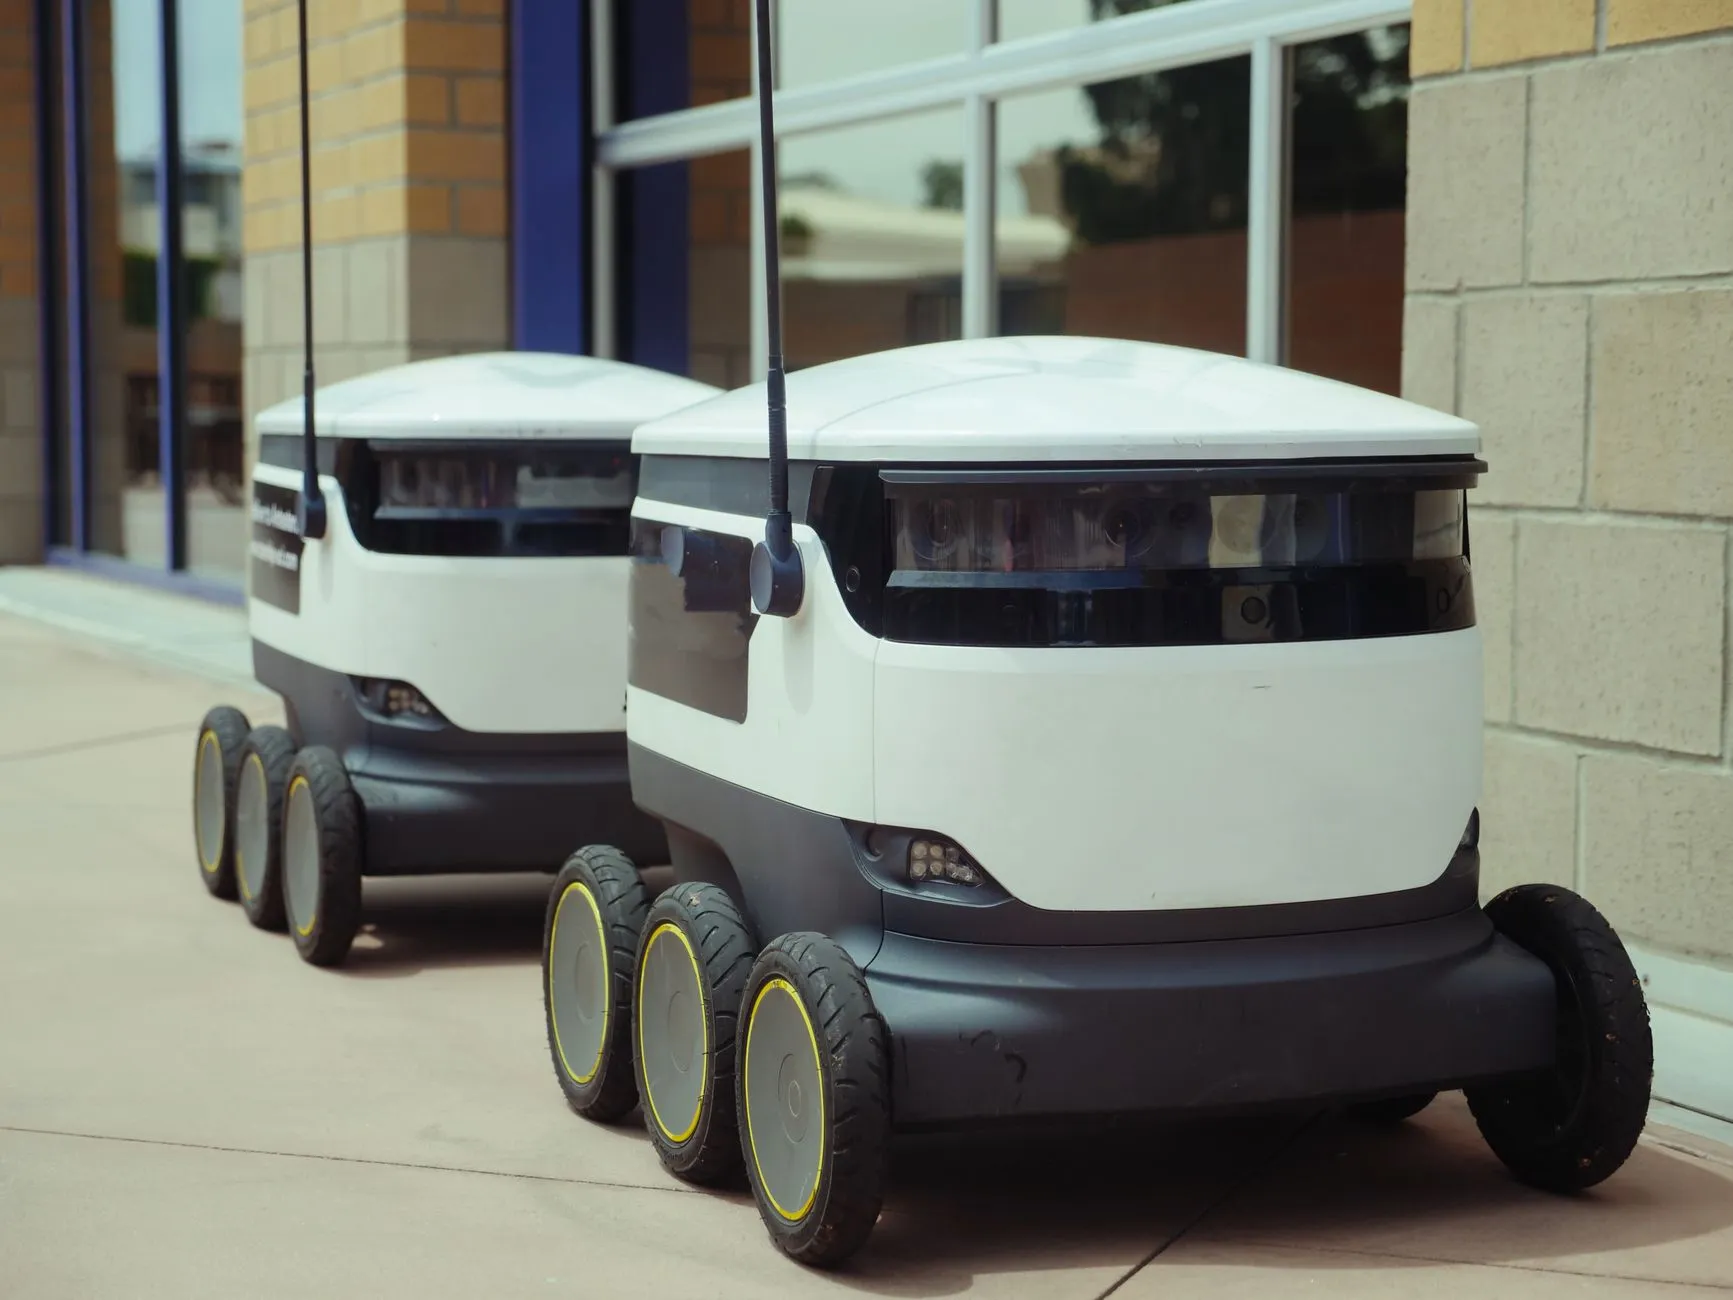
传统中央调度(ACS)用的是优先级队列,遇到突发订单只能粗暴插队。2025年的趋势是分布式边缘调度架构——每台AGV搬运车都具备局部决策能力,车与车之间通过5G-U或Wi-Fi 7进行毫秒级协商。举个典型场景:当无人叉车在主干道遇到三台料箱机器人汇流,系统不再等待中央指令,而是通过“虚拟领航者”算法,实时计算通行代价函数,让空载车主动让行重载车。这套逻辑在易樊科技某3C电子仓的实测中,将高峰时段的拥堵时间压缩了37%。
此外,数字孪生驱动的预测性调度正成为标配。系统会基于历史任务热力图,提前15分钟预判某个区域的AGV搬运车密度峰值,并主动调整充电策略或路径权重。这意味着,调度不再是被动响应,而是带着“预见性”去干预。

值得注意的是,硬件迭代带来的维护复杂度也在上升。很多客户忽略了一个隐性成本:激光雷达的脏污检测与IMU的零偏校准。在粉尘较大的铸造车间,我们建议每200小时进行一次自动清洁程序触发,否则定位漂移会从±5mm恶化至±20mm。另外,当无人叉车执行高位堆叠时,务必开启货叉末端防坠落视觉检测,这能避免因托盘变形导致的货物倾覆。
落地选型时的三个关键决策点
第一,别迷信“高精度”。如果通道宽度大于2.8米,普通的反光板导航无人叉车完全够用,没必要为±2mm的激光SLAM多付30%预算。第二,料箱机器人的抓取范围要匹配SKU尺寸分布,市面上多数产品仅支持300-600mm箱体,遇到异形件会频繁报错。第三,调度系统的API开放程度比功能数量更重要——你未来必然要对接WMS或MES,封闭的调度协议会变成数据孤岛。
关于常见问题,最近被问得最多的是“混合车队如何协同”。这里给出明确回答:AGV搬运车与无人叉车混行时,必须统一地图坐标系和速度分级协议。例如,无人叉车在转弯时需降速至0.5m/s,而料箱机器人可保持1.2m/s直行,两者若使用不同路权规则,碰撞风险会呈指数上升。我们通常建议在调度层设置“动态安全边界”,而非单纯依赖车体传感器避障。
回到趋势本身,2025年的智能物流已经不是单点技术的秀场,而是算法、硬件与运营数据的铁三角竞争。对于正在规划产线升级的企业,我的建议是:先跑通一个最小闭环(比如一条线体的搬运+缓存),再考虑规模复制。技术演进很快,但稳扎稳打的落地节奏,永远比追逐参数表上的峰值更有价值。