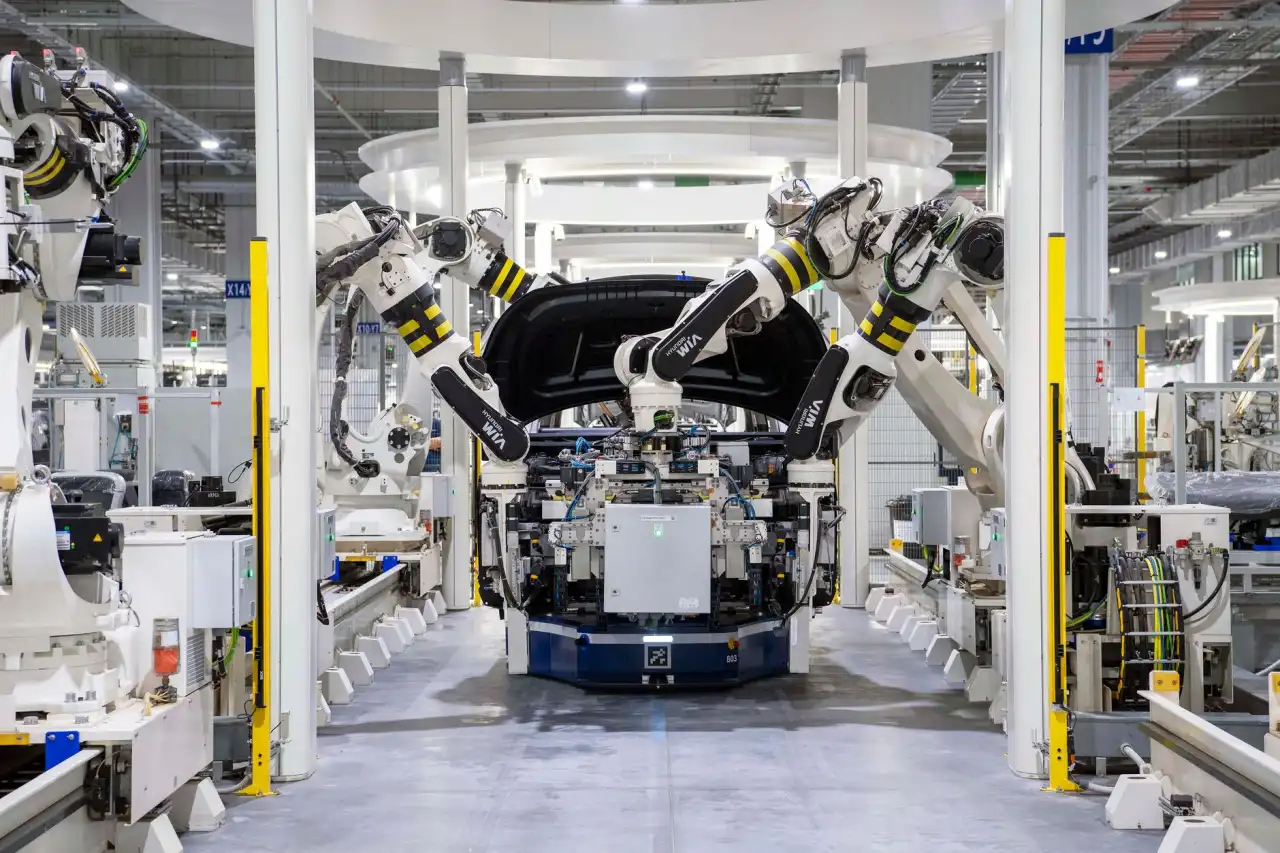
上海工厂AGV搬运车与无人叉车混合调度方案设计
上海易樊科技有限公司在服务多家汽车零部件与3C电子工厂时发现,单纯堆叠AGV搬运车或无人叉车数量,并不能真正解决混线生产的效率瓶颈。真正的痛点在于:不同形态的物料(托盘、料箱、原纸卷)需要不同设备协同,而调度系统必须像交响乐指挥一样,让每个设备在正确的时间出现在正确的位置。本文结合我们交付过的实际项目,拆解一套混合调度方案的底层逻辑。
一、混合调度的核心架构:三层解耦
我们的方案将调度系统分为设备层、任务层与决策层。设备层负责屏蔽AGV搬运车(潜伏顶升式)、无人叉车(前移式/平衡重式)和料箱机器人(货架到人)的通信协议差异,统一接入标准API。任务层则通过订单池管理,将MES下发的工单拆解为“搬运—缓存—上线”原子动作。决策层采用**动态优先级抢占算法**,例如当总装线缺料报警时,无人叉车可临时中断当前任务,优先响应高价值工位。
以某新能源电池工厂为例,现场部署12台AGV搬运车(额定负载1.5T,导航精度±10mm)、6台无人叉车(最大举升4.5m)及18台料箱机器人。通过混合调度,整体物料流转效率提升37%,设备空驶率从28%降至11%。
二、关键参数配置与避碰策略
混合调度最易踩坑的是路径死锁。我们建议在软件层预设“虚拟车道”与“动态禁行区”。具体参数如下:
- AGV搬运车:直角堆垛通道宽度≥2.8m,转弯半径≥1.2m,与无人叉车共享主干道时,速度差控制在0.3m/s以内。
- 无人叉车:货叉举升时需占用上方净空(前移式≥4.8m),调度系统需实时感知门架高度,避免与高位货架横梁干涉。
- 料箱机器人:在窄巷道(宽度≤1.6m)内享有优先权,因其急停距离短(0.2m),但需限制其与无人叉车同向行驶时的最小间距≥1.5m。
我们采用“时间窗+交通管制”双重策略:每台设备在通过交叉口前,向中央调度申请2秒独占时间窗,若冲突则按任务紧急度降级(AGV搬运车让行无人叉车,料箱机器人让行AGV)。
三、实施阶段的三个隐蔽陷阱
第一,Wi-Fi漫游延迟。工厂内金属货架会严重衰减5GHz信号,导致AGV在跨AP区时出现300ms以上通信中断。建议改用工业5G专网或增加UWB辅助定位基站,我们项目中将漫游切换时间压至50ms内。
第二,电池充电策略冲突。无人叉车铅酸电池充电周期长(8小时),若与AGV锂电快充(1小时)混用充电桩,需在调度算法中设置“充电排队权重”,否则高峰期会出现多台设备同时抢桩。
第三,托盘姿态偏移。无人叉车叉取时若托盘底孔偏移超过±3mm,易引发货物倾斜。我们的方案是在料箱机器人缓存区加装视觉纠偏工位,将偏移数据回传至AGV搬运车的路径规划模块,动态调整取货姿态。

四、常见问题(FAQ)
Q:AGV搬运车和无人叉车能共用同一套地面磁条或二维码吗?
可以,但不建议。磁条导航下无人叉车急停会产生打滑,导致磁条磨损不均。更推荐SLAM激光导航,混合调度时只需在软件中分层标注各自的“偏好路线”。
Q:料箱机器人的加入是否会让系统复杂度失控?
会,但值得。我们通过将料箱机器人的任务拆解为“搬运箱体”与“视觉识别”两个子任务,分别占用不同的资源锁,避免与AGV搬运车的“顶升”动作产生互斥。
上海易樊科技在智能物流领域沉淀的这套混合调度方案,已在3个行业头部客户稳定运行超18个月,设备综合稼动率保持在92%以上。若您正面临多类型移动机器人协同难题,欢迎携带工艺流程图至我司实验室进行仿真验证。调度代码与现场调试规范,可开放部分模块供技术交流。