上海工厂AGV搬运车选型指南:载重与导航方式怎么匹配
选型前先厘清工况:载重不是唯一标尺
在智能物流项目的早期评审阶段,我们经常遇到客户直接抛出“我需要一台能拉2吨的AGV搬运车”这样的需求。但载重参数只是冰山一角,真正决定设备能否长期稳定运行的关键,在于**载重与导航方式是否形成匹配闭环**。上海易樊科技在服务长三角制造业客户时发现,约40%的初期选型失误源于对“满载/空载状态下的定位精度差异”缺乏认知——重型AGV在负载状态下,惯性增大,若导航算法未做动态补偿,停车偏差可能从±10mm扩大到±50mm。
载重等级通常划分为三类:轻型(≤500kg)、中型(500kg-1500kg)、重型(≥1500kg)。轻型场景多对应料箱机器人或小型无人叉车,适用于电子装配、医疗仓储;中型则覆盖主流托盘搬运;重型往往需要定制化底盘结构,常见于汽车零部件、钢材加工车间。
导航方式的物理边界与成本逻辑
目前上海工厂主流应用的导航技术包括:激光SLAM导航、二维码/磁条导航、视觉导航三种。激光SLAM无需地面改造,柔性最高,但对环境反射物敏感——重型AGV在金属粉尘较多的车间,激光雷达镜片污染速度会加快,维护周期需从3个月缩短至1个月。二维码导航的绝对定位精度可达±5mm,适合料箱机器人做高密度货架对接,但地面贴码的磨损率与叉车碾压频率成正比,年维护成本约为激光方案的15%-20%。
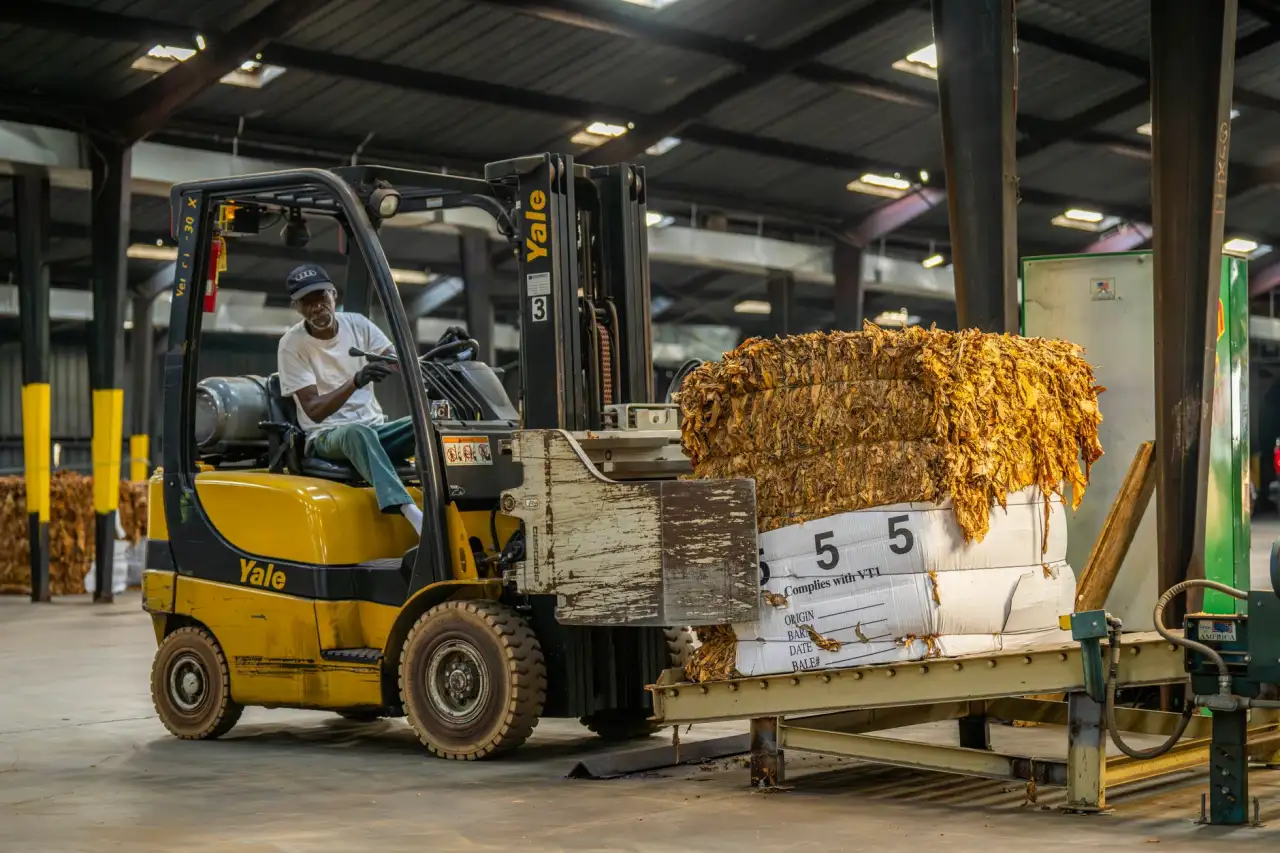
对于载重超过2吨的无人叉车,我们建议优先考虑反光板激光导航或混合导航(激光+惯性)。原因在于重型设备在急停或举升时,车体形变会干扰视觉特征点提取,而反光板提供的是几何基准,不受货物遮挡影响。
选型决策中的三个隐性陷阱
第一,额定载重≠可搬运载重。AGV搬运车的额定值通常基于均匀分布载荷,若托盘货物重心偏移超过±100mm,实际可搬运能力需降额20%-30%。第二,导航方式决定了通道宽度需求——激光SLAM车型需要车宽+800mm的转弯通道,而二维码车型可缩小至车宽+400mm,这直接影响仓库库容率。第三,地面平整度常被忽略:重型AGV若在环氧地坪接缝超过3mm的车间运行,激光导航会因震动产生“重影”误判。
我们遇到过一家汽车零部件工厂,最初选用视觉导航无人叉车搬运2.2吨的模具,结果在阳光直射的装卸区频繁丢失定位。后期改为激光SLAM+磁条纠偏的混合方案,才将有效作业率从87%提升至98.5%。这个案例说明,选型不是参数竞赛,而是对现场物理环境的妥协与权衡。
常见问题:关于“精度”的认知误区
很多采购方会问:“你们的AGV搬运车重复定位精度能不能做到±5mm?”这个问题需要拆解——重复定位精度与**停止前的速度曲线**强相关。重型AGV若以0.5m/s高速接近货架,即使导航硬件支持±5mm精度,实际停止也会因减速距离不足产生滑动。正确做法是要求供应商提供满载、额定速度下的实测精度,而非空载标称值。
另一个高频问题涉及多车调度:当车间内同时运行3台料箱机器人和2台重型无人叉车时,如果采用同一套调度系统,需注意交通管制优先级设置——重型车辆的制动距离更长,应赋予更高路径占用权,否则容易在交叉口发生死锁。
智能物流系统的落地效果,六成取决于选型阶段的技术沟通深度。上海易樊科技建议客户在选型前完成三项准备:绘制精确到厘米级的车间布局图、统计峰值与谷值的节拍波动、采样地面坡度及接缝数据。只有载重、导航、环境这三者形成稳定三角,AGV搬运车才能真正成为降本增效的引擎,而不是后续运维的负担。