上海工厂AGV搬运车与无人叉车协同作业的技术实现路径
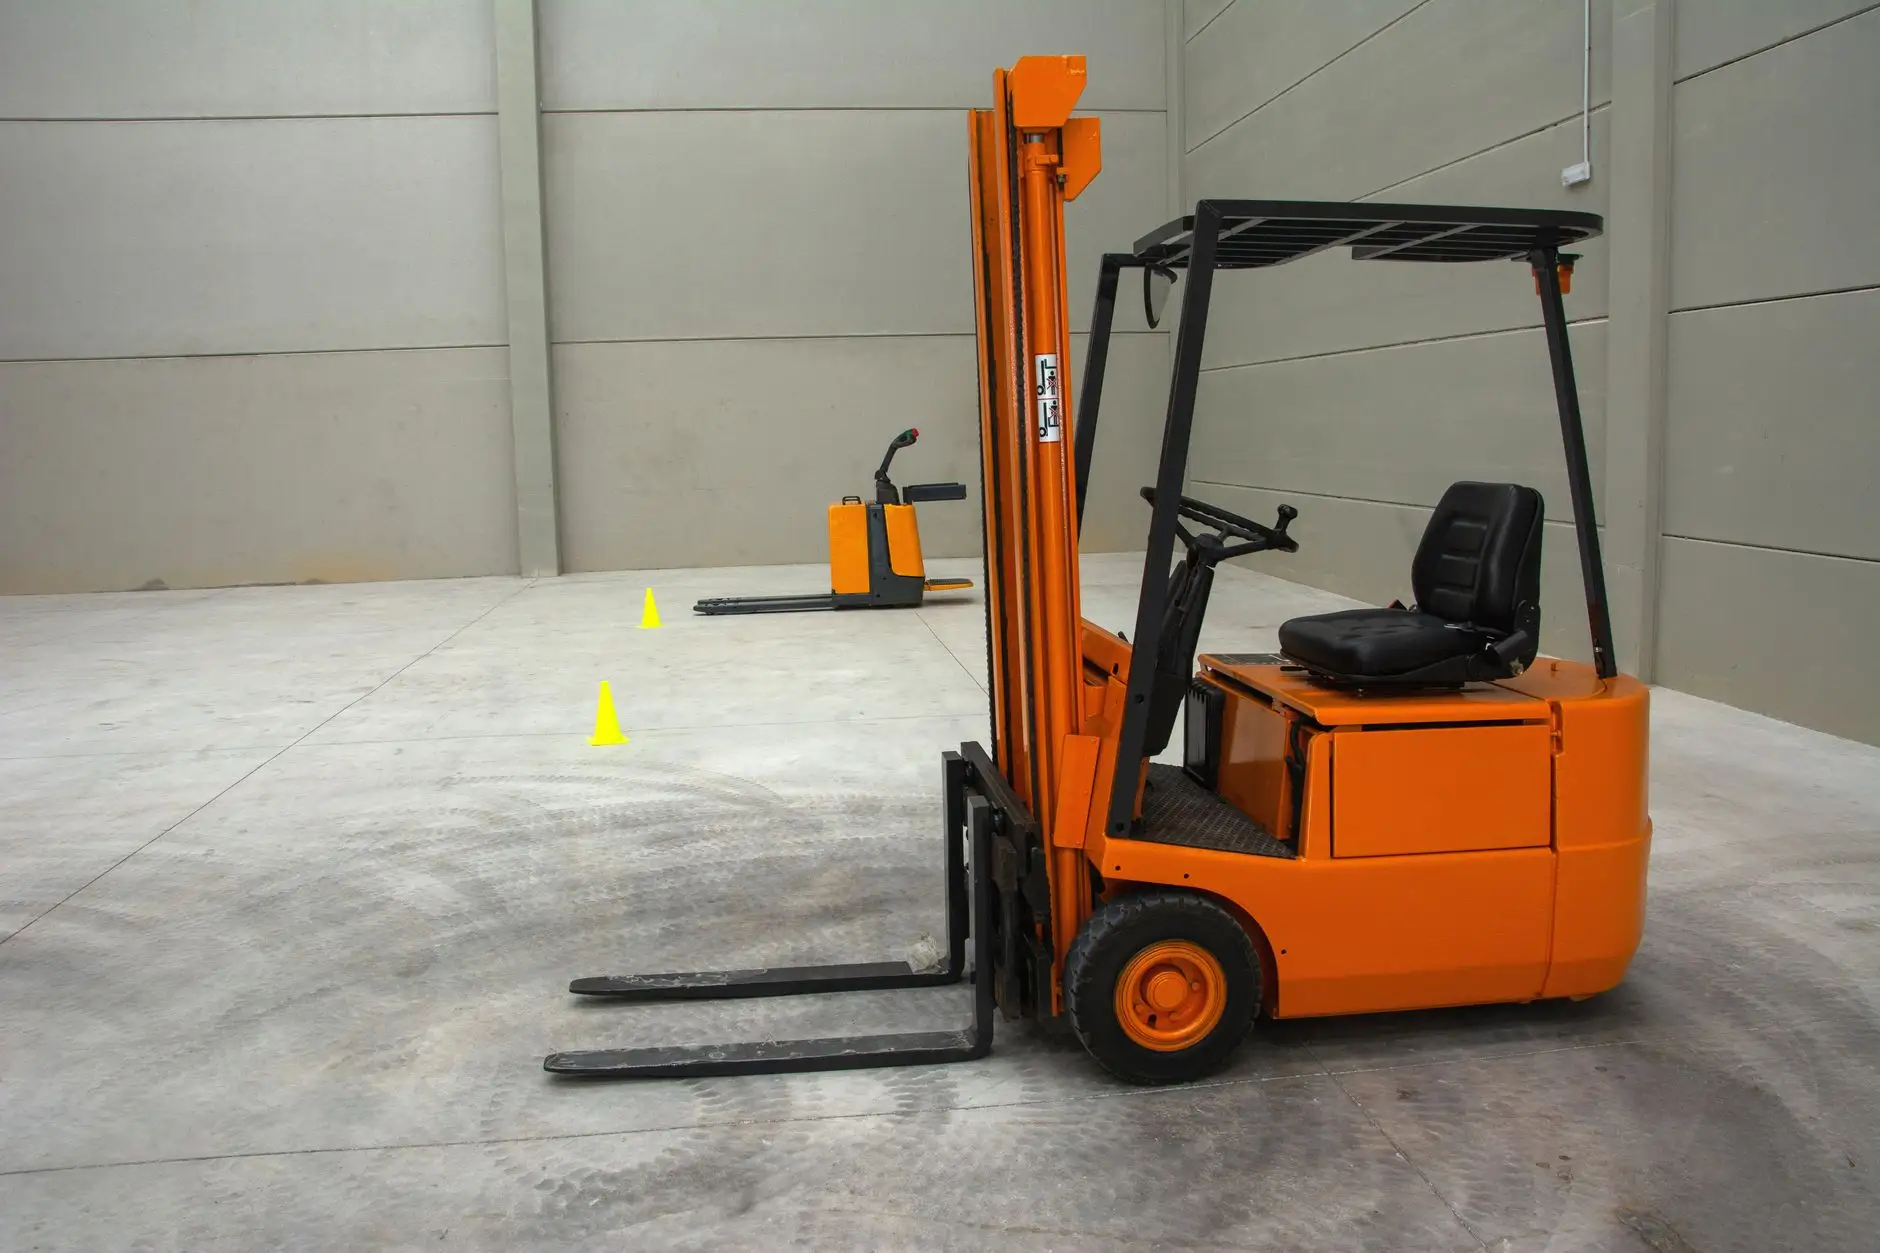
走进上海任何一个完成智能化改造的制造车间,你大概率会看到这样的场景:AGV搬运车沿着磁条或激光导航路径穿梭,将整托物料从立库送到线边;而无人叉车则在月台与货架之间完成高位存取。两者看似各司其职,但真正让物流效率卡在瓶颈上的,往往是它们之间的"交接棒"环节。
协同作业的断点在哪里?
很多工厂的现状是:AGV负责平面搬运,无人叉车负责垂直存取,料箱机器人负责小件拣选,三套系统各自运行。问题出在任务衔接处——当AGV把托盘送到指定点位后,无人叉车需要等待调度指令才能取货,这个等待时间在高峰期可能累积到每单30-60秒。更麻烦的是,不同品牌的设备使用私有通信协议,形成信息孤岛。
核心技术:从调度层到执行层的贯通
实现协同的关键在于统一调度中间件的部署。上海易樊科技在多个项目中采用的路径是:在WMS与设备层之间搭建RCS调度平台,通过VDA5050协议或MQTT消息队列实现异构设备的状态同步。具体来说,AGV搬运车的位置、电量、任务状态实时上报,无人叉车的货叉高度、载荷信息同步共享,调度算法根据产线节拍动态分配任务优先级。
另一个技术要点是交接点位的标准化设计。我们在上海某汽车零部件工厂的项目中,将交接区划分为"等待位"和"作业位"两个物理空间,AGV卸货后自动退出至等待位,无人叉车无需等待AGV完全离场即可进入作业位取货。仅这一项优化,就将单次交接时间从45秒压缩到12秒。
实践中的三个可执行方法
- 统一坐标系统:AGV与无人叉车共用同一张车间地图,避免因坐标系偏差导致的对接失败
- 任务预分配机制:调度平台提前2-3个任务周期将取货指令下发给无人叉车,使其在AGV到达前完成货叉举升准备
- 异常降级策略:当某一设备离线时,料箱机器人可临时接管小件搬运任务,保证产线不断料
需要强调的是,智能物流的协同不是简单的设备堆叠。上海易樊科技在实施过程中发现,很多企业忽视了网络抖动对协同的影响——Wi-Fi漫游切换时延超过200ms,就可能导致AGV与无人叉车在交接点发生碰撞。因此,我们通常建议在关键交接区域部署5G专网或工业级漏波电缆,将通信时延控制在50ms以内。
从单点协同到全域智能
当AGV搬运车、无人叉车、料箱机器人真正实现调度层贯通后,工厂物流的弹性会显著提升。上海某电子代工厂的数据显示,协同作业后线边库存降低了23%,设备综合利用率从61%提升到79%。更长远地看,随着数字孪生技术的成熟,调度平台可以在虚拟环境中预演任务分配方案,进一步压缩交接等待时间。对于正在规划智能物流升级的上海制造企业而言,先打通调度层,再逐步替换设备,是风险最低、见效最快的路径。