AGV搬运车与无人叉车在工厂物流中的协同作业技术解析
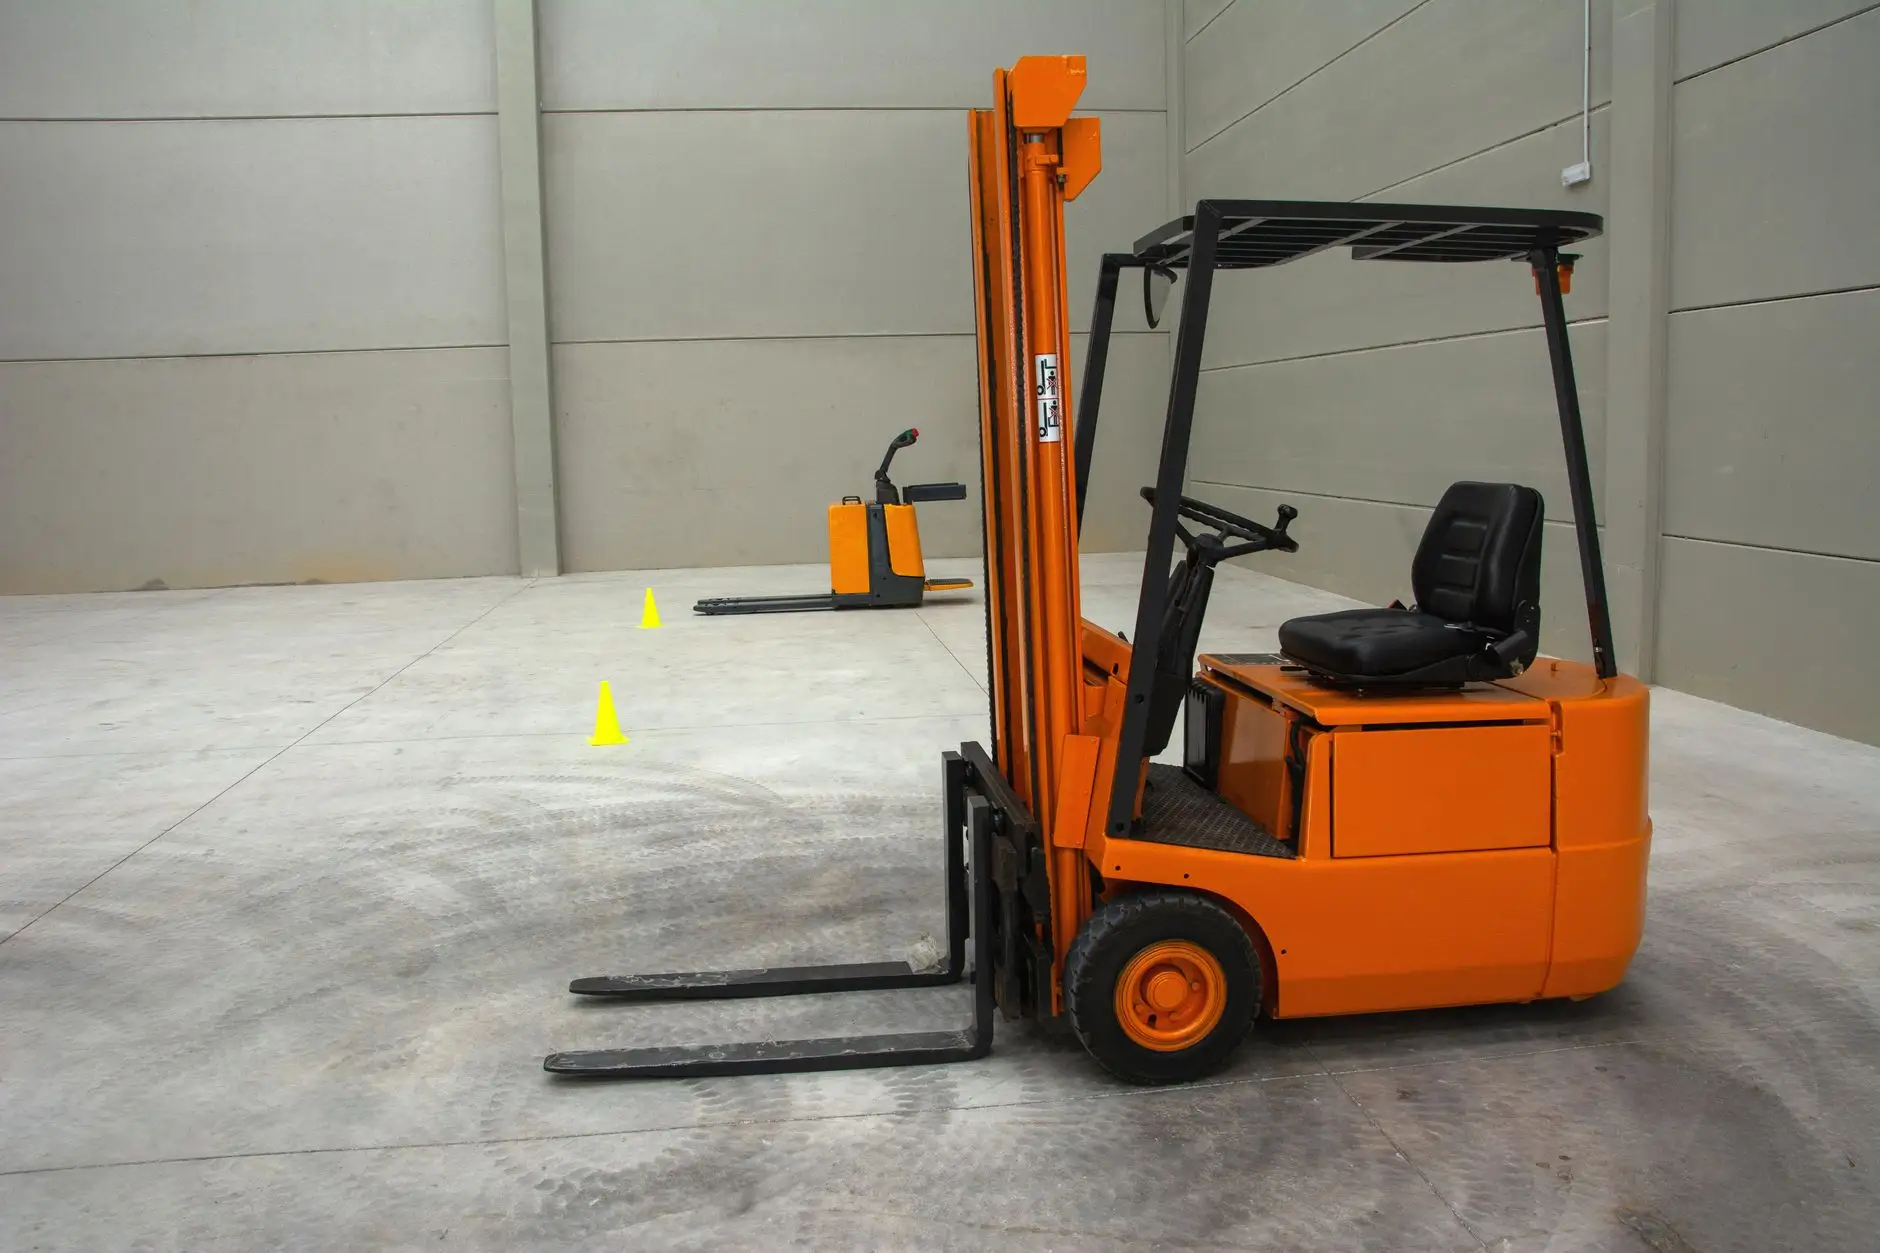
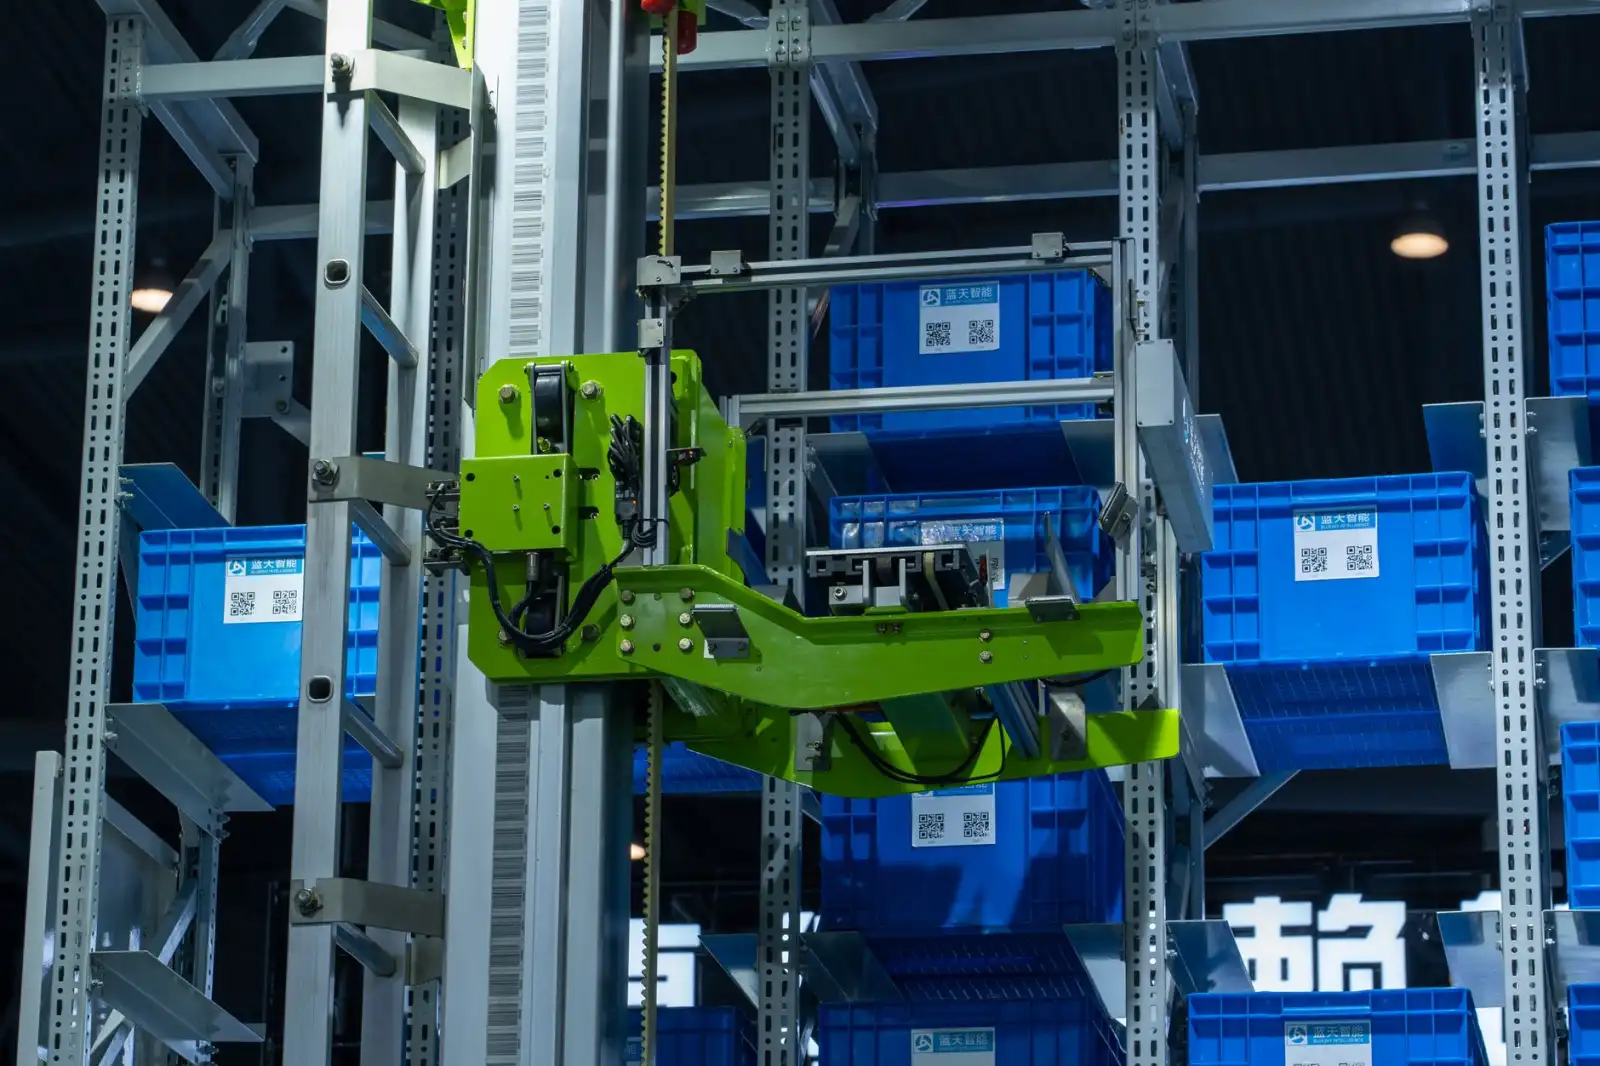
在制造业迈向柔性化生产的进程中,工厂内部物流正面临一个现实矛盾:产线边仓的SKU数量激增,订单碎片化程度越来越高,而传统单一类型的自动化设备往往只能覆盖部分场景。AGV搬运车擅长长距离、大批量的平面转运,无人叉车在高位货架存取和托盘搬运上具备优势,料箱机器人则专注于小件料箱的精准拣选。如何让这三类设备在同一张地图上协同作业,而不是各自为政,成为智能物流升级的关键命题。
多设备协同的技术底座:统一调度与动态避障
协同作业的核心不在于单机性能的堆砌,而在于调度系统能否实现任务级的动态分配。当产线发出补料请求时,调度算法需要判断:该任务由AGV搬运车直接牵引料车完成,还是由无人叉车从高位货架取托盘、再经由料箱机器人拆零配送?这背后依赖的是基于实时库存位置、设备电量、路径拥堵度的多因子决策模型。
目前主流方案采用混合调度架构:上层对接MES/WMS获取订单池,中层通过交通管制算法划分路权,底层则依赖激光SLAM与视觉融合定位。以某汽车零部件工厂为例,其底盘线边仓部署了12台AGV搬运车、6台无人叉车和8台料箱机器人,通过统一调度将线边库存周转率提升了23%。
典型协同场景与工艺要点
在实际产线中,三种设备的协同通常围绕以下模式展开:
- 托盘到人+料箱到线:无人叉车将整托物料从立体库取出,放置于中转缓存区;料箱机器人按波次拆托,将小件料箱配送至具体工位;AGV搬运车则负责空托具和废料箱的回收。
- 跨楼层联动:AGV搬运车与提升机对接,无人叉车在楼层平面内完成高位存取,料箱机器人在拣选站完成订单合并。
- 动态优先级切换:当某一区域出现拥堵时,调度系统自动将部分AGV搬运车的路径切换至备用通道,同时通知无人叉车暂缓出库任务。
工艺层面需要重点关注对接精度。例如料箱机器人与输送线对接时,重复定位精度需控制在±5mm以内;无人叉车叉取托盘时,托盘位姿偏差超过±30mm就可能导致取货失败。因此,在部署前期必须完成地面平整度检测和货架安装垂直度校准。
从单点自动化到全局智能物流的演进
早期工厂往往按场景分别采购设备,导致AGV搬运车、无人叉车和料箱机器人各自使用独立调度系统,形成数据孤岛。新一代智能物流方案强调设备无关的调度层,通过标准化接口(如VDA5050)实现多品牌设备混场作业。这意味着企业不必被单一供应商锁定,可以根据工位特性选择最合适的机型。
从应用前景看,随着5G边缘计算和数字孪生技术的成熟,协同作业将从“任务级调度”走向“预测性协同”。系统能够提前15-30分钟预判产线物料消耗节奏,自动编排AGV搬运车、无人叉车和料箱机器人的作业序列,将设备空驶率控制在8%以下。对于正在规划智能物流升级的制造企业,建议优先打通WMS与调度系统的数据接口,再分阶段引入多类型设备,避免一次性大规模改造带来的产线停摆风险。