上海工厂AGV搬运车与无人叉车协同作业的调度技术解析
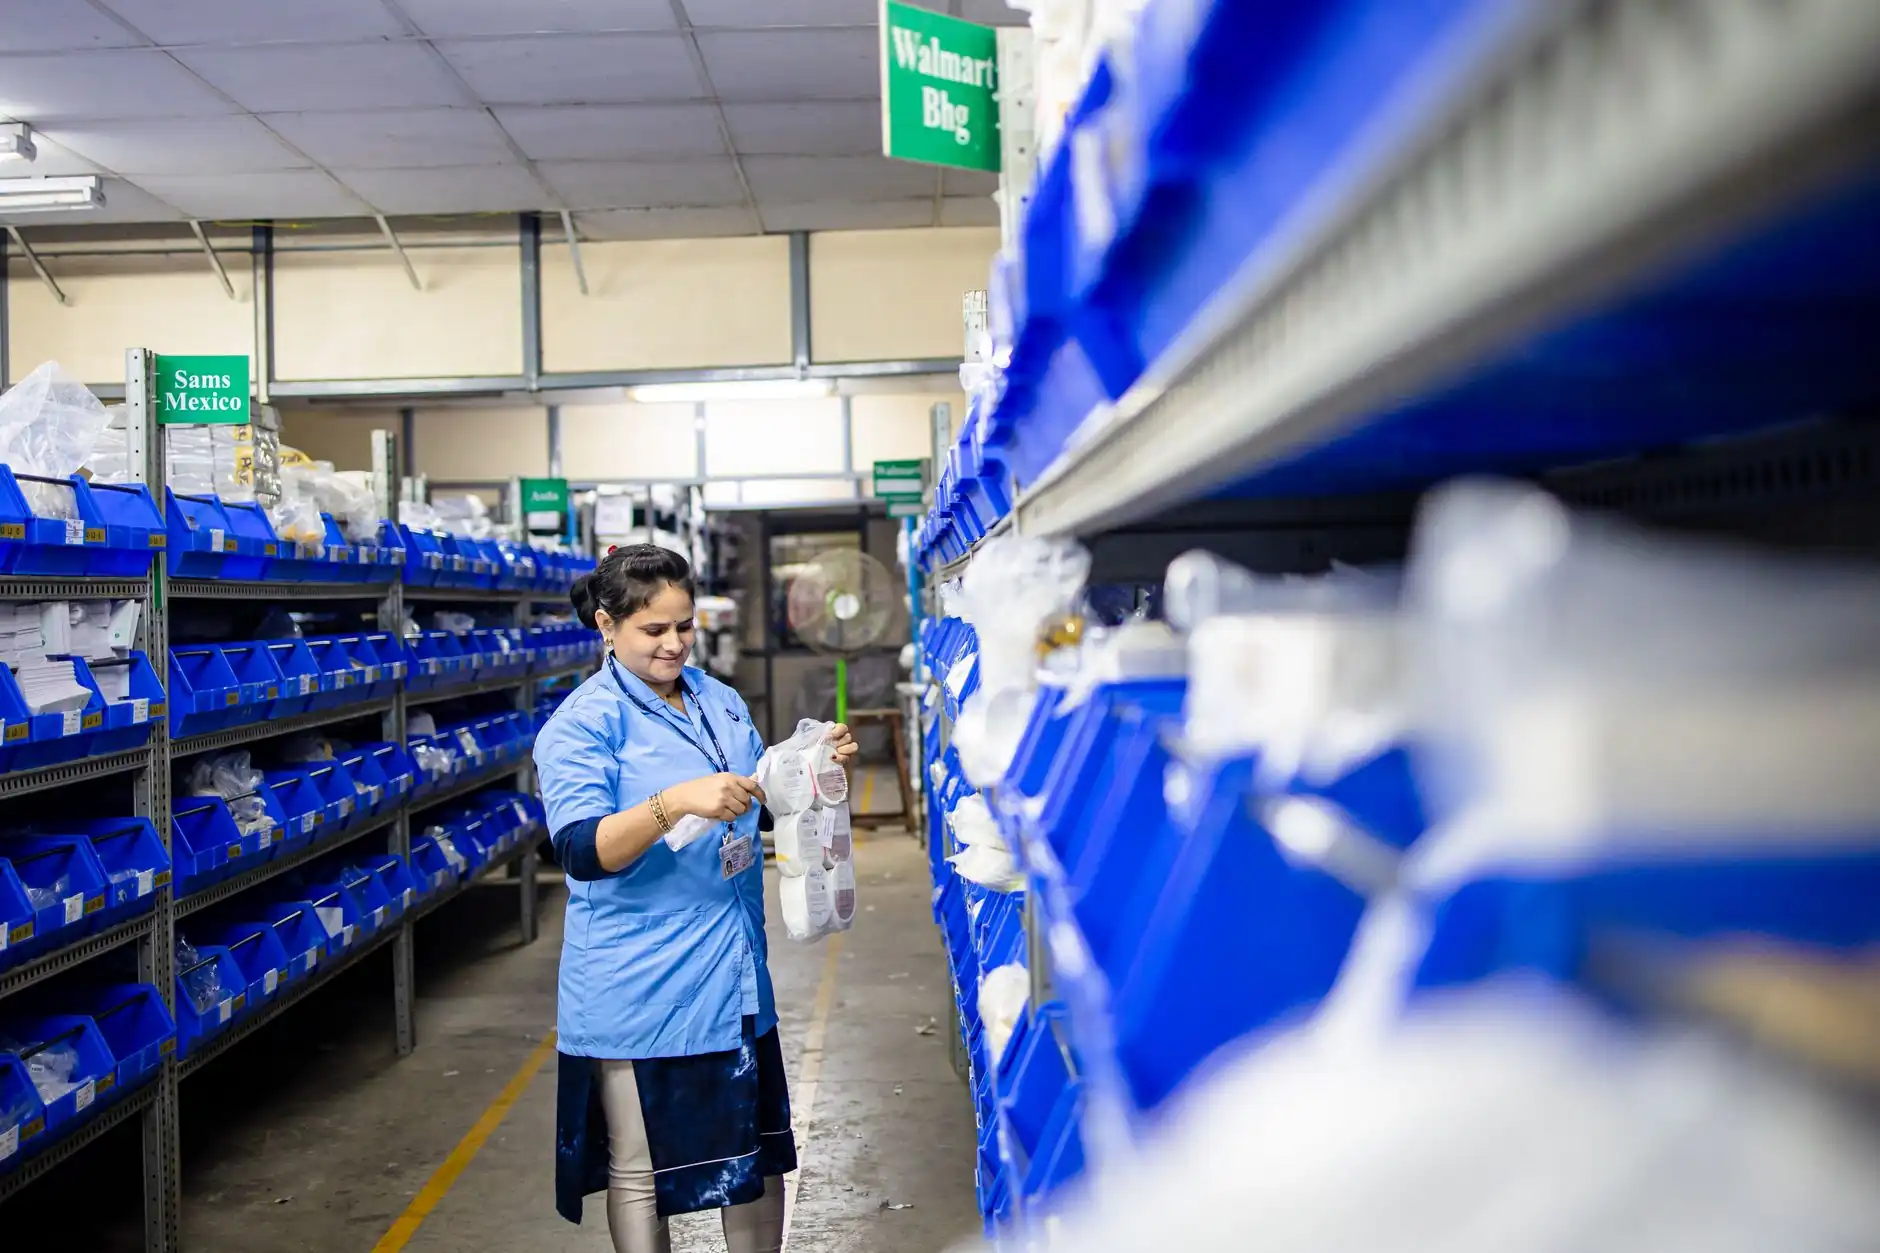
走进如今上海嘉定、松江等地的先进制造工厂,你常会看到这样一幅画面:几台AGV搬运车贴着地面悄无声息地穿梭,将原料托盘从立库端口运至线边;而在另一侧通道,一台无人叉车正高举货叉,把整托成品送入高位货架。两者在同一张地图上各跑各的,看似和谐,实则背后隐藏着一个调度难题——它们共享同一套交通管制系统,却有着截然不同的运动学模型。
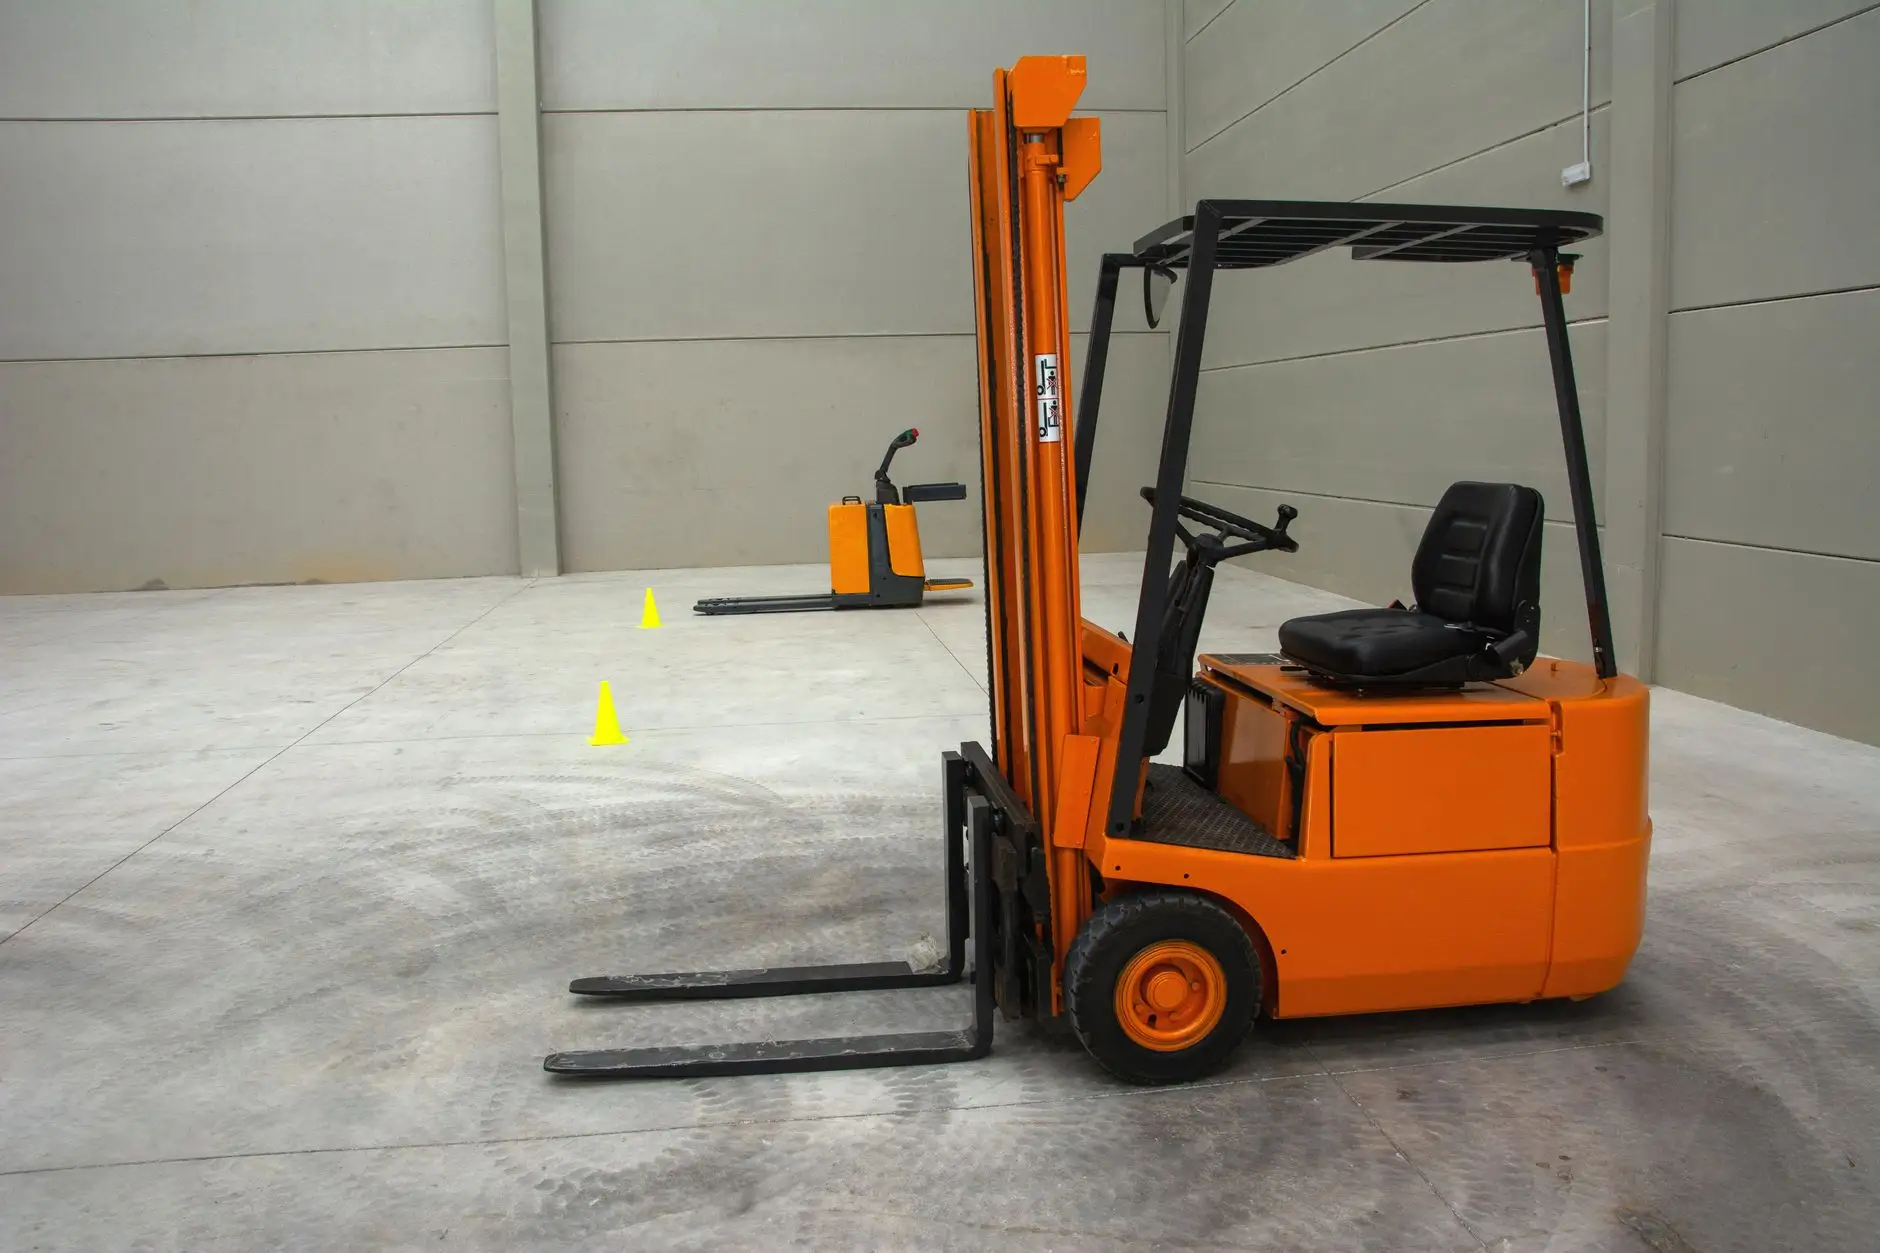
问题出在"腿"上。AGV搬运车多为差速或舵轮驱动,转弯半径小、路径跟随精度高,可走窄道;而无人叉车受制于叉臂长度与举升稳定性,转弯半径通常需要2.5米以上,且举升时对地面平整度极为敏感。若调度系统只按统一速度曲线放行,叉车在路口减速的瞬间,后方AGV可能已经逼近到安全阈值以下。
调度层的三个技术分层
成熟的协同调度并非一个算法包打天下,而是拆成三层来解耦:
- 任务分配层:根据订单时效、载具类型、设备电量,决定由AGV搬运车还是无人叉车承接。例如,料箱级拣选优先派料箱机器人,整托出入库则倾向无人叉车。
- 路径规划层:为不同车型生成带时间窗的可行路径,叉车路径会主动避开AGV密集区,或申请独占路段。
- 交通管制层:通过虚拟PLC或中央调度器,对路口、充电桩、电梯等关键资源做互斥锁管理,防止死锁。
为什么"混跑"比"分区"更划算
早期不少工厂选择物理隔离:AGV走A区,叉车走B区。但上海不少电子代工与汽车零部件厂的厂房租金高企,分区意味着牺牲15%~20%的通道面积。更关键的是,跨区转运需要人工介入,反而拉低了智能物流的整体节拍。
混跑的核心挑战在于速度匹配。实测数据显示,当无人叉车以1.2m/s直行时,AGV搬运车可稳定跑2.0m/s;但在弯道,叉车需降至0.4m/s,此时调度系统会动态调整AGV的跟车距离,从标准的3米拉大到6米,并提前200毫秒发送减速指令。
一个容易被忽视的细节:载具识别
AGV搬运车与无人叉车对托盘、料箱的摆放姿态要求不同。前者多采用二维码或激光SLAM定位,托盘偏移超过3厘米就可能报错;后者依靠叉臂上的光电传感器,容差可达8厘米。协同作业时,调度系统会记录每台设备的"容差画像",把高精度任务派给AGV,把来料姿态不稳定的任务交给叉车。
从落地经验看,建议先跑通"单向环线+叉车优先"的简化规则,积累两周以上的交通热力图数据,再逐步放开混行路段。同时,务必让料箱机器人、AGV与无人叉车共用同一套调度接口协议,避免后期因设备品牌不同而形成数据孤岛。上海易樊科技有限公司在多个本地项目中验证过,合理的协同调度能让整体设备利用率提升18%以上,而改造周期通常控制在四周以内。