上海工厂AGV搬运车选型指南:自主导航与调度系统关键技术解析
日期:2026-09-12
标签:AGV搬运车,无人叉车,料箱机器人,智能物流
在上海寸土寸金的厂房里,搬运环节的效率每提升10%,往往意味着整条产线节拍多出3-5秒的余量。这也是为什么近两年AGV搬运车和无人叉车的选型,从"有没有"变成了"准不准、稳不稳"。但真正决定项目成败的,往往不是车体本身,而是藏在背后的自主导航与调度系统。
一、导航方式决定场景适配边界
目前上海工厂主流方案集中在激光SLAM与二维码混合导航两类。激光SLAM无需改造地面,适合老旧厂房快速部署,但在长走廊、高反光金属货架区域容易出现定位漂移,需要额外部署反光板或增加特征点。二维码导航精度可稳定在±5mm,适合料箱机器人在高密度货架间的窄巷道作业,但地面维护成本高,一旦破损就需要停机补码。
选型时可以先问自己一个问题:现场地面是否允许大规模施工?如果答案是否定的,激光SLAM配合视觉辅助会是更务实的选择。
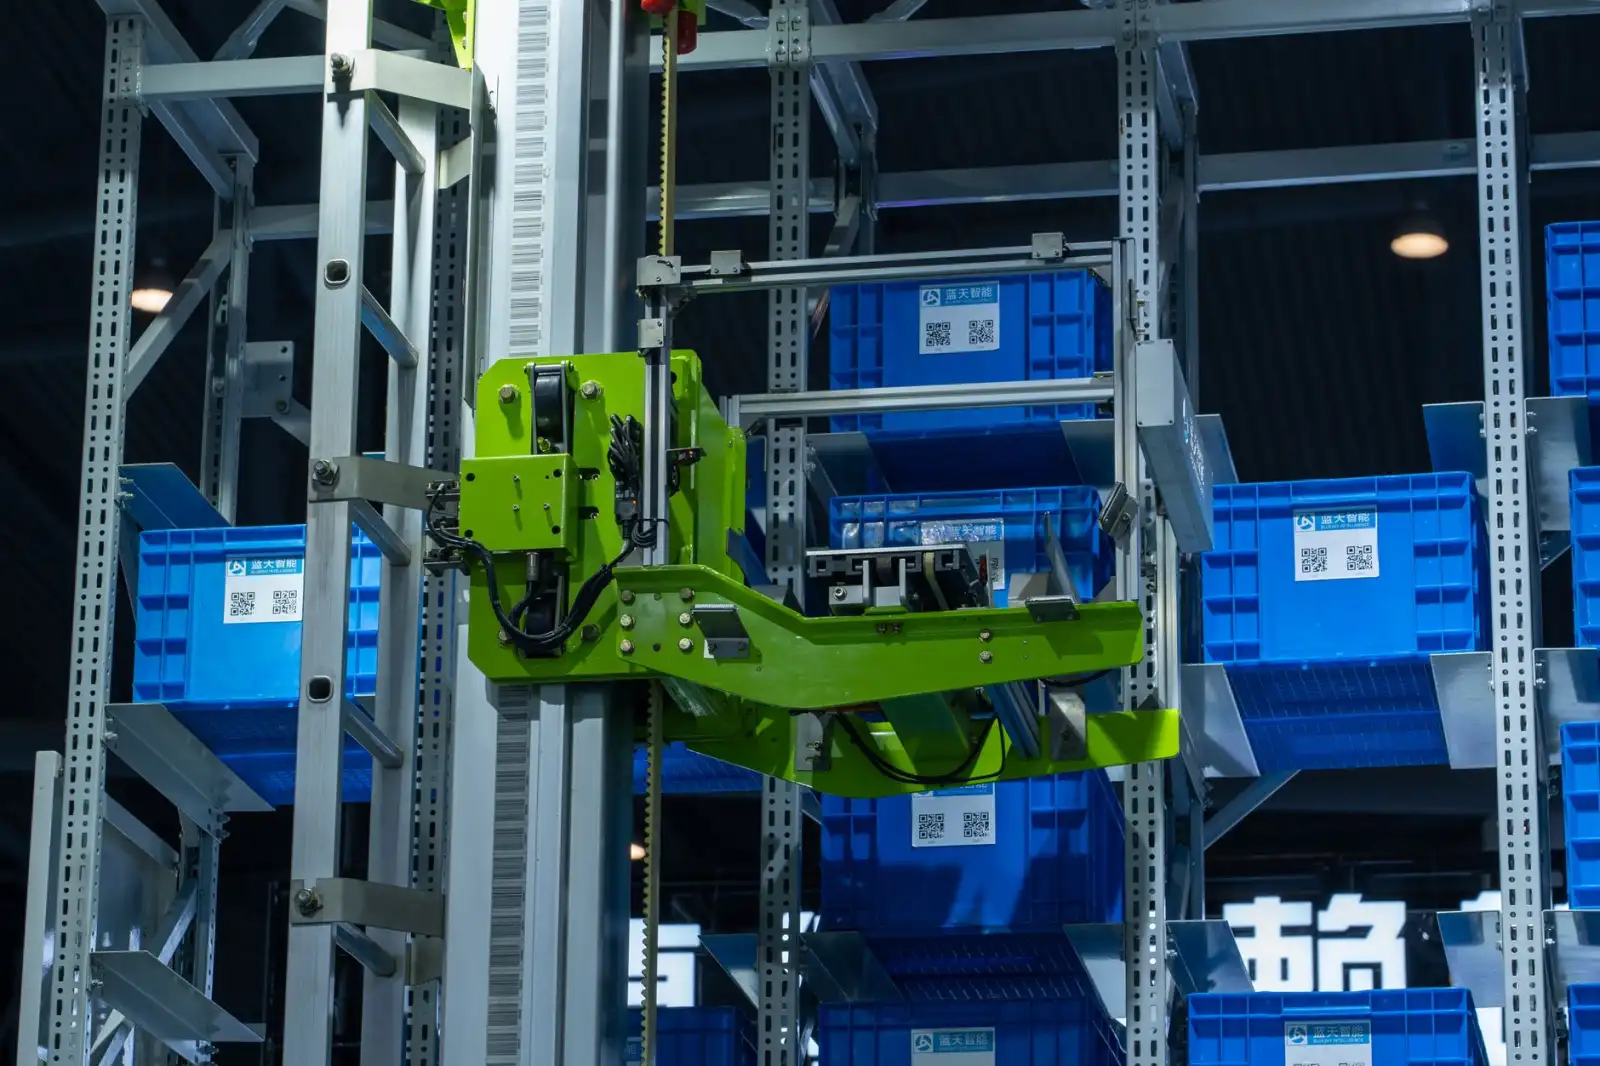
二、调度系统的隐性成本最容易被低估
很多采购方把注意力放在单车参数上,却忽略了调度系统对整体效率的影响。一套成熟的调度系统需要解决三个核心问题:
- 交通管制:多车交叉路口如何避免死锁,这直接决定了同面积下能跑多少台车
- 任务分配:是按距离最近分配,还是按任务优先级加权,算法差异会导致15%-30%的效率波动
- 充电策略:机会充电还是定时充电,影响的是车队实际可用率
实际项目中,调度系统与WMS/MES的接口深度,往往比车体品牌更影响上线周期。接口协议不开放,后期扩展就是死胡同。
三、从实际案例看选型逻辑
浦东某电子厂曾同时引入AGV搬运车与无人叉车混跑方案。初期只关注载重和举升高度,上线后发现无人叉车在托盘对接时对地面平整度要求极高,最终通过增加视觉二次定位模块才解决。这个案例说明:智能物流项目的选型必须把"车-场-系统"三者放在一起评估,而不是单独看某一项参数。
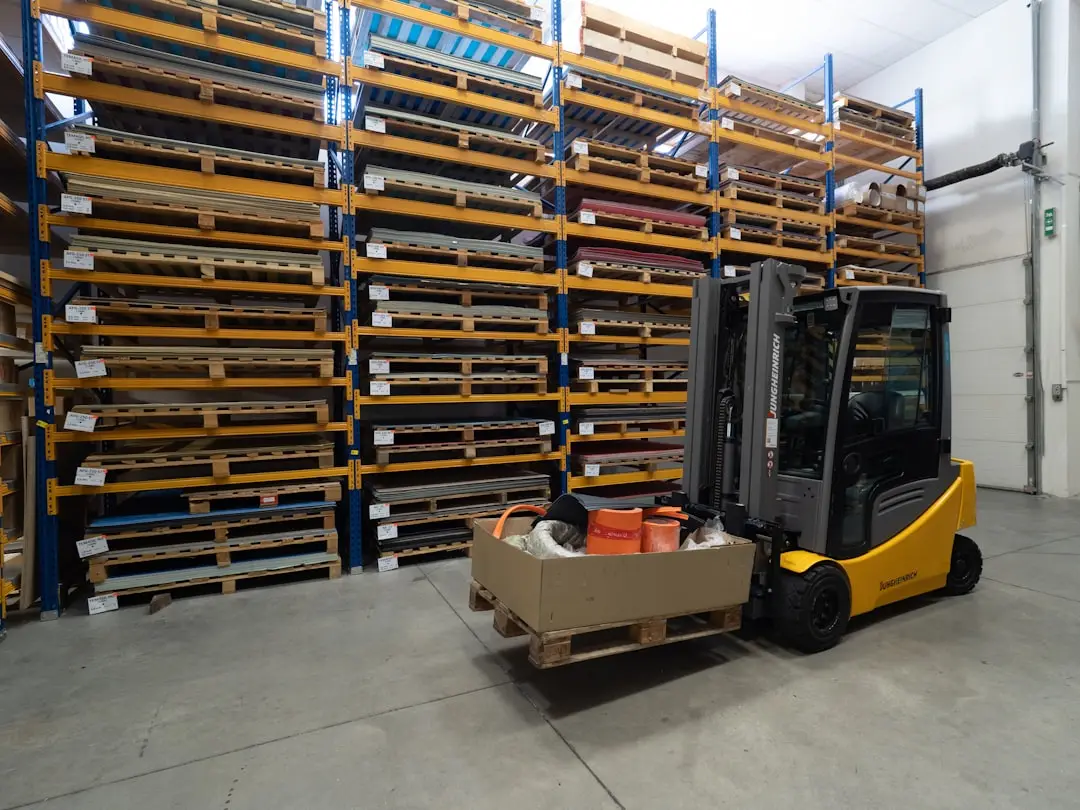
回到上海工厂的实际场景,建议按以下顺序推进选型:先明确搬运物料的形态与节拍要求,再确定导航方式与调度层级,最后才锁定车体品牌与型号。把顺序倒过来,很容易陷入参数好看但跑不顺的困境。