AGV搬运车与无人叉车技术路线对比及选型要点
AGV搬运车与无人叉车:技术路线与选型逻辑
在智能物流加速渗透制造与仓储场景的今天,AGV搬运车、无人叉车与料箱机器人构成了地面柔性搬运的三类主力装备。上海易樊科技有限公司长期深耕场内物流自动化,接触大量客户后我们发现:多数选型困惑并不在于“哪台车更好”,而在于对三类设备的技术边界与适配逻辑缺乏系统理解。本文以决策视角拆解其核心差异,并给出可落地的选型路径。
技术路线对比:导航、形态与作业域
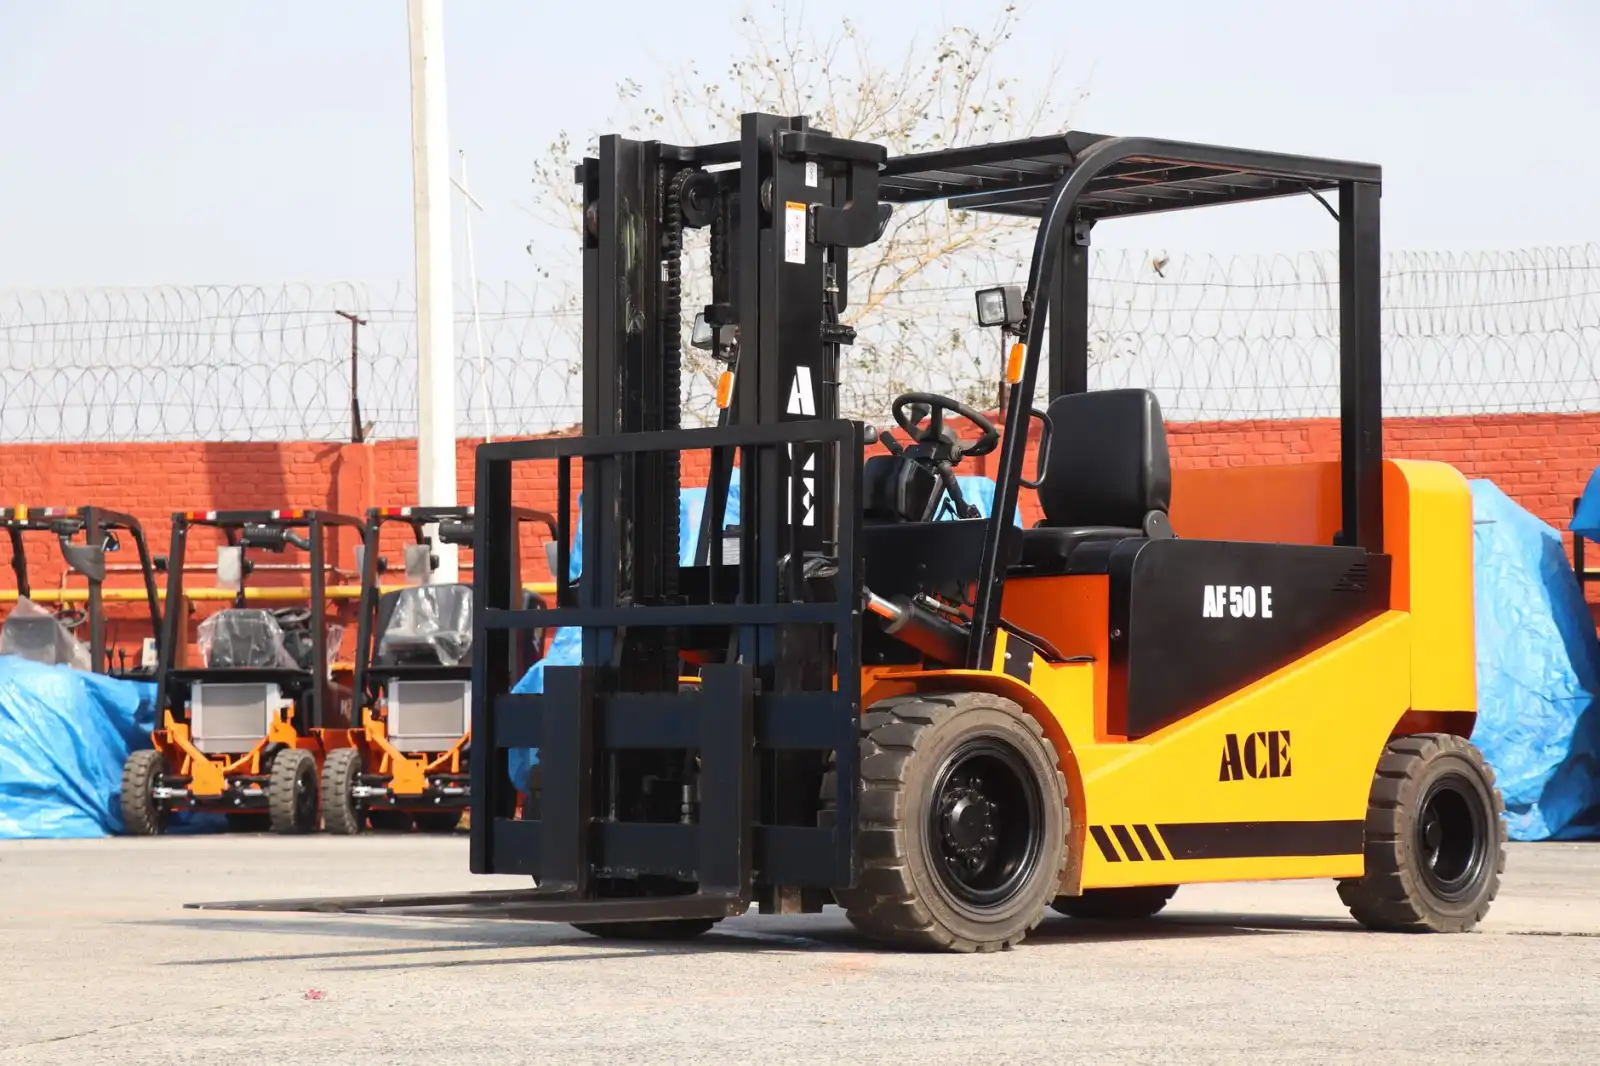
AGV搬运车(此处特指潜伏顶升式或牵引式)通常采用SLAM激光或二维码导航,车体低矮,载重区间集中在300kg-2吨,擅长点对点的料车或货架转运。其核心优势在于对地面净空要求低,可潜入货架底部完成搬运,且调度系统成熟,适合产线旁物料配送。无人叉车则聚焦托盘级作业,涵盖堆垛、装卸、跨层运输,导航方式以反光板激光和自然导航为主,举升高度可覆盖3-8米,对通道宽度有硬性要求(通常需3米以上)。而料箱机器人属于轻载高速品类,载重多在50kg以下,以视觉识别和机械臂抓取为特征,解决的是“最后一米”的料箱分拣与缓存。
三者的本质区别在于:AGV搬运车优化的是“平面位移效率”,无人叉车解决的是“垂直空间存取”,料箱机器人则处理“SKU级精细操作”。智能物流系统常需组合使用,而非单一替代。
关键选型维度:载荷、节拍与场景约束
选型不能只看设备参数,须结合业务流程倒推。建议从以下五个维度建立评估矩阵:
- 物料单元:托盘(1.2m×1m标准)优先考虑无人叉车;料车、货架底托则选AGV搬运车;周转箱、纸箱选料箱机器人。
- 作业高度:仅地面搬运选AGV;需入货架2米以上必选叉车;若涉及输送线对接且高度多变,料箱机器人更灵活。
- 节拍要求:AGV搬运车连续搬运效率高,无人叉车因举升动作单循环耗时较长,料箱机器人抓取节拍通常为6-10秒/次。
- 环境复杂度:通道宽度不足2.5米时,无人叉车改造成本剧增;地面平整度差则慎用二维码导航AGV。
- 系统接口:确认设备调度系统能否与现有WMS/ERP无缝对接,尤其关注任务优先级与交通管制逻辑。
智能物流场景下的组合策略
以某3C电子工厂为例,其原料仓到产线距离800米,涉及9个接驳点。我们为其配置了3台潜伏顶升式AGV搬运车负责整托原料转运,在产线缓冲区部署2台料箱机器人进行拆零分拣,而成品入库则由1台前移式无人叉车完成高位货架存储。这种组合使整体搬运效率提升37%,且避免了单一设备过度冗余。
值得注意的是,无人叉车在室外或半室外场景的应用需额外评估防水与坡度能力,而AGV搬运车在洁净车间更具适配性。若预算有限,建议优先改造搬运频次最高、路线最固定的环节,逐步扩展至全场景。
实施流程与风险控制建议
选型落地建议遵循“现场测绘→动线仿真→单机试运行→多车调度联调→数据看板对接”五步法。上海易樊科技在项目交付中强调两个容易被忽视的环节:一是地面改造,即使采用自然导航设备,也需确认环氧地坪的反射率与伸缩缝宽度;二是充电策略,锂电快充虽普及,但多班制下需预留换电或自动充电站位置。
常见误区与合作建议
不少企业将“AGV搬运车”等同于所有移动机器人,导致采购后无法满足高位存储需求。另一误区是过度追求“全无人化”,忽略了人机混行场景的安全逻辑。建议在立项初期就明确效率指标(如每小时搬运托数)、故障恢复时间、以及未来3年产能弹性。若您正在规划智能物流改造,欢迎联系上海易樊科技有限公司获取现场诊断与ROI测算,我们提供从单机到整场调度的分阶段实施方案。