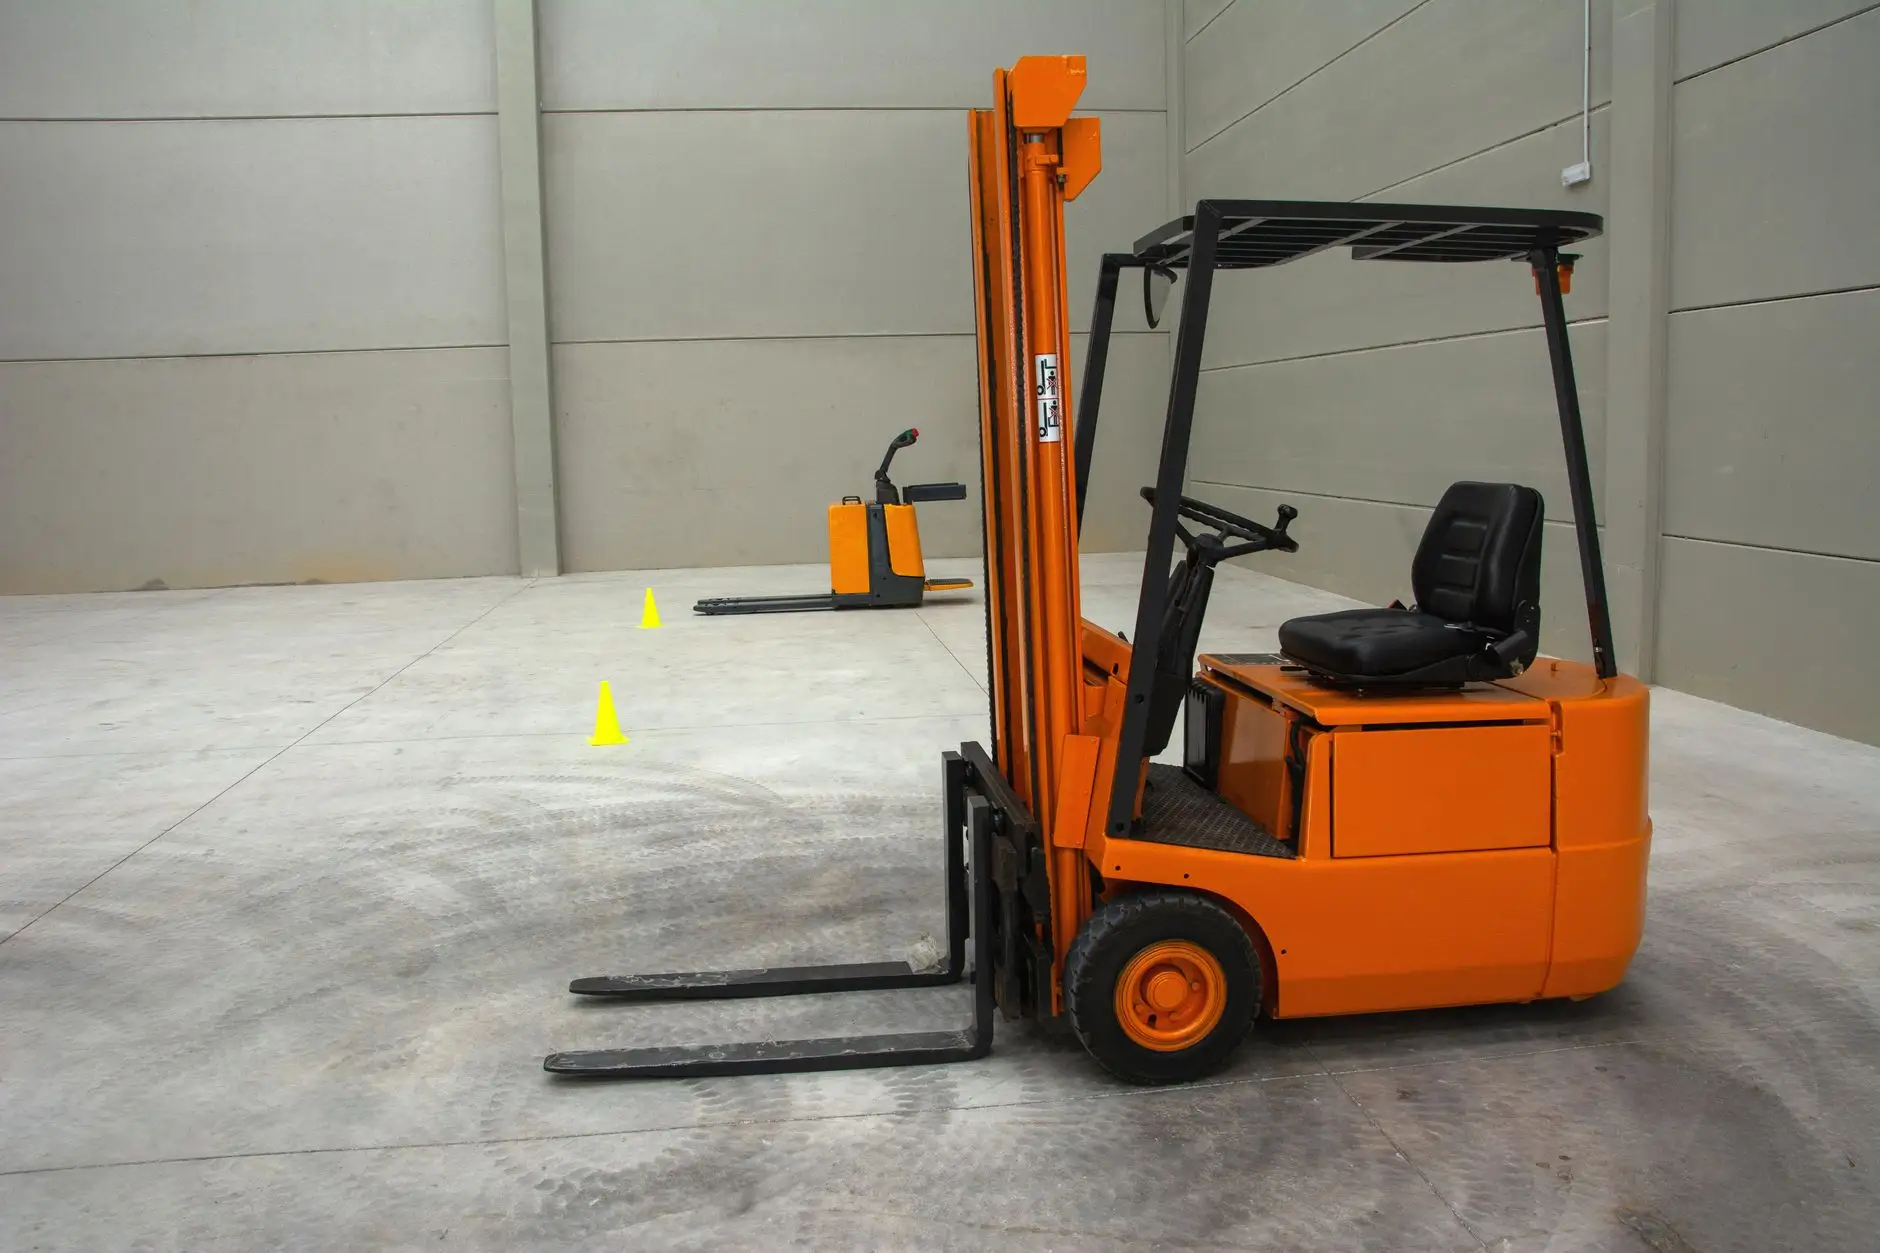
上海工厂AGV搬运车选型指南:如何匹配产线节拍与载重需求
产线节拍和载重需求,是上海工厂在导入AGV搬运车时最先要算清楚的两笔账。算错了,轻则设备闲置、投资回收期拉长,重则整条产线被一台跑不动的搬运设备拖住节奏。以下从节拍匹配、载重校核、导航方式选择三个维度展开。
一、节拍匹配:别只看单车速度
很多选型失误源于一个惯性思维——把AGV搬运车的额定速度当成实际搬运效率。一台标称1.5m/s的无人叉车,在满载起步、路口等待、对接滚筒线时的综合平均速度往往只有0.6~0.8m/s。匹配产线节拍时,需要按有效搬运循环时间来倒推所需车辆数:
- 单次循环时间 = 取货时间 + 重载行驶时间 + 放货时间 + 空载返回时间 + 等待余量
- 所需车辆数 = 产线单位时间搬运需求 × 单次循环时间 ÷ 有效工作时间
- 建议预留15%~20%的冗余,应对峰值波动和充电窗口
以一条节拍为45秒/件的装配线为例,若每件需要一次料箱配送,每小时就是80次搬运任务。按单次循环4分钟计算,至少需要6台料箱机器人才能覆盖,再考虑充电和冗余,实际配置通常要到7~8台。
二、载重校核:额定载重≠可用载重
载重选型有一个容易被忽略的细节:AGV搬运车和无人叉车的额定载重通常指均布载荷下的最大值,而实际工况中,料架偏心、托盘变形、地面坡度都会让有效载重打折扣。工程上一般按额定载重的70%~80%来匹配实际需求。
另外要区分两类需求:
- 搬运载重——货物本身的重量,决定AGV搬运车的承载平台或货叉规格
- 牵引载重——拖拽料车时的总重量,含料车自重,对无人叉车的驱动力和轮胎附着力要求更高
在上海一些电子装配车间,地面平整度高、载荷轻,料箱机器人是更经济的选择;而汽车零部件工厂常涉及1.5吨以上的重载托盘,就需要无人叉车或重载型AGV搬运车来承接。选型前务必实测最重工况下的轮压和地面承载能力。
三、导航方式与智能物流系统的协同
导航方式直接影响节拍稳定性。磁条导航成本低但路径固化,适合节拍稳定的量产线;激光SLAM导航灵活度高,适合产线频繁调整的场景。无论选哪种,AGV搬运车都需要与上位智能物流系统(WMS/WCS)打通,实现任务调度、交通管制和充电策略的统一管理。
易樊科技在服务上海制造企业时发现,真正影响落地效果的往往不是单机性能,而是调度系统与产线MES的对接深度。任务下发延迟超过3秒,节拍就会开始抖动。因此建议在选型阶段就把通信协议、接口方式和异常处理机制纳入评估清单。
匹配节拍与载重,本质上是把搬运需求翻译成可计算的工程参数。先算清楚循环时间和有效载重,再根据产线柔性需求选择导航方式和调度系统,才能让AGV搬运车、无人叉车和料箱机器人真正嵌入产线节奏,而不是成为新的瓶颈。