AGV搬运车与无人叉车如何协同作业?上海工厂智能物流设备选型解析
日期:2026-09-17
标签:AGV搬运车,无人叉车,料箱机器人,智能物流
在上海嘉定、松江等制造业集聚区,越来越多的工厂发现:单纯增加AGV搬运车数量,并不能解决月台到产线、产线到立库之间的全部搬运问题。地牛式AGV跑得再勤,遇到地面托盘、笼车、料架混用的场景,依然需要人工介入。这正是AGV搬运车与无人叉车走向协同作业的现实驱动力。
为什么单一设备方案会遇到瓶颈
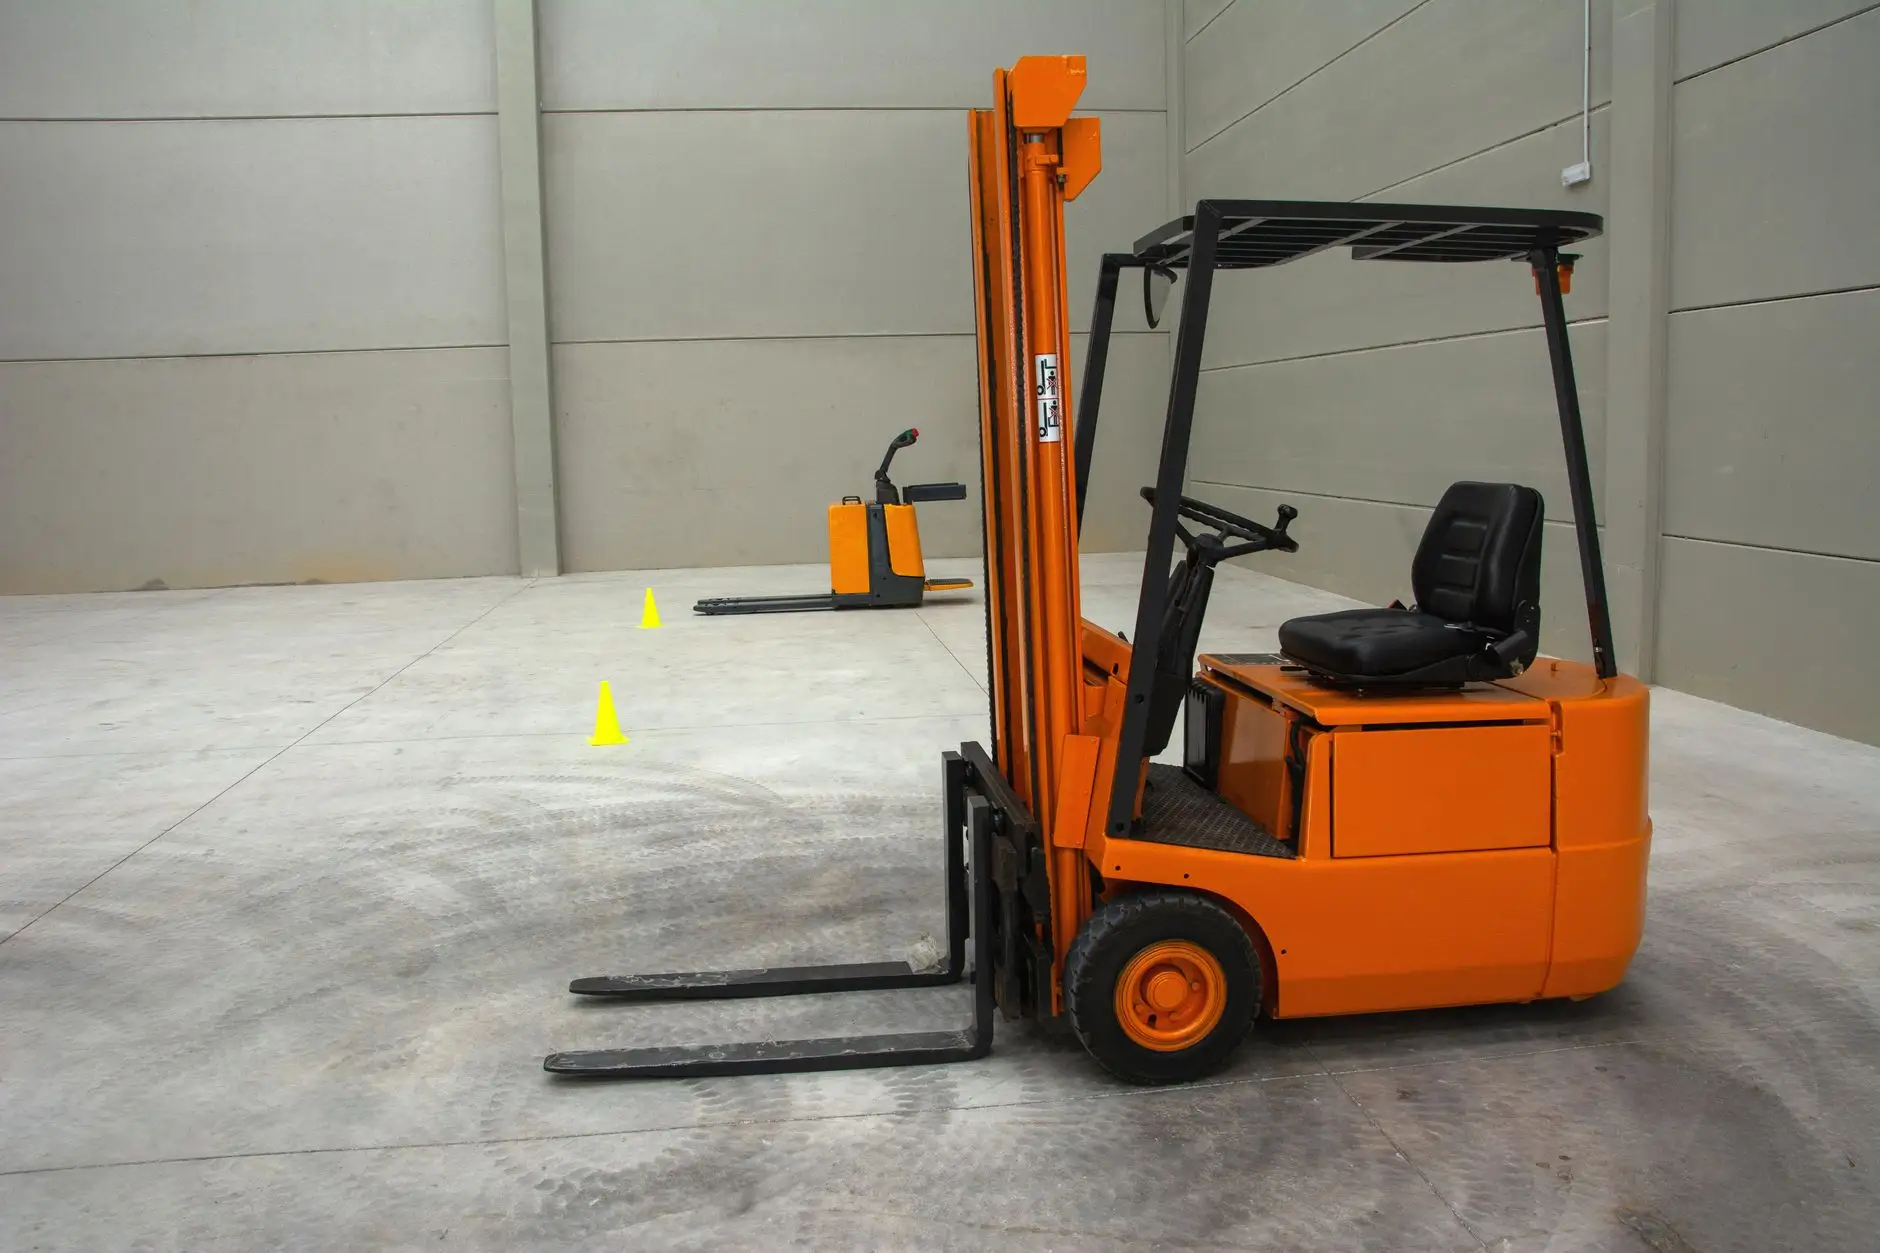
从技术原理看,AGV搬运车以磁条、二维码或SLAM激光导航为主,承载方式多为潜伏顶升、辊筒对接或牵引,适合中小件、高频次、短距离的刚性路线运输。而无人叉车(含托盘堆高式、平衡重式)基于3D激光SLAM与视觉融合定位,擅长托盘类重载搬运、货架存取、高位堆叠,对地面平整度和环境动态变化有更强的适应能力。
问题在于:当工厂同时存在料箱、托盘、笼车三种载具时,只用AGV搬运车会导致托盘工位等待时间过长;只用无人叉车则会让小件配送成本过高。更关键的是,两者若各自调度,会在交叉路口、充电区、电梯口形成死锁。
协同作业的三个技术支点
要让AGV搬运车与无人叉车真正配合,需要打通以下层面:
- 统一调度层:通过RCS(机器人控制系统)对接WMS/WCS,将AGV与无人叉车视为同一张地图上的可调度资源,按任务类型自动分配。例如,月台整托入库交给无人叉车,拆零补料交给潜伏式AGV。
- 接驳位标准化:在产线侧设置固定接驳台,AGV搬运车将料箱机器人或料车送至接驳位后,无人叉车在30秒内完成取放,减少等待。
- 交通管制与优先级:窄通道内设置单向通行逻辑,无人叉车执行高位取货时,AGV自动绕行或降速。
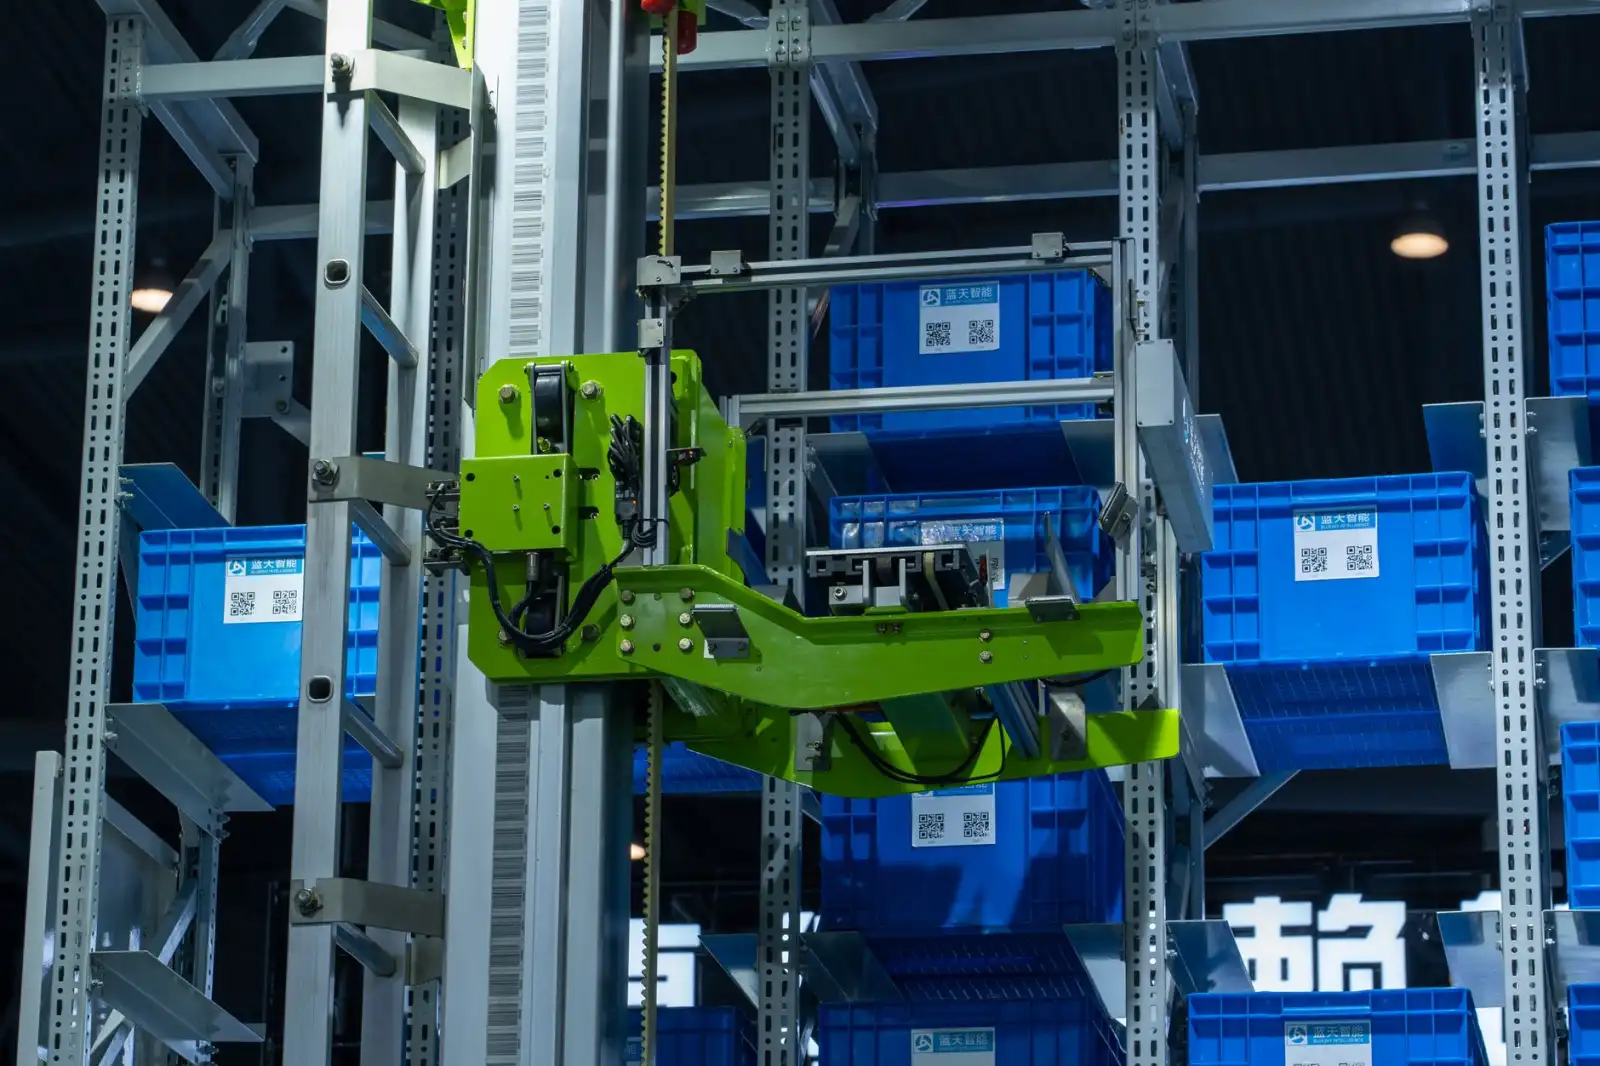
上海易樊科技在多个汽车零部件与电子装配项目中,采用料箱机器人负责线边超市的拆零拣选,AGV搬运车负责跨区转运,无人叉车负责立库出入库与空托盘回收,整体物流人力下降约40%。
选型与落地建议
工厂在规划智能物流方案时,不妨先做三件事:
- 盘点载具类型与频次:托盘占比超过60%的环节优先考虑无人叉车。
- 测算接驳节拍:AGV与无人叉车的交接时间应控制在45秒以内,否则需增加缓冲位。
- 预留调度接口:确保后续新增料箱机器人或AMR时,无需更换调度系统。
协同作业不是设备堆叠,而是让每种机器人做自己最擅长的事。当AGV搬运车、无人叉车与料箱机器人在同一调度框架下运行,上海工厂的智能物流才算真正从单点自动化走向系统柔性化。