料箱机器人选型指南:如何根据仓储场景匹配自动搬运方案
日期:2026-09-15
标签:AGV搬运车,无人叉车,料箱机器人,智能物流
仓库里明明上了自动化设备,为什么拣选效率还是上不去?很多企业在引入智能物流方案时,容易忽略一个关键问题:搬运单元与仓储场景的匹配度。料箱机器人作为近年增长最快的仓储自动化品类之一,其选型逻辑与托盘级AGV搬运车、无人叉车有着本质区别。
料箱机器人不是万能钥匙
料箱机器人主要面向小件、多SKU、高频次的拆零拣选场景,典型负载在5-50kg之间。它的核心价值在于替代人工行走与找货环节,而非单纯替代搬运。若仓库以整托出入库为主,强行上料箱机器人系统反而会造成资源错配——此时无人叉车或托盘级AGV搬运车才是更经济的选择。
按场景匹配的三条选型准则
- 存储密度优先:料箱机器人搭配多层货架时,需评估机器人本体高度与货架层间距的兼容性,通常要求单层净高不低于350mm。
- 吞吐量匹配:单台料箱机器人每小时可完成80-120次存取,若峰值需求超过300次/小时,需考虑多机调度或混合方案。
- 系统对接能力:确认WMS/WCS是否支持与机器人调度系统实时交互,避免形成信息孤岛。
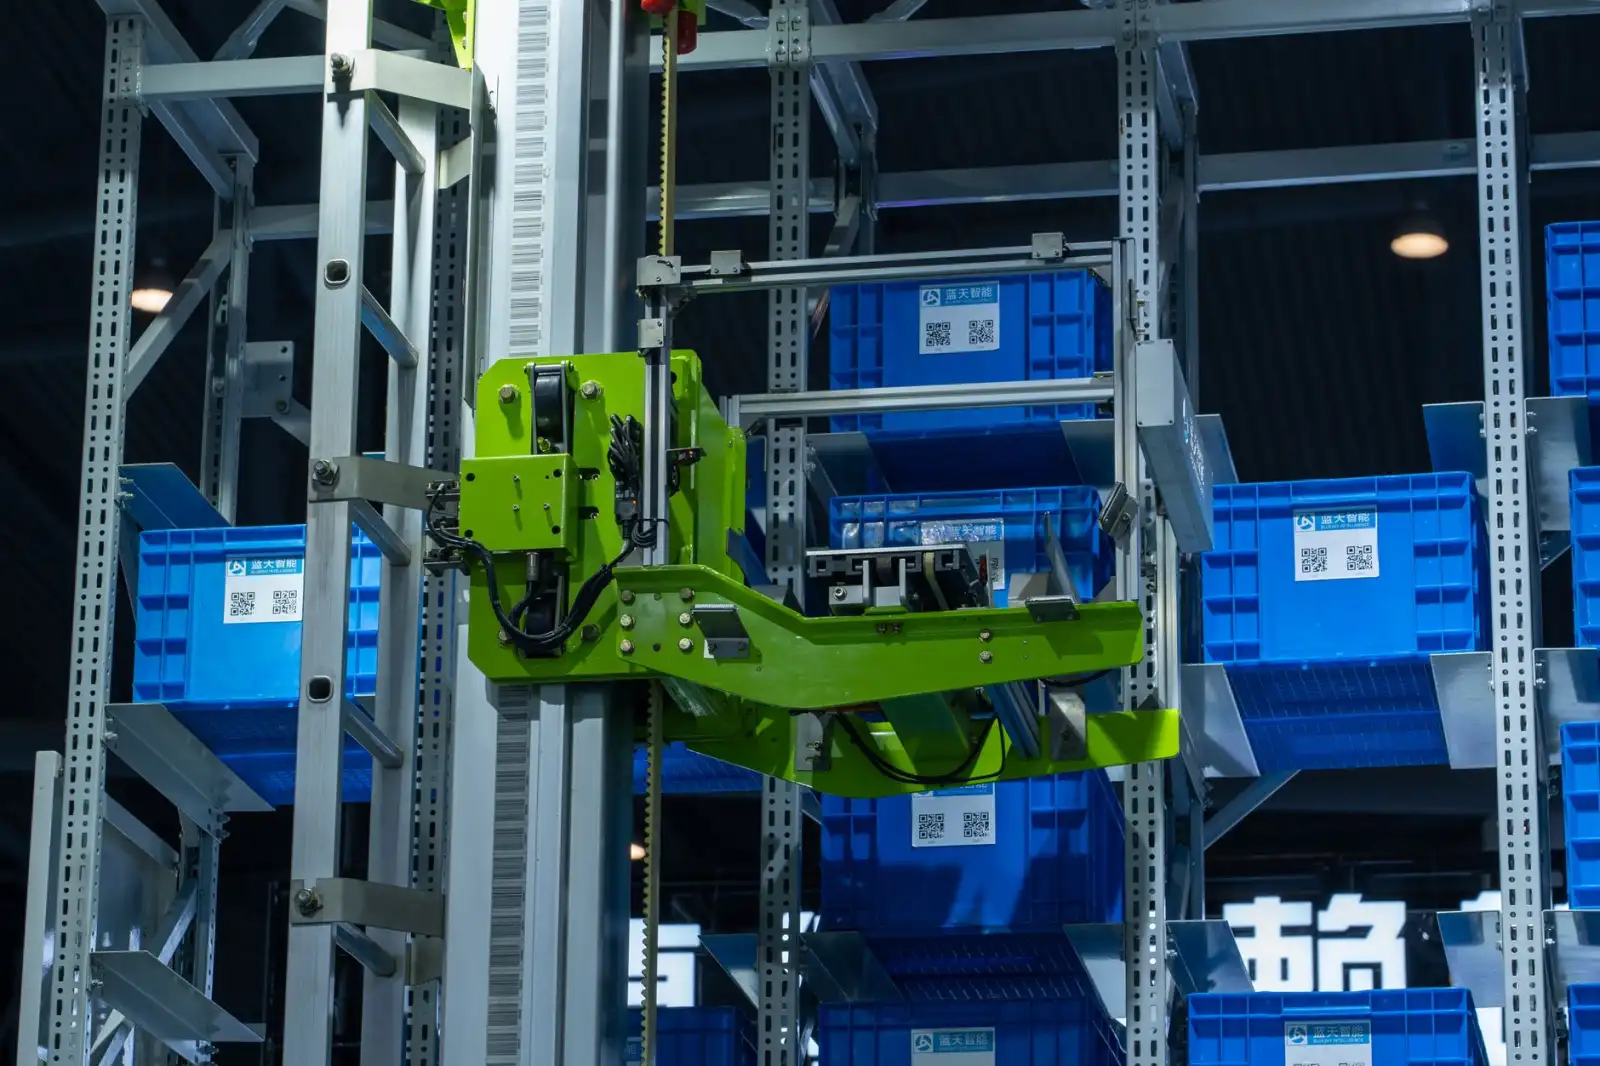
从技术路线看,当前料箱机器人分为夹抱式、托举式与勾取式三种取货方式。夹抱式对料箱变形容忍度高,适合塑料箱;托举式则要求料箱底部结构统一,多见于标准周转箱场景。选型时需结合现有载具的实际状态判断,而非只看参数表。
与无人叉车、AGV搬运车的协同逻辑
在完整的智能物流体系中,料箱机器人往往不是孤立运行的。出库环节由料箱机器人将货箱送至拣选站,集货完成后由AGV搬运车转运至打包区,整托补货则交给无人叉车完成。这种分层搬运架构能最大化各设备的效率边界,避免用高精度设备执行低精度任务。
实际项目中,我们建议先做两周的动线数据采集,统计料箱流转频次、峰值时段与行走距离分布,再据此计算所需机器人数量与充电策略。忽略这一步,往往导致上线后设备利用率不足60%。
随着3D视觉与SLAM技术的成熟,料箱机器人的定位精度已进入±5mm区间,对地面平整度的要求也在降低。未来两年,多机异构调度将成为智能物流系统的标配能力——料箱机器人、AGV搬运车与无人叉车在同一地图框架下协同作业,不再是技术障碍,而是工程实施问题。