上海工厂AGV搬运车选型指南:从载重需求到导航方式的技术解析
日期:2026-09-26
标签:AGV搬运车,无人叉车,料箱机器人,智能物流
长三角制造业的产线物流升级正在加速。过去两年,上海及周边工厂对AGV搬运车的询盘量增长了近四成,但选型失误导致的项目返工率同样居高不下。一台搬运车能否真正嵌入现有产线,取决于载重、导航、料箱适配三个维度的匹配度,而非单纯比价。
载重需求:别被额定参数误导
很多采购方看到标称载重1.5吨就下单,忽略了实际工况中的偏载和冲击。AGV搬运车在搬运栈板时,如果货物重心偏离车体中心超过50mm,有效载重可能下降15%-20%。正确做法是按峰值载重×1.3的安全系数反推选型,同时确认车体在满载状态下的爬坡能力——上海不少老厂房月台坡度在3°-5°之间,这个数据直接决定电机功率是否够用。
导航方式:场景决定技术路线
目前主流方案分三类,各有明确的适用边界:
- 磁条/二维码导航:定位精度±10mm,适合固定路径、节拍稳定的装配线,改线成本较高
- 激光SLAM导航:无需改造地面,精度±20mm,适合SKU频繁变动的仓储场景,但对环境动态变化敏感
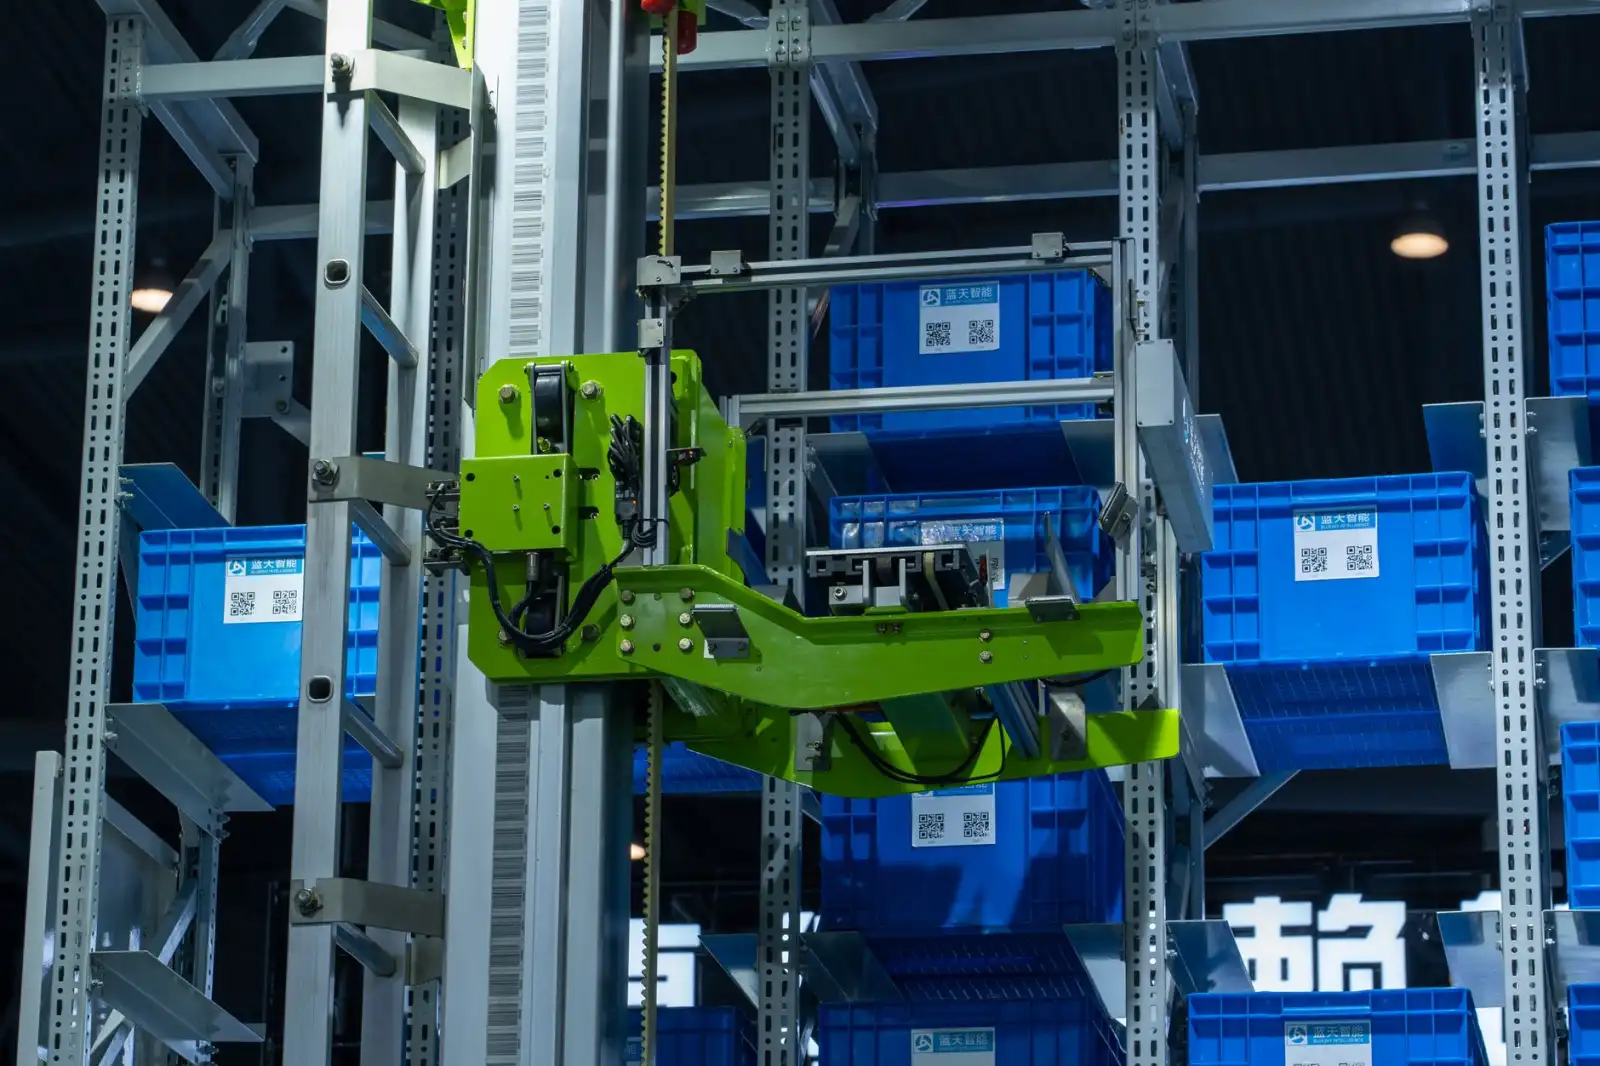
- 视觉导航:依赖地面纹理或顶视特征,在料箱机器人拣选场景中优势明显,算力要求也最高
选型时不妨反向思考:先统计未来12个月产线调整频率,再决定导航方案。频繁换线的工厂硬上磁条导航,后期改造成本往往是初期省下的两倍。
从单机到系统:智能物流的集成逻辑
单台无人叉车解决的是点到点搬运,但真正提升效率的是与WMS/MES的调度对接。上海某汽车零部件厂的经验是:先跑通3台AGV的交通管制逻辑,再逐步扩容。调度系统的任务分配算法如果只按距离最短派单,在高密度场景下反而容易造成死锁。建议在合同中明确要求供应商提供智能物流仿真报告,验证峰值吞吐量下的路径冲突率。
预算允许的情况下,优先选择支持多品牌设备混场的调度平台,避免后期被单一供应商锁定。对于料箱到人场景,料箱机器人的取放精度和货架适配性比行驶速度更值得关注——一次取箱失败造成的停线损失,远超机器人本身的差价。
上海易樊科技有限公司长期跟踪长三角制造业的物流自动化落地案例,后续将持续输出选型测算工具与实测数据,供行业参考。