AGV搬运车与无人叉车技术解析:自主导航如何实现精准物料搬运
日期:2026-09-11
标签:AGV搬运车,无人叉车,料箱机器人,智能物流
在智能物流快速演进的当下,AGV搬运车与无人叉车已从"可选自动化设备"转变为产线物流与仓储环节的基础设施。它们能够在没有人工干预的条件下完成精准搬运,核心在于自主导航技术对环境的实时感知与路径的毫秒级决策。
自主导航的三种主流技术路线
目前行业内实现自主导航主要依赖以下技术方案,各有适用场景:
- 激光SLAM导航:通过激光雷达扫描环境轮廓,与内置地图匹配实现定位,无需铺设磁条或反光板,适合动态变化的车间环境。重复定位精度可达±10mm。
- 二维码/视觉导航:地面铺设二维码或通过视觉特征识别定位,成本较低,常见于料箱机器人集群作业的电商仓。
- 多传感器融合:激光雷达+视觉+IMU组合,在复杂光照和狭窄通道中保持稳定,是目前无人叉车高端机型的主流配置。
三种路线并非互斥,实际项目中常根据搬运精度、通道宽度、改造成本进行混合部署。

从"走得准"到"搬得稳":控制层的技术细节
导航解决的是"我在哪、去哪"的问题,而精准物料搬运还依赖运动控制与货物感知的配合。以无人叉车为例,当车体接近托盘时,3D视觉相机会对托盘插孔进行位姿估计,引导货叉完成±5mm级别的插入动作。这一过程涉及点云配准、伺服响应延迟补偿等工程细节,也是区分产品成熟度的关键指标。
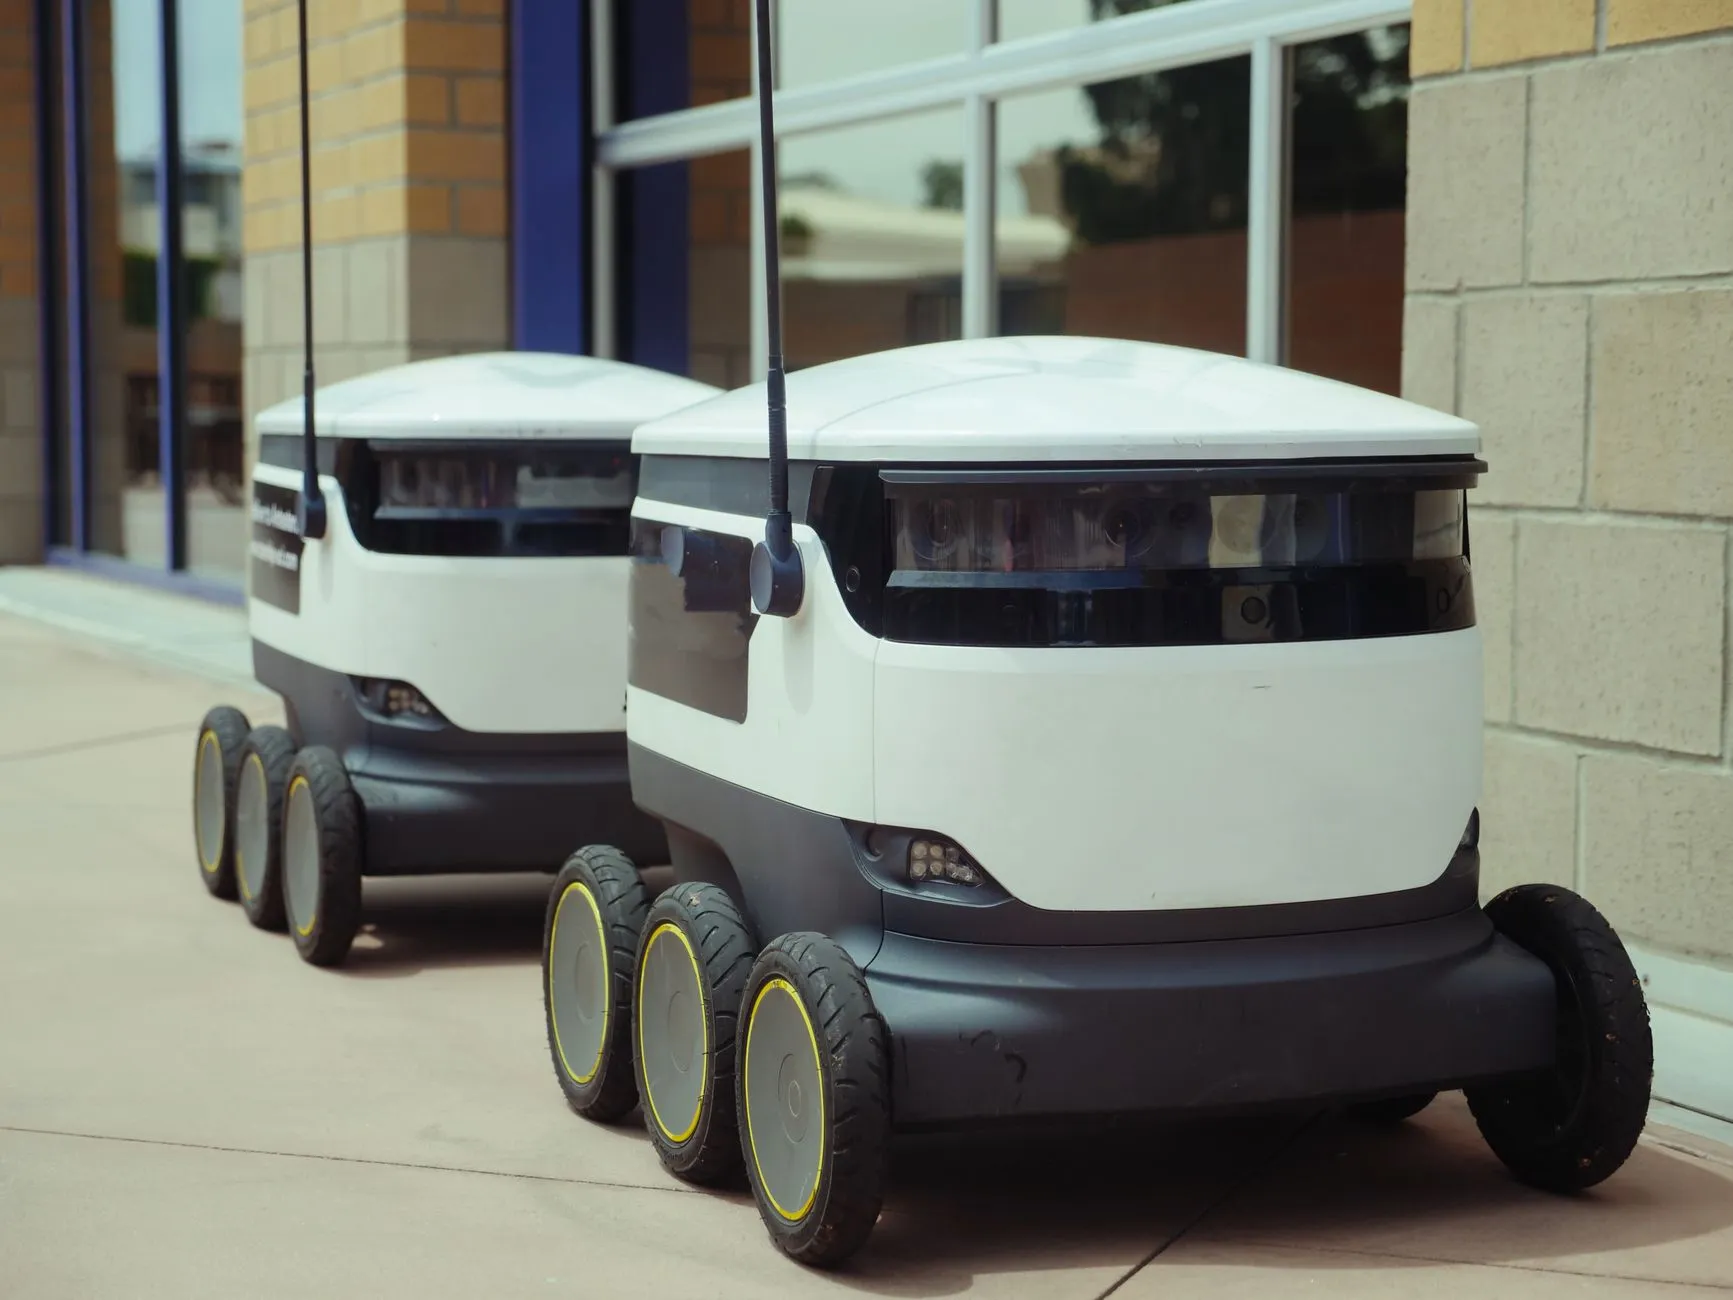
AGV搬运车在背负料架行走时,则需要通过编码器+陀螺仪实时校正轮系打滑带来的累积误差。在长距离直线段,部分车型会引入地面纹理辅助定位,将横向偏差控制在±15mm以内。
典型应用场景与选型逻辑
不同行业对搬运设备的需求差异明显:
- 汽车零部件车间:重载AGV搬运车(1-5吨)配合辊道对接,强调定位精度与节拍匹配。
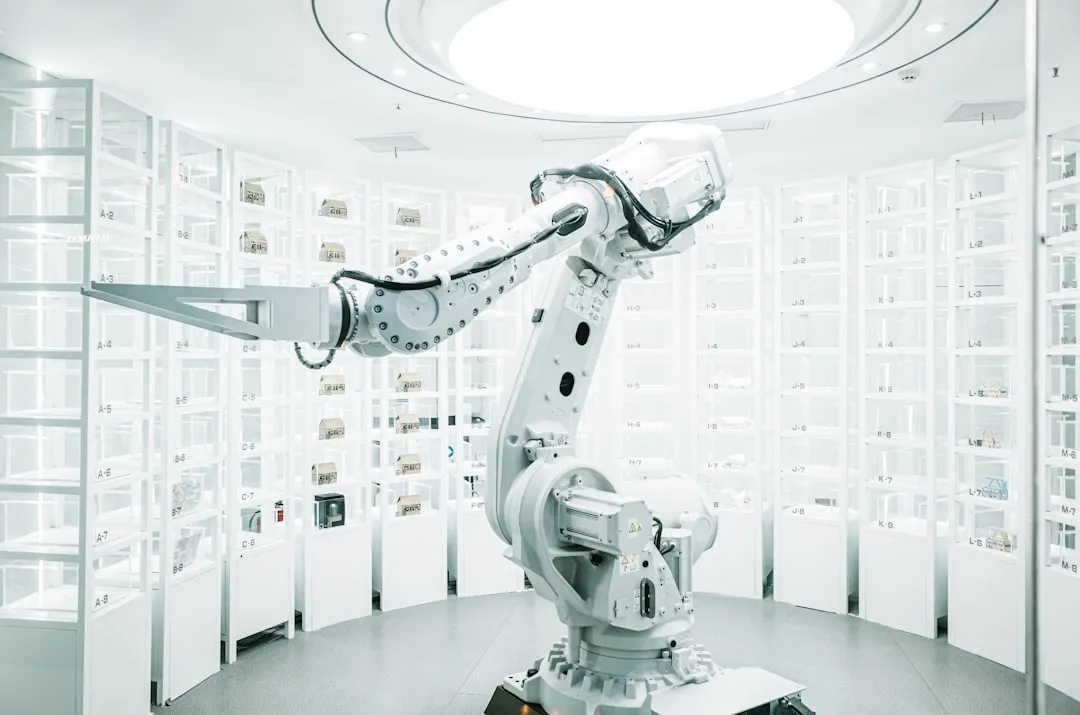
- 3C电子仓库:料箱机器人完成小件料箱的"货到人"拣选,要求高密度存储与高频次调度。
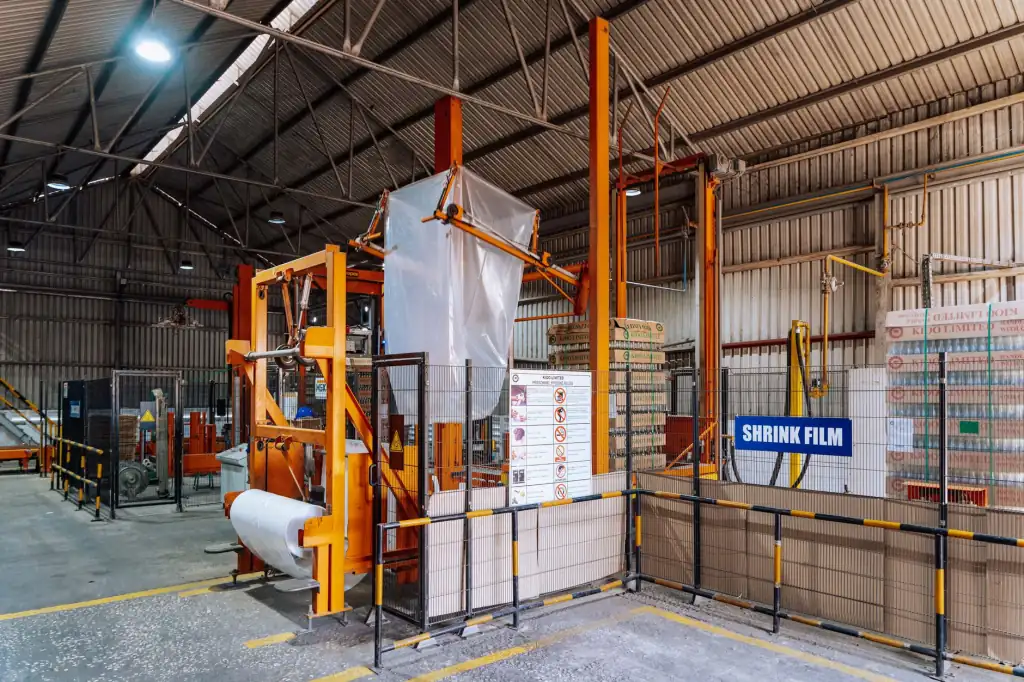
- 食品饮料产线:无人叉车执行托盘出入库,需满足防尘防水与冷库低温运行要求。
选型的核心不是追求最先进的技术,而是让智能物流系统的吞吐量与既有产线节拍形成匹配。过度配置会造成投资浪费,配置不足则形成瓶颈。
上海易樊科技有限公司在多个制造与仓储项目中,通过AGV搬运车、无人叉车与料箱机器人的组合调度,帮助客户将物料周转效率提升30%以上。自主导航技术的持续迭代,正在让精准搬运从"示范线"走向"标配线"。