AGV搬运车与无人叉车在工厂物流中的协同调度技术解析
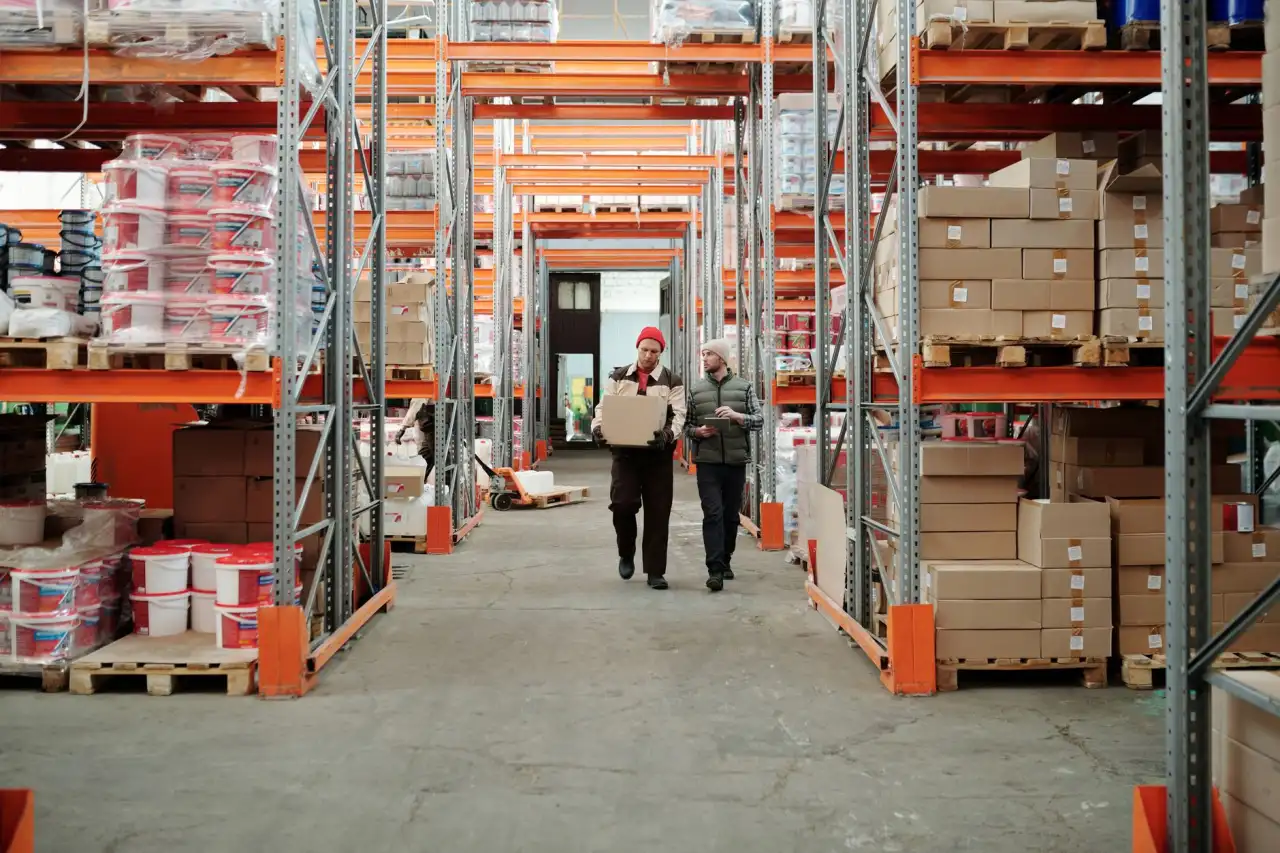
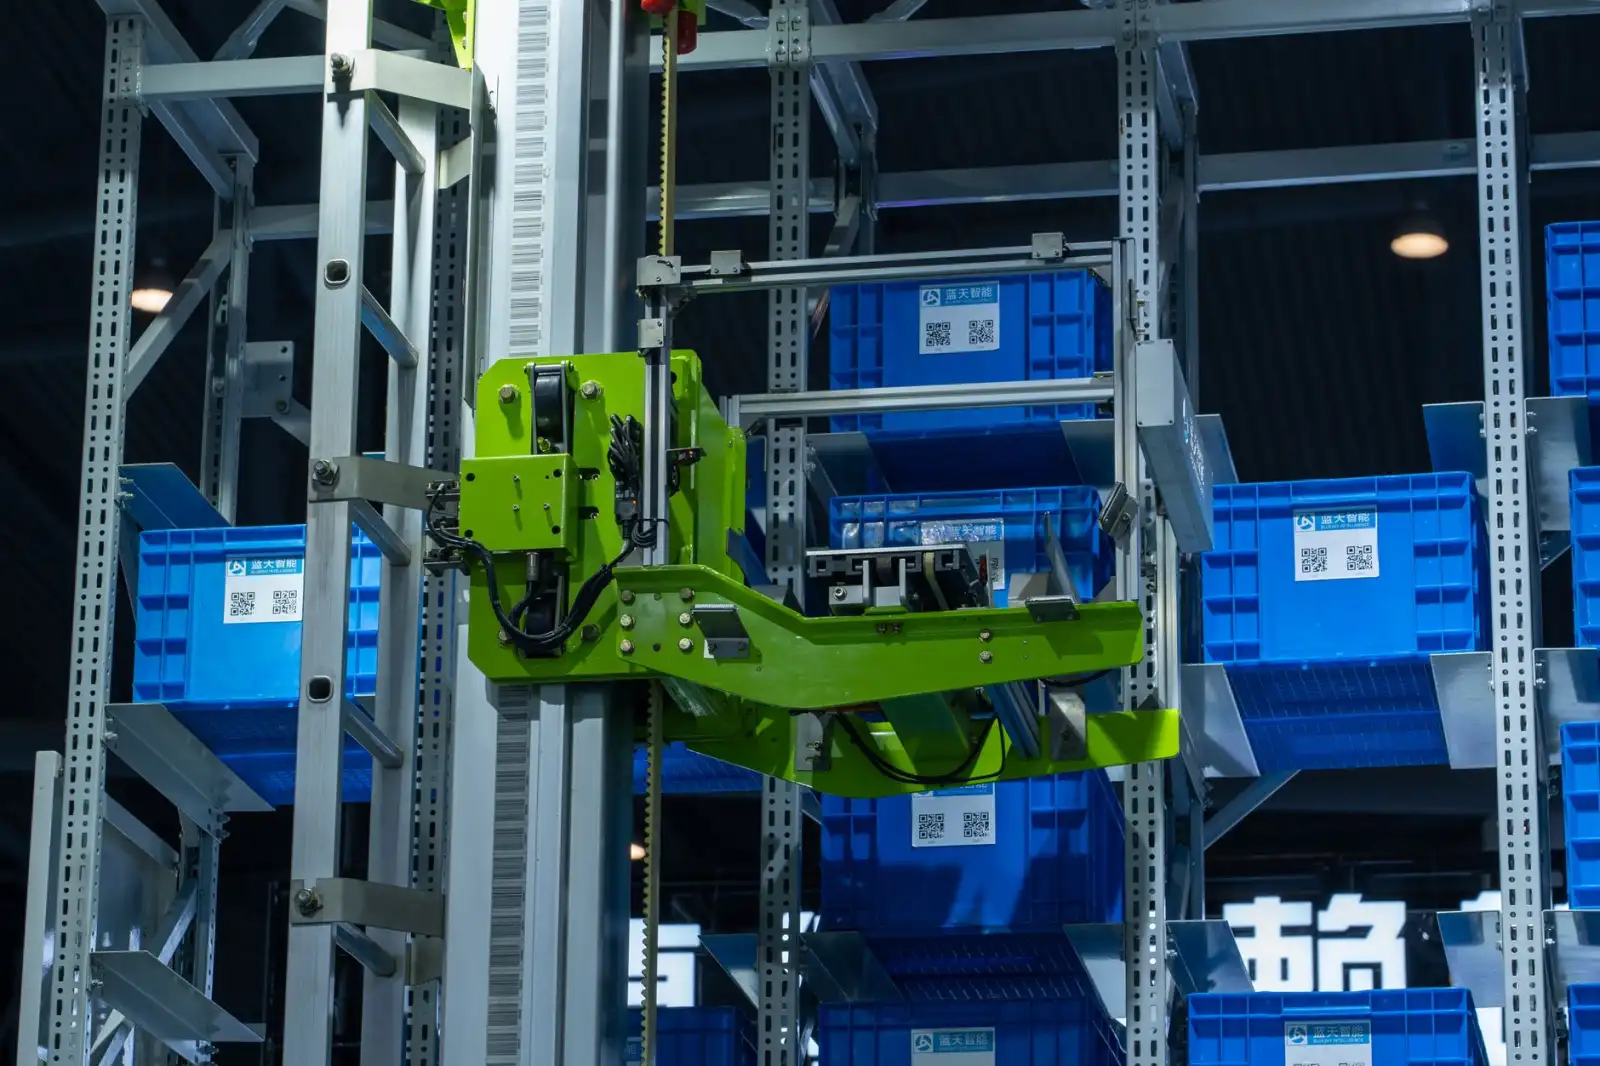
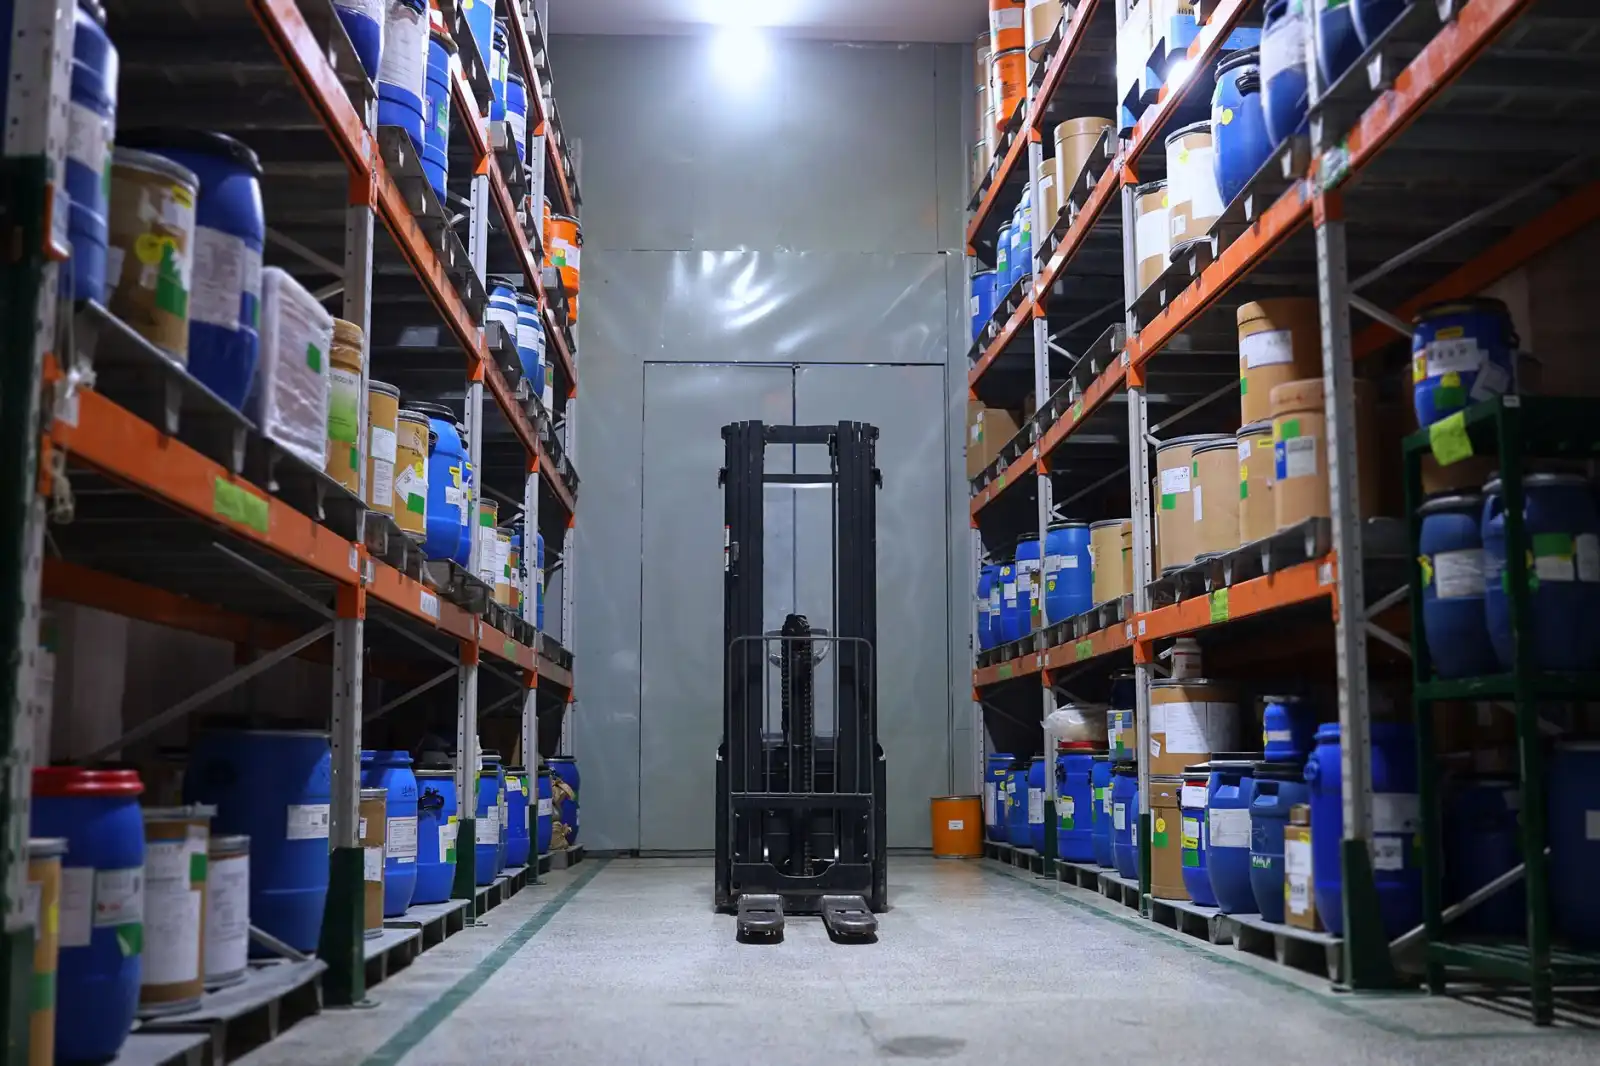
在制造与仓储场景中,AGV搬运车与无人叉车往往被混为一谈,但两者的运动学模型与调度逻辑差异显著。前者多为差速或舵轮驱动,适合料箱级、托盘级的平面转运;后者则需处理举升、堆垛等三维动作,对定位精度和路径平滑度要求更高。当料箱机器人加入同一张调度网络,工厂物流的复杂度便从单机智能跃升至群体协同。
一、协同调度的核心:任务分配与交通管制
协同并非简单的“多车排队”,而是基于智能物流中台的任务拆解与动态分配。一套典型的调度流程包含:
- 任务池构建:WMS下发搬运需求,按优先级、载具类型、目标工位拆分为子任务;
- 车辆匹配:根据AGV搬运车的当前电量、负载状态、所在区域,以及无人叉车的货叉类型、举升高度进行约束匹配;
- 路径规划与死锁避免:采用时间窗算法为每台车分配路段占用权,在交叉口设置虚拟信号灯,避免双向堵死。
实际项目中,交通管制层常引入“路段预约”机制:车辆在进入窄通道前30秒申请路权,调度器根据全局拥堵指数决定放行顺序。这一策略可将多车系统的平均等待时间降低18%-25%。
二、异构车型的通信与定位对齐
AGV搬运车与无人叉车通常来自不同厂商,底层协议各异。实现协同的前提是统一坐标系统与任务语义。常见做法是部署VDA 5050或自研适配层,将车辆状态(位姿、速度、故障码)以10Hz频率上报至调度服务器。定位方面,激光SLAM与二维码混合方案在精度与成本间取得平衡:AGV搬运车在料箱区依赖地面二维码,重复精度可达±5mm;无人叉车在货架区则切换至反光板激光定位,抗粉尘干扰能力更强。
料箱机器人的特殊角色
料箱机器人通常负责“货到人”拣选,其与无人叉车的衔接点在于缓存位。当料箱机器人将料箱送至出库缓存架,无人叉车需在90秒内完成整托举升并转运至月台。若超时未取,调度器会触发二次分配,将任务转给空闲的AGV搬运车配合托盘暂存。这种弹性策略能有效吸收峰值波动。
三、常见问题与调优建议
现场调试中,最频繁出现的并非单车故障,而是群组死锁与任务饥饿。前者多因路径规划未考虑车辆长度与转弯半径,后者则源于优先级设置过于刚性。建议采取以下措施:
- 在仿真环境中预跑24小时任务流,标记死锁高发路段并增设避让位;
- 为无人叉车设置动态优先级——当举升高度超过2米时,自动提升其路权等级;
- 每两周复盘任务完成率与车辆利用率,调整匹配权重。
另一个容易被忽视的细节是充电策略。AGV搬运车与无人叉车的电池特性不同,前者多支持机会充电,后者因举升耗电快,需在任务间隙强制补电。调度器应将充电桩视为特殊工位,纳入路径规划闭环。
从单机到集群,协同调度的价值不在于追求“零等待”,而在于让不同形态的物流机器人在同一张地图上各司其职。AGV搬运车负责高频短驳,无人叉车承担重载堆垛,料箱机器人专注小件拣选——三者通过统一的智能物流调度层交换任务与路权,才能把理论节拍转化为产线旁的真实效率。上海易樊科技有限公司持续关注这一领域的技术演进,为行业提供可落地的调度优化思路。