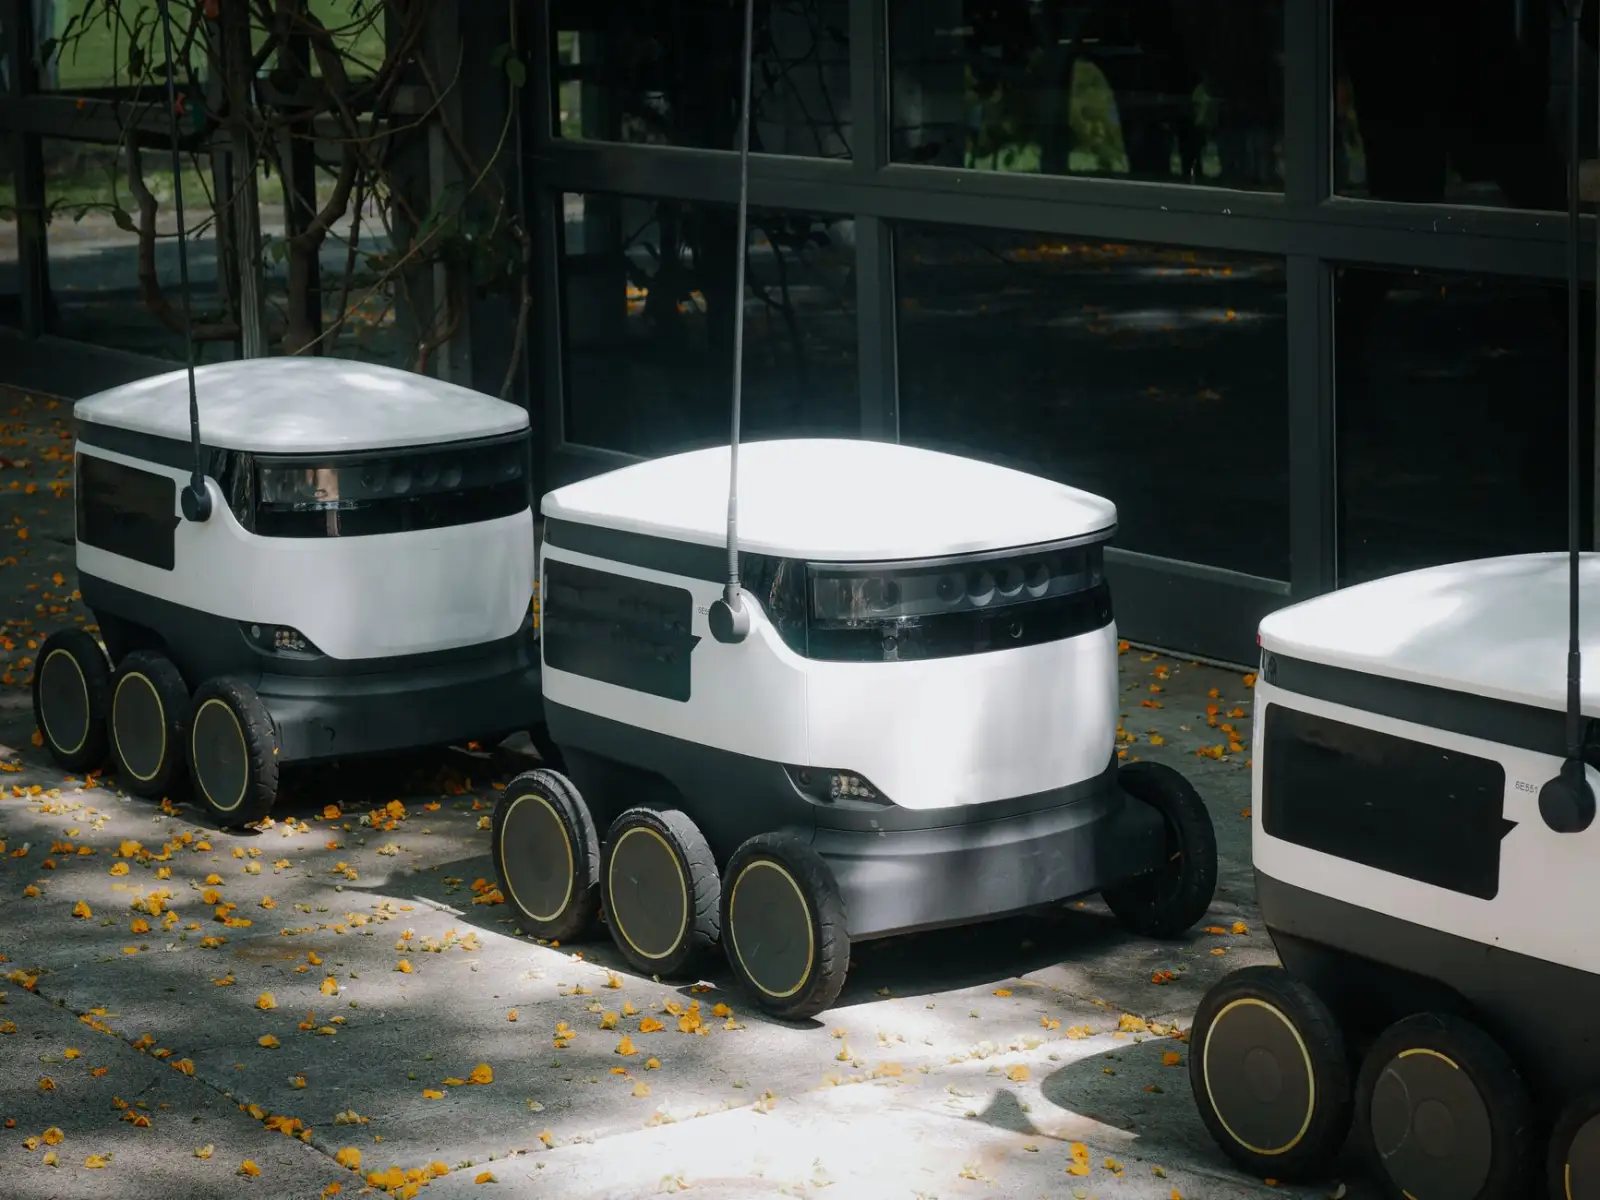
上海工厂AGV搬运车选型指南:自主导航与调度系统技术解析
日期:2026-09-26
标签:AGV搬运车,无人叉车,料箱机器人,智能物流
在上海制造业用地成本持续攀升、产线节拍不断压缩的背景下,用AGV搬运车替代人工叉车已成为仓储物流升级的刚性需求。但不少工厂在选型阶段就陷入误区——只看载重和价格,忽略了导航方式与调度系统对未来柔性生产的影响。本文从技术原理出发,梳理选型中的关键决策点。
导航方式决定场景适配性
目前主流的AGV搬运车导航方案分为磁条、二维码、SLAM激光和视觉导航四类。磁条导航精度稳定但路径固化,适合单一产线的大批量固定搬运;二维码导航定位精度可达±5mm,但对地面平整度和码标维护要求较高。真正能在上海老厂房改造项目中脱颖而出的,是SLAM自然轮廓导航——无需改造地面,通过激光雷达实时建图,遇到临时障碍物可自主绕行。
需要留意的是,SLAM导航在动态环境中的稳定性高度依赖算法迭代能力。部分厂商为压缩成本采用低线束雷达,在人员流动频繁的车间容易出现定位丢失。
调度系统是效率瓶颈的破局点
单台AGV搬运车的性能再强,若调度系统无法实现多机协同,整体效率也会大打折扣。一套合格的调度系统需要解决三个层面的问题:
- 任务分配:根据车辆电量、位置、负载状态动态派单,避免空驶率超过15%
- 交通管制:在交叉路口、窄通道实现锁区互斥,防止死锁
- 充电策略:利用换班间隙触发机会充电,保障24小时连续作业
上海某汽车零部件工厂曾引入12台无人叉车,初期因调度系统仅支持固定路径派单,导致高峰期拥堵率高达22%。升级为动态优先级调度后,同等任务量下车辆数量缩减至9台,投资回收期缩短了4个月。
料箱机器人与无人叉车的选型边界
很多用户在AGV搬运车与料箱机器人之间犹豫。两者的核心差异在于搬运单元:无人叉车适配托盘、料架等大尺寸载具,举升高度可达6米以上;料箱机器人则针对标准料箱,支持多箱同时存取,适合电子装配、医药分拣等小件高频场景。若车间同时存在托盘和料箱流转,建议采用混合调度方案,由统一中台管理不同车型。
智能物流的最终目标是让物料流动像数据包在路由器中转发一样精准。选型时不妨用「三年后的产能规划」倒推当前配置,预留调度系统的接口扩展能力,比单纯比较单机参数更有价值。