AGV搬运车与无人叉车在智能仓储中的协同调度技术解析
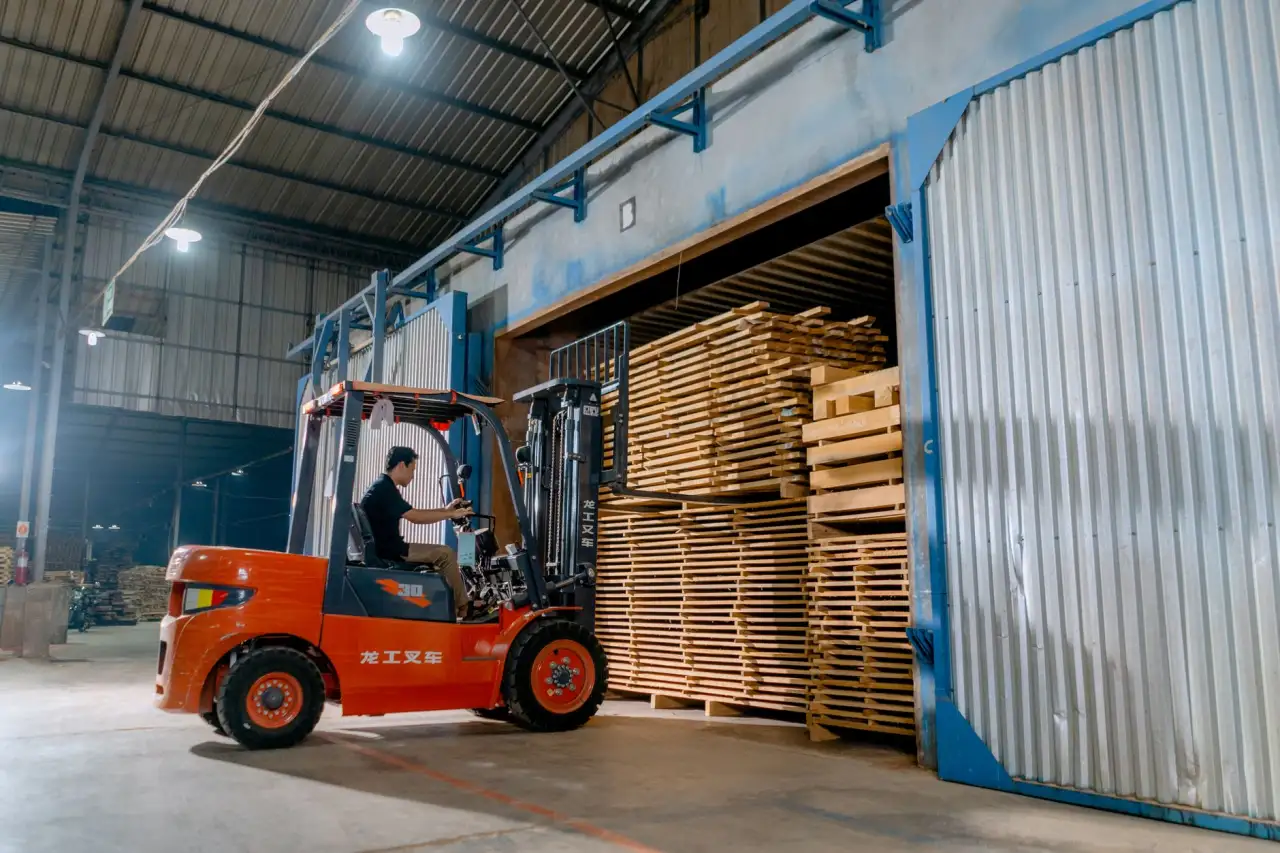
走进当下不少新建的智能仓储项目现场,你会发现一个有意思的现象:同一片作业区内,AGV搬运车沿着地面二维码或SLAM激光路径安静穿行,而无人叉车则在货架高位区完成托盘的取放——两者物理空间重叠,任务流却常常各自为政。调度系统如果只做"分而治之",整体效率反而可能低于单类型设备方案。
这个问题的根源,在于AGV与无人叉车的运动学模型和任务粒度天然不同。AGV搬运车多为差速或麦克纳姆轮底盘,转弯半径小、定位精度可达±5mm,适合料箱级、高频次的短驳;无人叉车则基于平衡重或前移式结构,举升高度可超9米,但路径规划受限于通道宽度和举升稳定性。若调度层不区分这些约束,就容易出现"AGV堵在叉车取货点"或"叉车空驶等料箱"的隐性浪费。
协同调度的三个技术支点
要让两类设备真正协同,核心不在单机智能,而在调度层的任务解耦与时空互锁。目前业内较成熟的做法包括:
- 统一任务池与动态优先级:将出库、补货、移库拆解为原子任务,由调度引擎按设备能力标签(举升高度、载重、速度)自动派单,而非人工指定设备类型。
- 路权分时复用:对交叉路口和装卸月台设置虚拟锁区,AGV搬运车与无人叉车通过VDA 5050或自定义协议申请通行权,避免死锁。
- 料箱机器人作为缓冲层:在分拣区与存储区之间,用料箱机器人完成"最后一米"的缓存搬运,让叉车专注于高位存取,AGV专注于跨区转运。
上海易樊科技在多个实际项目中观察到,引入料箱机器人作为中间层后,叉车空驶率可下降约18%,AGV搬运车的平均任务等待时间缩短至12秒以内。
AGV与无人叉车:不是替代,是分工
很多用户会问:既然无人叉车也能搬运托盘,为什么还要保留AGV搬运车?从智能物流的系统视角看,两者的经济边界其实很清晰。
AGV搬运车的优势在于高频、轻载、路径密集的场景,比如电商拆零区,单次搬运料箱重量常低于50kg,但每小时任务数可超200次。无人叉车则擅长低频、重载、高位作业,单次举升1.5吨托盘到8米货架,节拍通常在90秒以上。如果强行让叉车做高频短驳,能耗和机械磨损会急剧上升;反之让AGV去举升高位托盘,则根本不具备能力。
因此,协同调度的本质是让合适的设备做合适的事,再用调度算法把两者的等待时间重叠掉。
落地建议:从仿真到渐进式上线
如果你正在规划这类混合调度系统,不妨参考以下步骤:
- 先用离散事件仿真工具(如FlexSim或AnyLogic)建立包含AGV、无人叉车、料箱机器人的数字模型,验证调度策略在峰值工况下的表现。
- 选择支持多品牌设备接入的调度平台,避免被单一硬件厂商锁定。VDA 5050协议是目前较通用的选择。
- 上线时先做"区域隔离"运行,再逐步开放交叉区域,用真实数据校准锁区半径和优先级参数。
智能物流的协同调度没有一劳永逸的公式,但把设备能力、任务粒度和时空约束三者对齐,就能让AGV搬运车与无人叉车从"各自为战"走向"相互成就"。