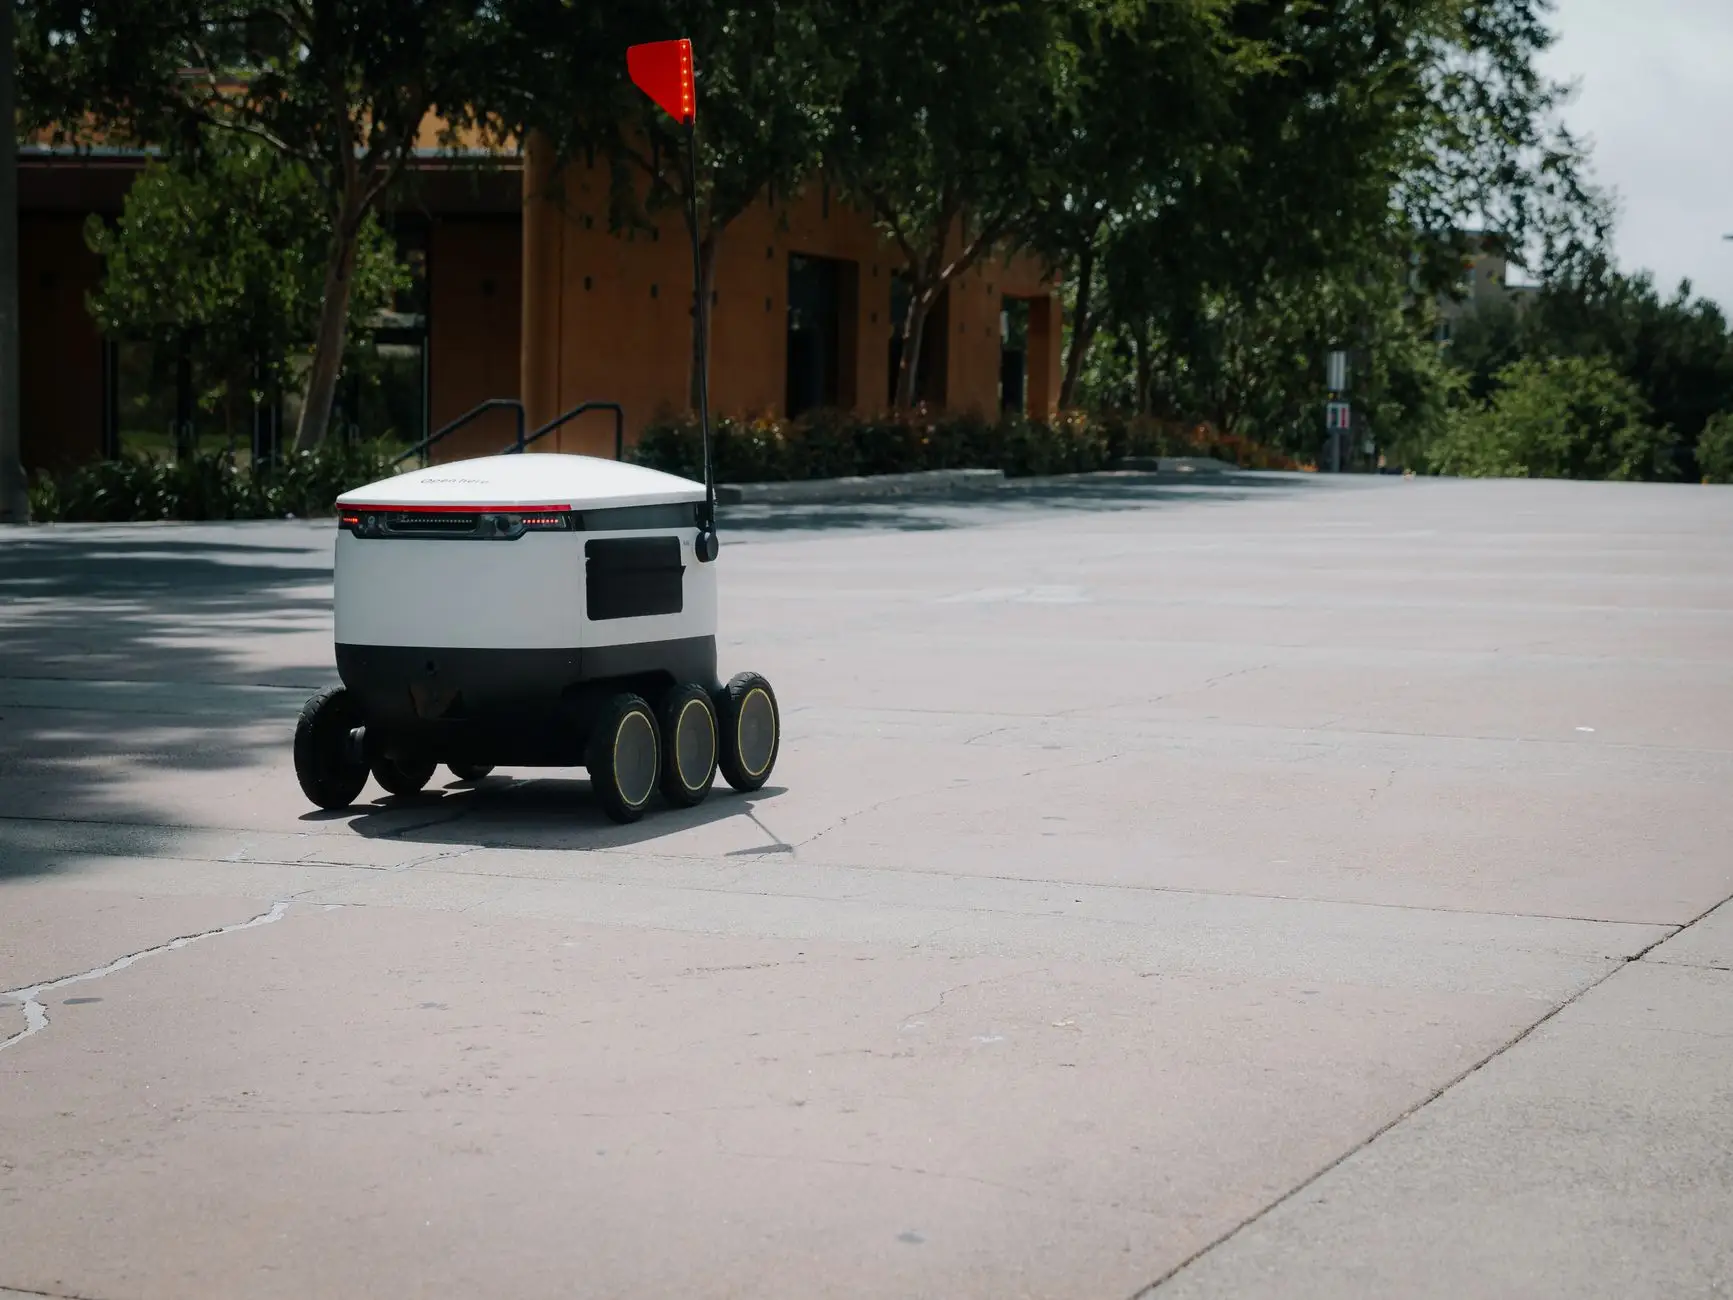
上海工厂AGV搬运车选型指南:自主导航与灵活调度的技术解析
在上海制造业加速智能化改造的当下,厂内物流的自动化升级已不再是“要不要做”的问题,而是“怎么选对”的问题。面对市面上形态各异的AGV搬运车、无人叉车和料箱机器人,选型失误往往导致项目上线即闲置。本文从技术底层出发,梳理一套可落地的选型思路。
导航方式决定场景适配边界
目前主流的导航方案分为磁条/二维码导航、激光SLAM导航与视觉导航三类。磁条导航成本低、重复精度可达±5mm,但路径固化,改造成本高,适合产线物料定点配送。激光SLAM无需改造现场,柔性好,但在高动态、长走廊场景下容易丢失特征匹配。视觉导航对地面纹理依赖较强,在油污或反光地面表现不稳定。
对于上海地区常见的电子装配与汽车零部件工厂,若通道宽度小于2.5米且人车混流频繁,建议优先考虑激光SLAM与二维码融合的方案,兼顾柔性与稳定性。
调度系统是效率的隐形天花板
很多采购方把注意力集中在单机参数上,却忽略了调度层的容量。一台AGV搬运车的额定载重和举升高度固然重要,但当现场投放超过15台时,交通管制与任务分配算法直接决定整体节拍。优秀的调度系统支持动态避障、跨楼层电梯联动以及充电桩智能分配,可将空驶率压至12%以下。
反之,缺乏交通管制的系统在多车交汇时会出现“死锁”,实际搬运效率可能只有理论值的60%。
选型核查清单
结合上海工厂的典型工况,建议按以下维度逐项确认:
- 载荷与尺寸:确认料箱/托盘的最大重量与底部间隙,无人叉车需额外核查货叉长度与门架高度;
- 对接精度:与输送线、缓存架对接时,重复定位精度需≤±10mm;
- 续航与充电:单班8小时工况下,电池容量应预留20%冗余,优先选支持机会充电的锂电方案;
- 系统接口:是否提供WMS/MES的标准API,避免形成信息孤岛。
数据对比:三种设备的关键差异
以1吨级搬运任务为例,AGV搬运车(潜伏顶升式)的通道占用宽度约1.2米,适合窄巷道;无人叉车(堆高式)通道需求约2.8米,但具备取放货架能力;料箱机器人则聚焦于小型料箱的“货到人”拣选,单次搬运量小但频次高。在智能物流规划中,三者往往组合使用,而非互相替代。
从投资回报看,潜伏式AGV的部署周期通常为2-4周,无人叉车因涉及货架改造与安全认证,周期可能延长至6-8周。企业应根据产能爬坡节奏分阶段投入。
上海易樊科技有限公司在长期的项目实践中发现,选型的核心不是追求单机参数最优,而是让搬运设备与现有生产节拍、信息系统和厂房条件形成闭环。建议在采购前进行不少于72小时的现场模拟测试,用真实数据验证调度容量与导航稳定性,这比任何样本参数都更有说服力。