AGV搬运车与无人叉车协同作业的智能物流方案设计解析
日期:2026-09-18
标签:AGV搬运车,无人叉车,料箱机器人,智能物流
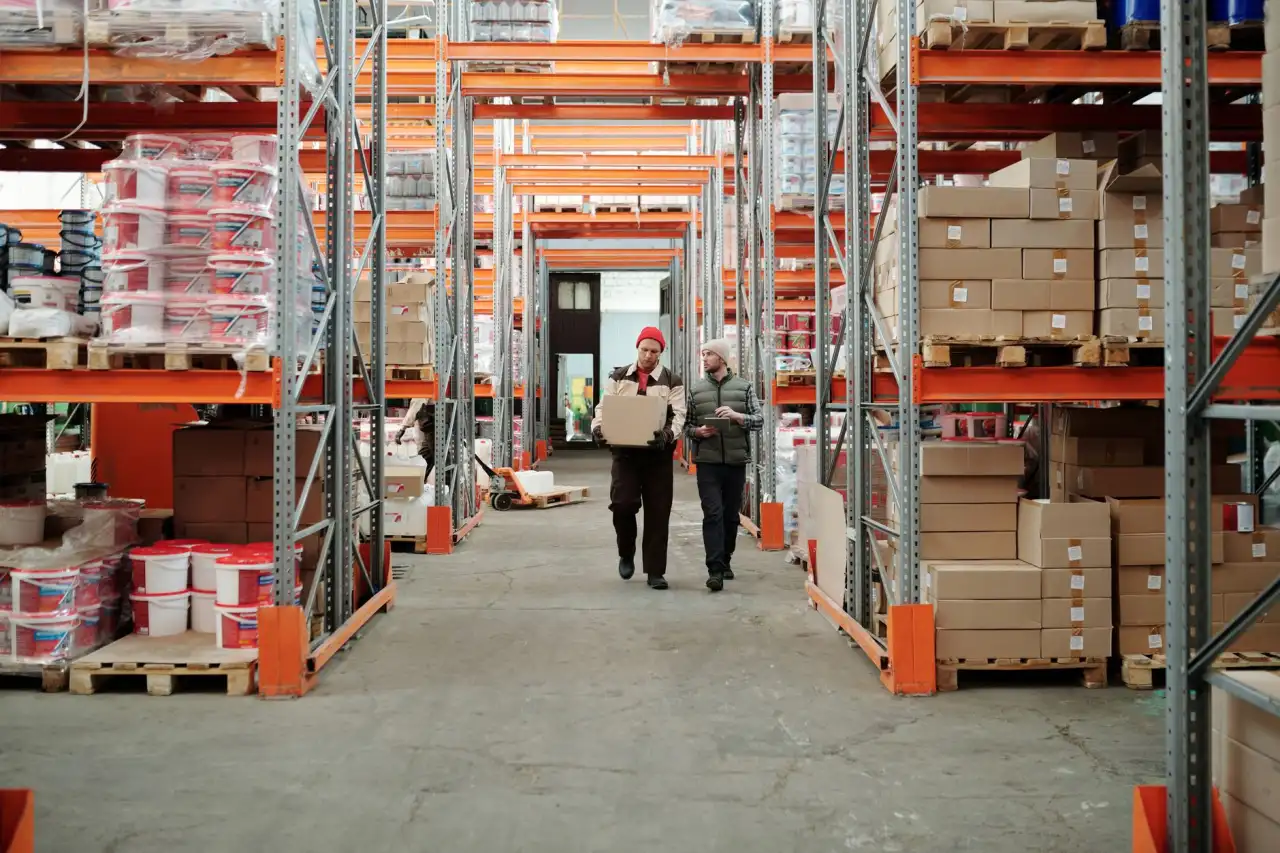
在制造业与仓储物流加速向柔性化、无人化演进的当下,单一类型的自动化设备已难以覆盖全场景作业需求。AGV搬运车负责平面长距离的托盘与料箱流转,无人叉车专攻高位货架存取与重载搬运,而料箱机器人则在高密度小件拣选中展现优势。如何让这三类设备在同一张地图、同一套调度系统下协同作业,才是智能物流方案设计的核心命题。
一、协同作业的三大技术支点
要让异构设备真正"对话",方案设计需从底层打通三个层面:
- 统一调度平台:采用VDA 5050协议或自研调度引擎,将AGV搬运车的路径规划、无人叉车的叉取动作、料箱机器人的货架顶升纳入同一时间窗口进行任务分配,避免路口死锁与任务抢占。
- 感知层融合:AGV搬运车多采用SLAM激光导航,无人叉车需叠加3D视觉识别托盘位姿,料箱机器人则依赖二维码与惯性导航组合。方案设计时需在交叉作业区部署UWB或视觉标签,将定位误差控制在±10mm以内。
- 任务颗粒度匹配:把出库任务拆解为"料箱机器人拣选→AGV搬运车接驳→无人叉车装车"的微任务链,每段任务设置缓冲位,防止节拍波动导致全线等待。
二、方案设计中的两个关键工艺细节
充电策略与节拍平衡是常被低估的环节。AGV搬运车与无人叉车若共用充电桩,需在调度层设置"机会充电"逻辑——利用任务间隙补电15%-20%,而非等待电量低于20%才触发。某汽车零部件工厂的实测数据显示,该策略使设备综合利用率从72%提升至89%。
另一个细节是料箱机器人与无人叉车的交接位设计。高位货架区通常由无人叉车作业,而料箱机器人负责地面货架。两者交接时,建议设置高度可调的暂存输送线,避免料箱机器人等待叉车放货。这个缓冲区的容量建议按峰值任务量的1.5倍配置。
三、落地案例:某电子制造企业的混合作业改造
该企业原有两个独立仓库,分别使用AGV搬运车和人工叉车。改造后引入3台无人叉车、8台AGV搬运车与12台料箱机器人,由统一调度系统管理。实施要点包括:
- 将原料仓到产线的托盘搬运交给AGV搬运车,路径固定、频次高;
- 成品仓高位货架存取由无人叉车完成,利用3D视觉适应不同托盘规格;
- 线边小件补料由料箱机器人执行,与AGV搬运车在接驳位完成料箱转移;
- 智能物流系统实时监控各设备电量与任务队列,动态调整任务优先级。
改造后,该企业仓库空间利用率提升40%,物料周转时间缩短28%,夜间可实现完全无人化作业。值得注意的是,方案并未追求单机极致性能,而是通过协同调度让整体吞吐量最大化。
从行业趋势看,AGV搬运车、无人叉车与料箱机器人的边界正在模糊,部分厂商已推出兼具顶升与叉取功能的复合机器人。对方案设计者而言,与其纠结设备选型,不如先梳理清楚任务流与信息流,再让合适的设备去匹配节点。上海易樊科技有限公司在智能物流方案设计中,始终强调"调度先行、设备适配"的原则,帮助客户在柔性化与投资回报之间找到平衡点。