上海工厂智能物流升级:AGV搬运车与无人叉车协同作业方案解析
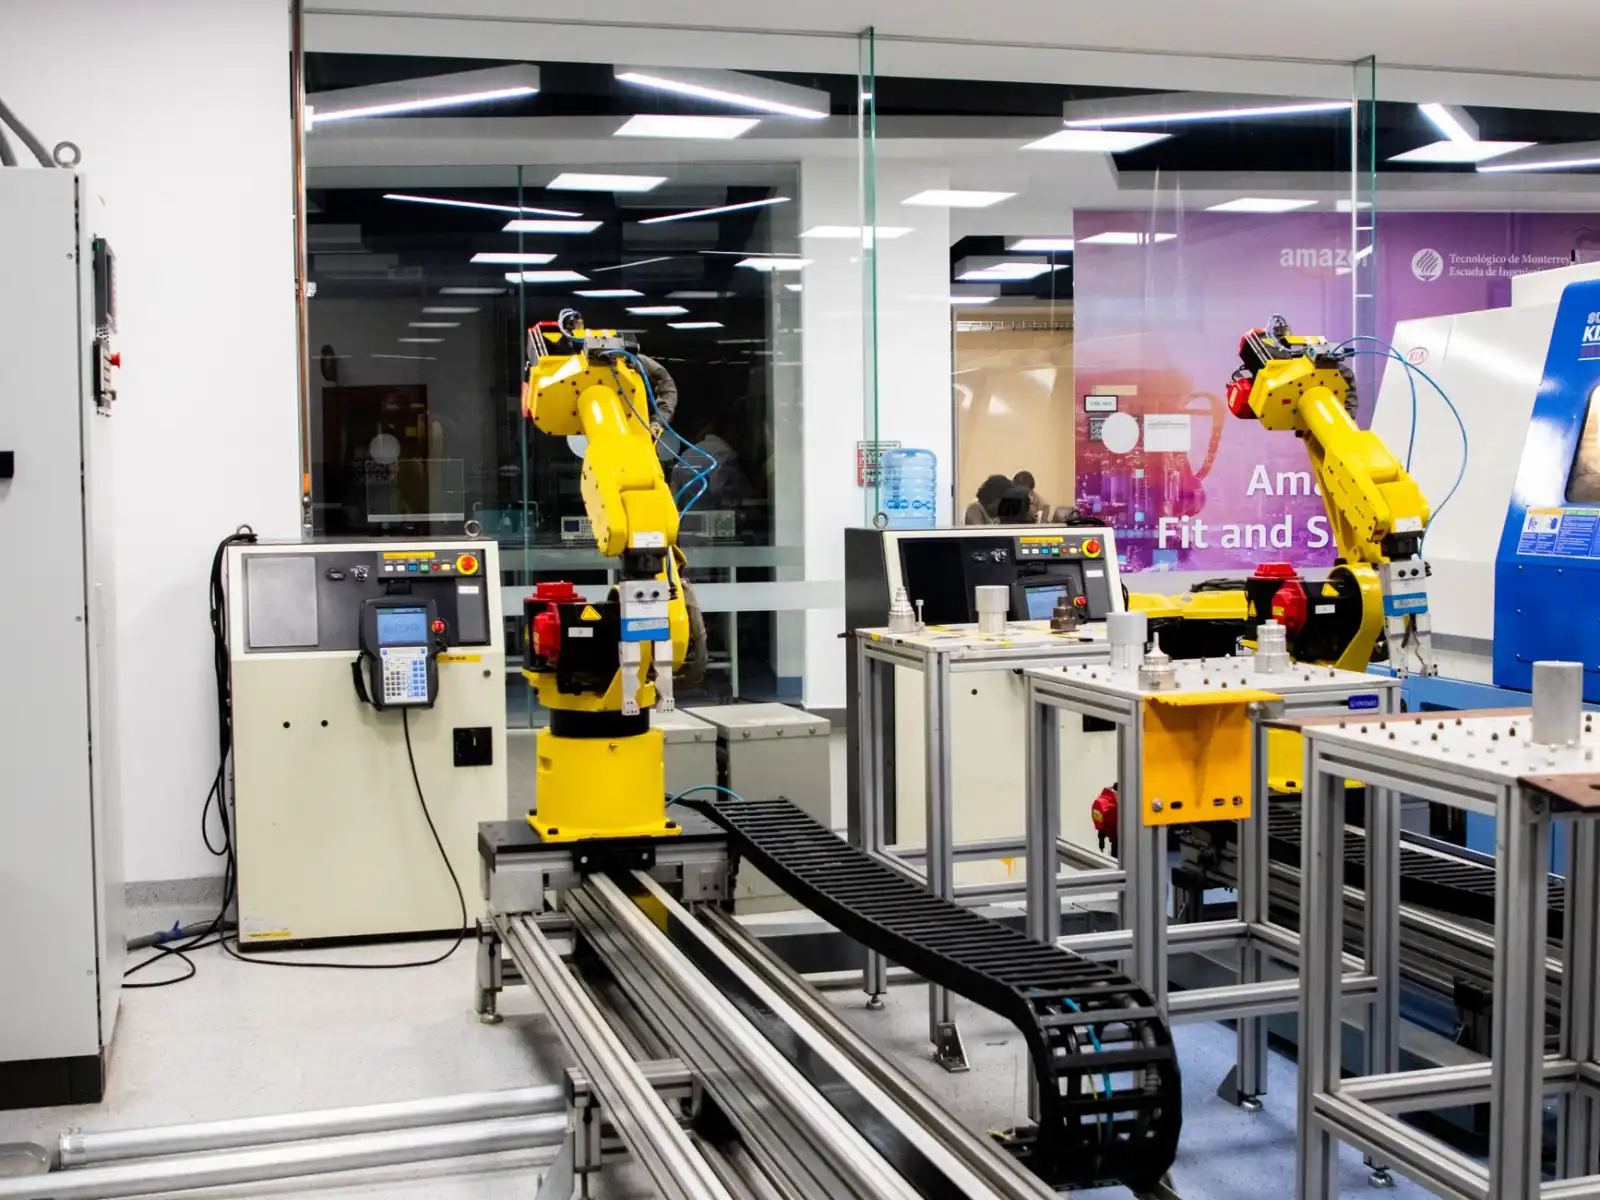
走进上海嘉定或临港的不少制造工厂,你会发现车间里最忙碌的“工人”已经变成了AGV搬运车和无人叉车。它们往返于立库月台与产线之间,动作精准、不知疲倦。但很多工厂在引入这些设备后,反而遇到了新问题:AGV和无人叉车各干各的,在通道口互相“谦让”导致堵塞,整体效率不升反降。这说明,单机智能不等于系统智能,真正的突破口在于协同调度。
AGV搬运车与无人叉车的角色分工
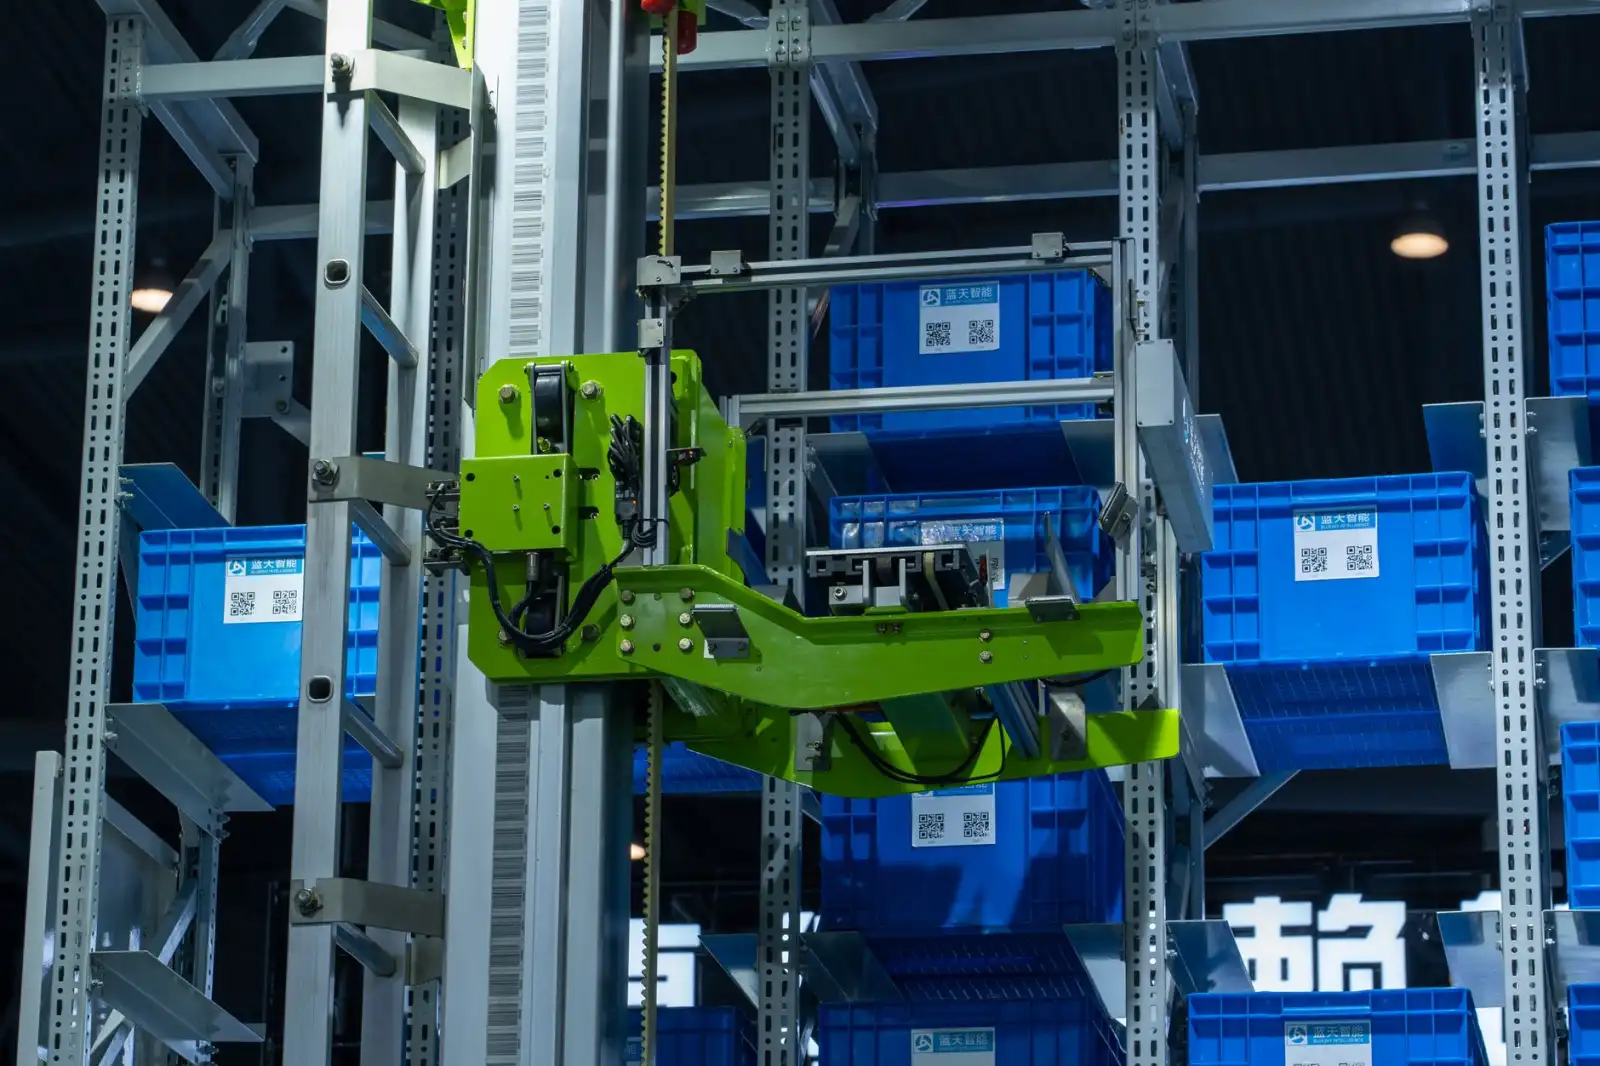
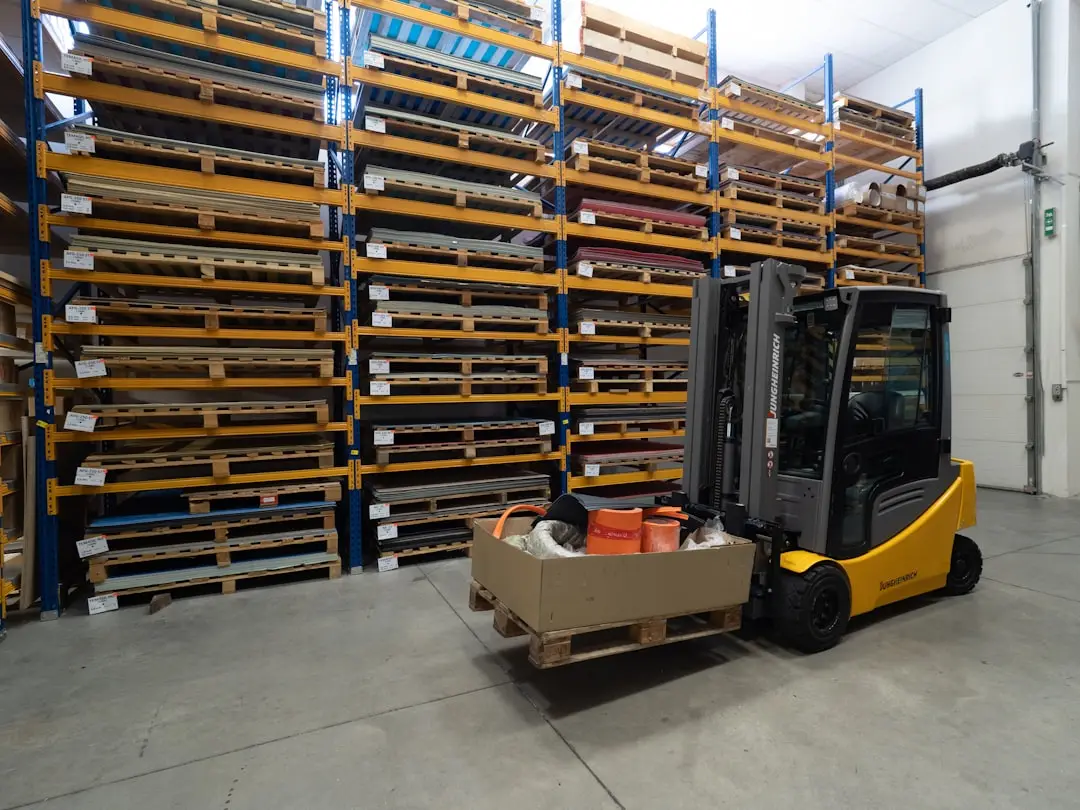
在典型的智能物流方案中,AGV搬运车通常负责轻载、高频的料箱或托盘短驳,例如从缓存区到装配线边仓;而无人叉车则承担重载、高位货架的存取和跨区域转运。两者在载重、举升高度、导航方式上存在明显差异,这也是协同作业需要解决的第一道难题。
上海易樊科技在多个本地项目中观察到,如果让AGV去干无人叉车的活,电机和电池损耗会急剧上升;反之,无人叉车跑短驳则浪费了它的举升能力。合理的分工是:料箱机器人专注拆零拣选,AGV负责整托搬运,无人叉车完成上下架和月台对接。
协同作业的核心技术:调度系统与交通管制
想让两类设备真正配合,靠单机控制器远远不够。需要在智能物流中台层面部署一套多机调度系统,核心能力包括:
- 统一地图与坐标系统:将AGV的二维码地图与无人叉车的SLAM激光地图进行坐标对齐,误差需控制在±10mm以内。
- 动态优先级分配:当无人叉车在窄道作业时,调度系统自动将AGV的路径切换至备用通道,避免死锁。
- 任务池与接力机制:例如AGV将托盘运至交接位,无人叉车在30秒内响应并完成高位上架,减少等待。
实际部署中,交通管制区的划分比设备本身更考验集成商的经验。我们通常建议在通道交汇处设置虚拟红绿灯,由调度系统统一控制路权。
常见问题与避坑指南
很多上海工厂在升级智能物流时,容易忽略三个细节:
- 充电策略冲突:AGV和无人叉车可能共用充电桩,需在调度中设定充电优先级,避免高峰时段排队。
- 地面平整度差异:无人叉车对地面平整度要求更高,若与AGV混行区域有落差,需提前做自流平处理。
- 网络漫游丢包:多台设备跨AP漫游时,若丢包率超过2%,调度指令会延迟,建议采用5G专网或Wi-Fi 6。
另一个高频问题是料箱机器人与AGV的对接精度。料箱机器人放料至输送线时,若定位偏差超过5mm,AGV取货就会失败。解决办法是在交接位加装视觉辅助定位模块,成本增加不多,但成功率可提升至99.5%以上。
从单机到系统:可执行的升级路径
对于计划升级的上海工厂,建议分三步走:先梳理现有物流动线,标出高频冲突点;再选择一家能同时调度AGV、无人叉车和料箱机器人的软件平台;最后用两周时间做单机测试,再用一个月做混场压力测试。测试阶段要重点关注任务完成率和平均等待时长两个指标。
智能物流的协同方案没有标准答案,但有一个原则:让合适的设备干合适的活,用调度系统消除等待和绕行。做到这一点,整厂物流效率通常能提升20%以上,设备投资回收期也能缩短到18个月以内。