上海工厂如何选择AGV搬运车与无人叉车:技术参数与适用场景对比
在上海的制造业车间里,物流自动化改造已经不再是“要不要做”的问题,而是“怎么选对设备”的问题。面对AGV搬运车、无人叉车和料箱机器人这几类主流方案,不少工厂负责人容易陷入参数对比的迷宫,却忽略了场景匹配才是决定投资回报率的关键。
搬运需求分化:从平面到立体
上海工厂的空间成本极高,通道宽度、层高和货物形态直接决定了设备选型。平面长距离运输,比如从仓库到产线的原料配送,AGV搬运车的磁条或SLAM导航方案更为成熟,负载能力覆盖300kg到2吨,运行速度可达1.5m/s。而涉及货架存取、托盘上下线的场景,无人叉车的举升高度和路径规划能力才是核心考量,目前主流激光导航无人叉车重复定位精度可控制在±10mm以内。
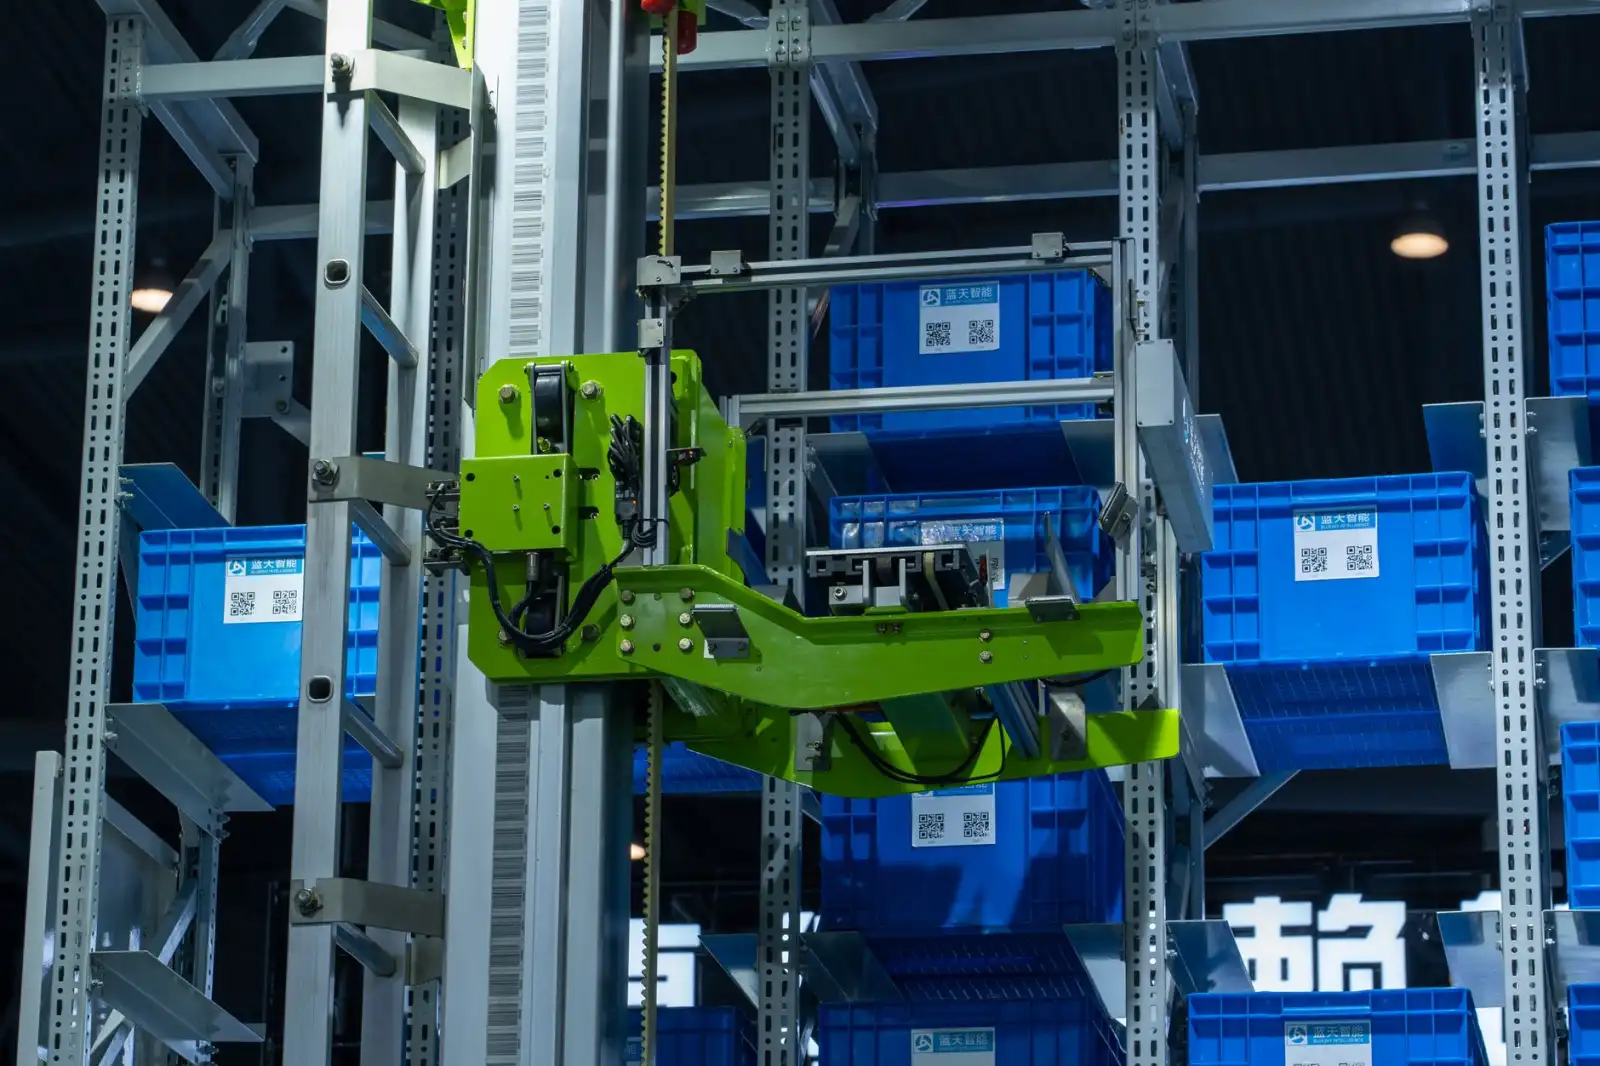
料箱机器人则瞄准了另一类痛点——小件、多SKU的拆零拣选。上海电子装配和医药流通企业里,料箱机器人配合多层货架,能实现“货到人”拣选,效率比传统人工步行拣选提升2-3倍。
核心技术参数对比:别只看负载
选型时容易被忽略的是导航方式和调度系统兼容性。AGV搬运车若采用二维码导航,地面维护成本低但路径变更灵活性差;激光SLAM导航无需改造地面,适合上海老厂房改造项目。无人叉车的核心在于举升高度与门架稳定性,高位存取时需关注失载率。料箱机器人则要评估料箱抓取机构的兼容性,能否适配不同尺寸的塑料箱和纸箱。
- 导航方式:磁条/二维码/激光SLAM/视觉,决定改造周期与长期维护成本
- 调度容量:单张地图支持多少台设备同时运行,直接影响扩展性
- 电池策略:磷酸铁锂快充与换电模式,对应不同班次强度
- 安全配置:激光避障、急停触边、声光警示是否满足CE或国标
一套智能物流系统能否稳定运行,往往取决于调度层与工厂MES/WMS的接口深度。上海不少集成商在项目交付时才发现,设备端协议开放程度不足,导致任务下发延迟超过2秒,节拍跟不上产线。
实践中的选型路径
建议按以下顺序推进:先做场景测绘,标出通道宽度、转弯半径、充电位和作业点;再统计峰值流量,按每小时搬运托盘数或料箱数反推设备数量;最后要求供应商提供同场景案例的连续运行数据,而非实验室参数。
上海易樊科技有限公司在服务本地制造企业时发现,混合调度AGV搬运车与无人叉车已成为趋势——前者负责平面接驳,后者完成货架存取,料箱机器人处理拆零环节。三类设备由同一套智能物流平台调度,才能避免“自动化孤岛”。
随着上海智能工厂政策持续推进,设备间的协同效率将取代单机参数,成为下一阶段选型的核心指标。提前规划接口标准和扩展余量,比单纯比较价格更有长期价值。