上海工厂AGV搬运车与无人叉车混合调度方案设计要点
上海工厂的车间里,AGV搬运车和无人叉车各司其职的场景正变得越来越常见。但很多企业在部署混合车队时,往往遇到一个尴尬的问题——两套系统各自为政,AGV在通道里等叉车让行,叉车又因为料箱机器人的路径规划冲突而频繁急停,整个调度效率不升反降。
为什么混合调度比单一车队更复杂?
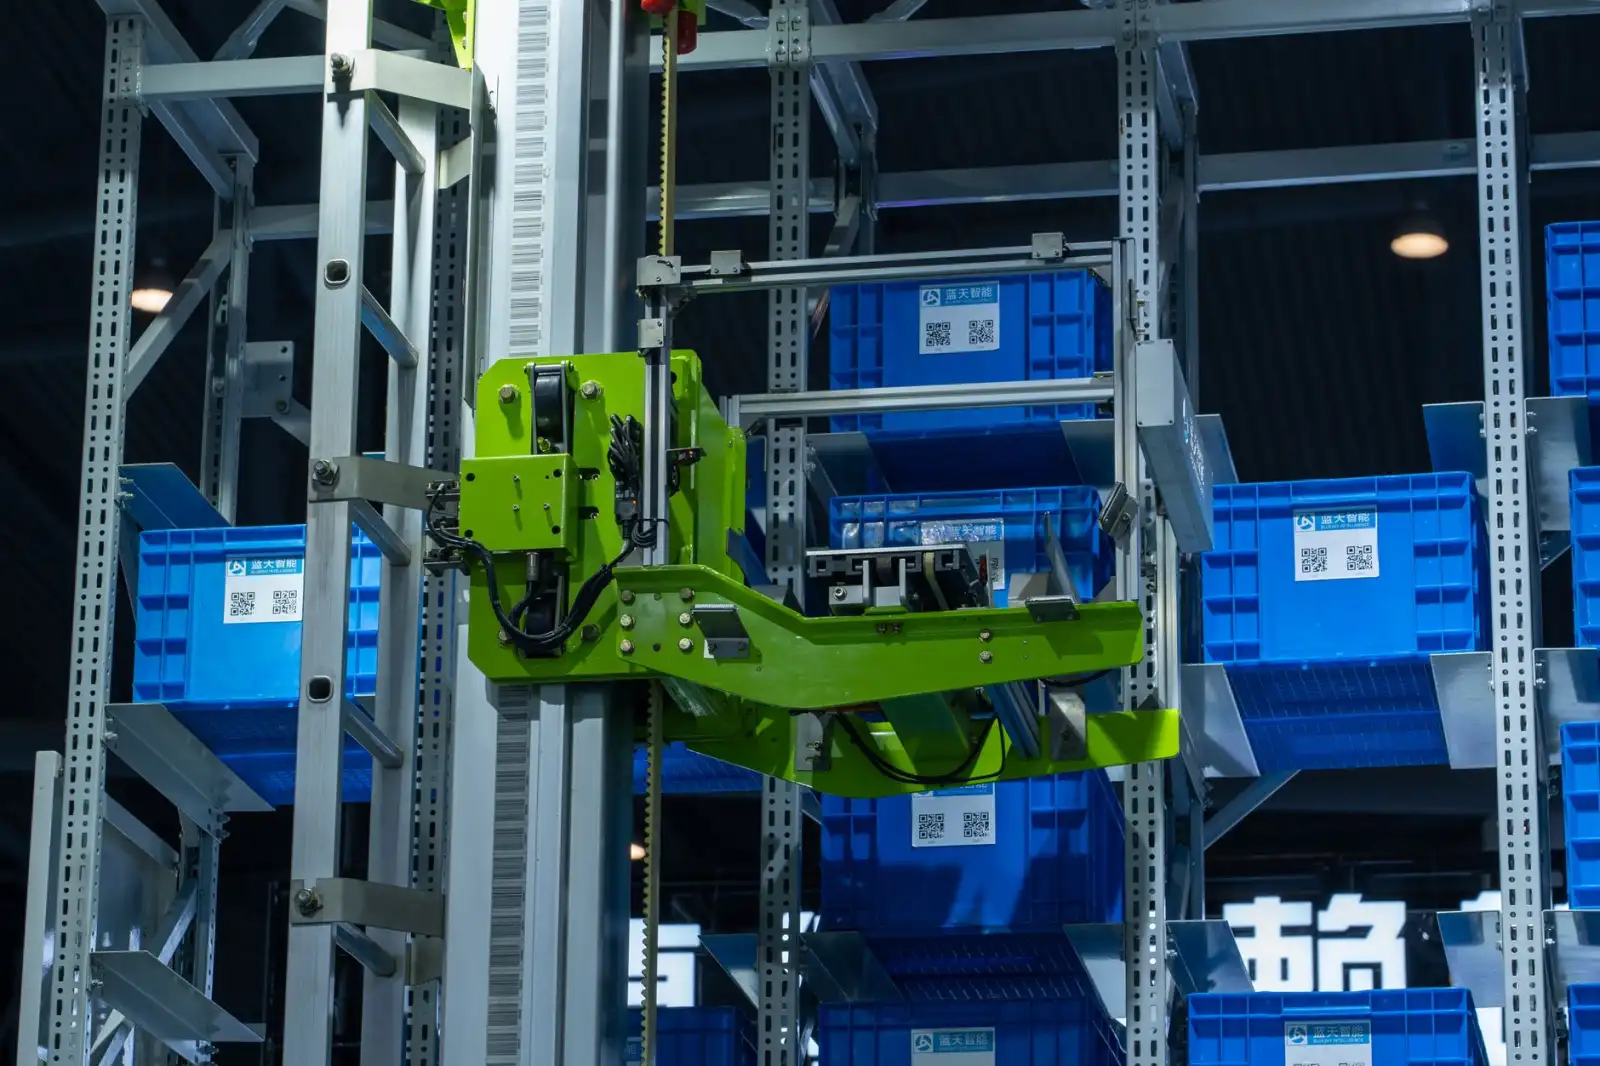
这背后的核心矛盾在于**设备形态差异带来的拓扑约束**。AGV搬运车通常走固定磁条或二维码网格,转弯半径小,适合窄通道;而无人叉车需要更大的举升空间和安全距离,作业时往往要临时占用双向通道。更麻烦的是,料箱机器人(如潜伏顶升式)与叉车的作业高度完全不同——前者在地面50cm以下运作,后者货叉抬升后可能达到3米,这意味着安全避让的逻辑不能简单用“谁先到谁走”来定义。
混合调度的三个关键设计维度
我们给上海几家3C电子和汽车零部件工厂做过改造,发现真正落地的方案都绕不开以下三点:
- 统一交通管制层:不能依赖各设备自带的调度系统,必须在上层做一套中央交通管制服务(TMS),实时收集所有车辆的位姿和任务状态,下发路口通行权。这就像给马路装红绿灯,而不是让每辆车自己按喇叭。
- 动态任务分配策略:根据物料属性和时效要求分流。比如小件、轻载且点位密集的搬运交给料箱机器人,整托或大吨位物料交给无人叉车,AGV搬运车则负责中距离的循环补料。关键是不做静态分区,而是按实时负载率动态调剂。
- 充电与避让的协同:混合车队里,无人叉车电量低于20%时应该主动回充,但此时如果恰好有AGV搬运车正在该充电区附近执行高优先级任务,系统需要计算“让谁先完成”的经济账,而不是一刀切禁止进入。
避碰算法的工程化取舍
很多方案商喜欢强调AI路径规划,但实际部署中,基于时间窗的预留机制往往比实时重规划更可靠。具体做法是:每台设备在进入路口前500ms向TMS申请时间片,TMS根据车辆当前速度、载重和刹车距离,给出一个独占窗口。这个窗口不是固定值——空载AGV搬运车可能只需1.2秒,而满载无人叉车因为制动距离更长,可能需要2.8秒。我们实测过,这套机制在60台设备混行的压力测试下,拥堵率能控制在5%以内,而纯靠避让传感器的方案,这个数字会飙升到22%。
从项目落地看实践建议
如果你的上海工厂正在评估这类改造,有三件事值得提前做。第一,盘点地面条件——无人叉车对地面平整度要求是±5mm/2m,而AGV搬运车可以放宽到±10mm,如果仓库地面有沉降缝,必须做标记并纳入调度地图的禁行区。第二,别忽略通信延迟,在5G覆盖不全的区域,Wi-Fi漫游切换可能造成300ms以上的控制盲区,这时需要在关键路口加装地磁传感器作为兜底。第三,建立分阶段的切换策略,先让AGV搬运车和料箱机器人共线运行两周,确认稳定后再逐步引入无人叉车,而不是一次性全量上线。
最后聊一下行业趋势。今年我们看到的一个明显变化是,客户不再单纯追求单机效率,而是关注整个智能物流系统的ROI。混合调度方案的价值不在于让每台设备跑得最快,而是让整体吞吐量、能耗和故障恢复时间达到最优平衡。比如在某电子厂案例中,通过合理的混行策略,AGV搬运车的空驶率从31%降到17%,无人叉车的日均作业趟数提升了23%,而这并没有额外增加车辆数量。
上海易樊科技在服务本地制造企业的过程中体会到,混合调度不是简单的软件叠加,而是对现场工艺逻辑的深度理解。每一个路口的让行规则、每一段通道的限速设置,背后都是对生产节拍的尊重。未来随着AI调度算法走向成熟,系统能自动学习不同班次、不同订单结构下的最优策略,但到那时,基础的地图建模和车辆通信规范仍然是决定上限的底层框架。