上海易樊科技AGV搬运车技术架构与导航算法解析
在智能物流装备的落地实践中,AGV搬运车早已不是简单的「循线小车」,而是集感知、决策、执行于一体的复杂机电系统。上海易樊科技有限公司深耕这一领域,其自研的AGV搬运车、无人叉车及料箱机器人产品线,在导航精度与调度效率上形成了独特的技术壁垒。今天我们从底层架构出发,拆解这套系统的设计逻辑。
核心架构:从感知层到控制层的解耦设计
易樊科技的移动机器人平台采用**模块化分层架构**,将系统拆分为感知层、决策层与执行层。感知层标配激光雷达(2D/3D可选)与IMU惯性测量单元,部分高端无人叉车车型额外搭载视觉相机,用于识别托盘姿态与货架间隙。决策层运行基于ROS2改造的实时内核,任务调度响应时间可控制在**50ms以内**,这为多机协同提供了底层保障。
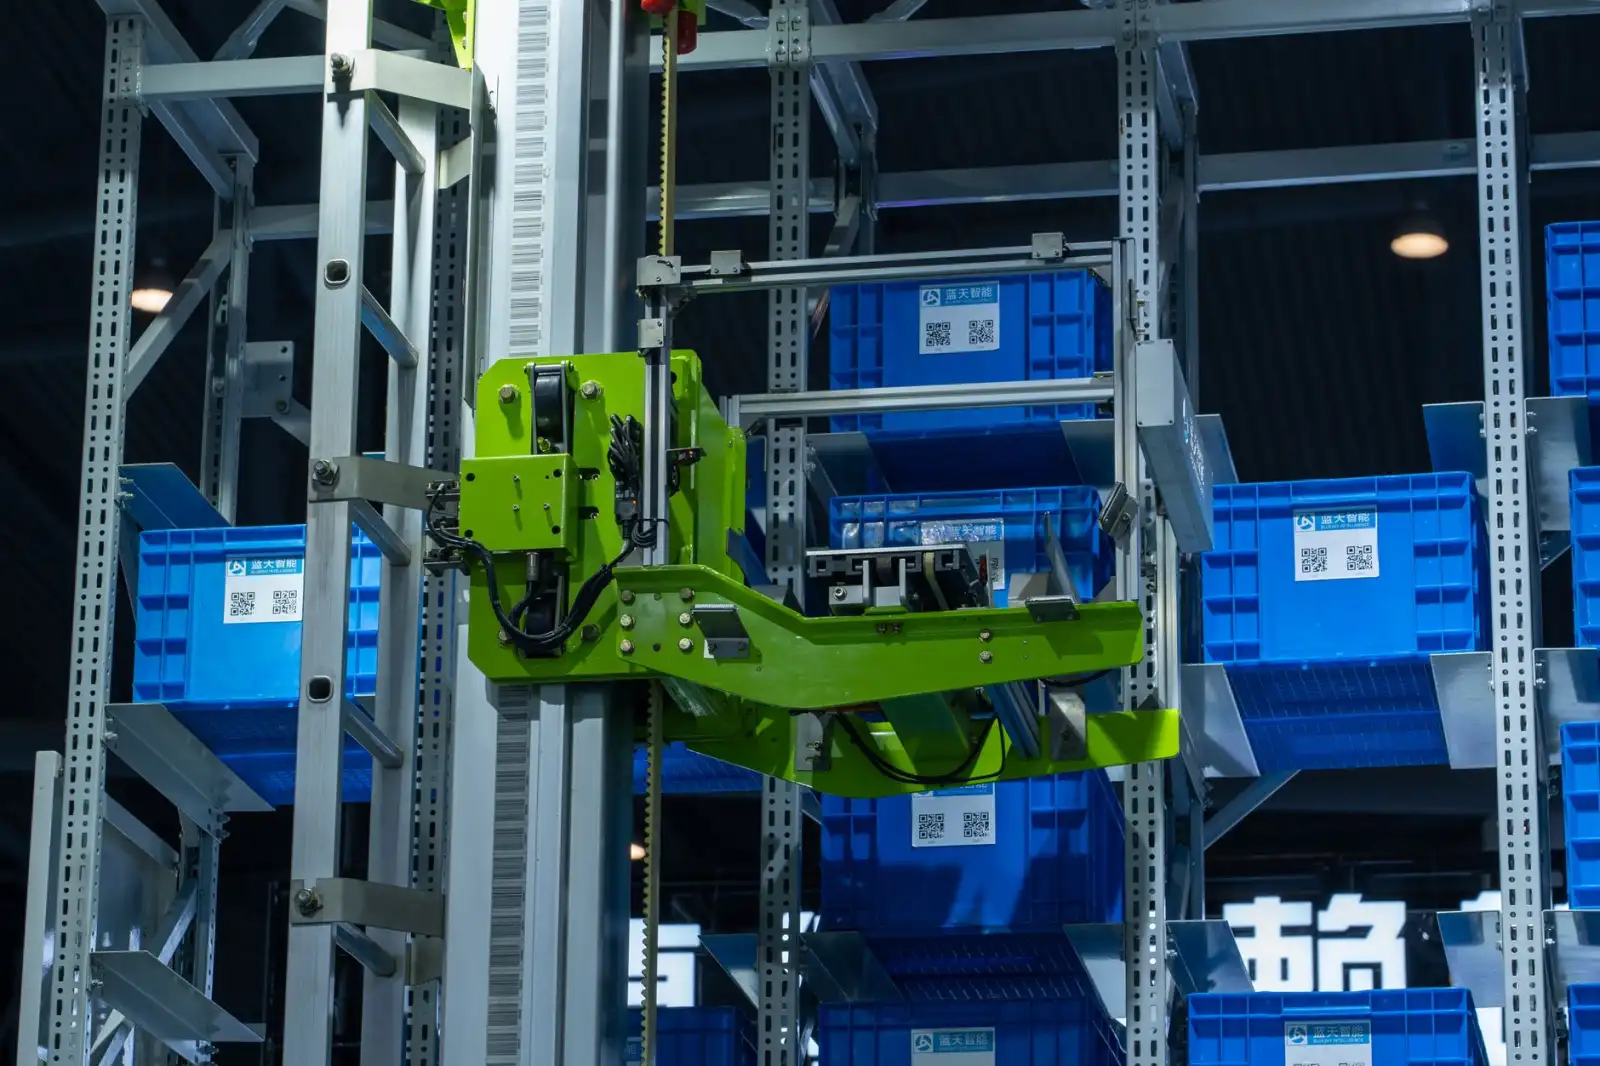
执行层则采用伺服电机驱动方案,配合差速或舵轮转向结构。以标准款AGV搬运车为例,其重复定位精度可达±5mm,满载爬坡能力≥8%。在料箱机器人上,我们优化了举升机构的力控算法,使箱体取放时的冲击力降低30%,这对精密零部件的搬运尤为关键。
导航算法:不是单一SLAM,而是混合策略
单纯依赖某一种导航方式在真实工厂里都会翻车。易樊科技的产品支持**激光SLAM、反光板导航、视觉二维码导航**三种模式,并允许用户按场景动态切换。例如,在环境光照剧烈变化的车间,优先启用激光SLAM;而在需要高精度对接的工位上,则切换至二维码引导,实现±2mm的停靠误差。
算法层面,我们使用了改进的**Cartographer前端**与**回环检测优化**,并加入动态障碍物速度预测模型。这意味着当一名工人突然出现在无人叉车路径上时,系统不是简单急停,而是根据工人运动矢量计算绕行轨迹——这个细节,是区分「能用」和「好用」的分水岭。
部署中的关键参数与硬性注意事项
调试AGV搬运车时,有三个参数必须现场实测:地面摩擦系数、最小转弯半径内的干涉物、以及无线网络漫游切换延迟。摩擦系数直接决定最大加速度与制动距离,若地面有油污或铁屑,必须调整PID参数,否则容易打滑。网络延迟则影响多车调度,建议工业Wi-Fi的AP间切换时间不超过300ms。
- 务必在每班次开机前检查安全触边与急停回路,这是AGV行业的铁律。
- 料箱机器人的货架摆放需预留至少80cm的取货通道,低于此值会触发路径规划死锁。
- 无人叉车在冷库环境使用时,需选配加热套件,防止传感器结露导致定位漂移。
- 先做静态地图采集,再逐步增加动态干扰测试,切勿直接满速运行。
- 调度系统上线前,用仿真工具导入真实产线数据跑满48小时。
- 对操作人员进行至少2天的专项培训,重点讲解异常状态下的手动接管流程。
关于智能物流场景的常见误区
不少客户问:「是不是买几台AGV搬运车就能实现黑灯工厂?」答案是否定的。智能物流的核心在于**系统级优化**,而非单机自动化。易樊科技在交付时,会配套提供WCS(仓库控制系统)与ERP的接口文档,并协助客户梳理物料流转节拍。若产线本身的工位布局不合理,机器人再聪明也只会加速混乱。
另一个高频问题是:无人叉车能否完全替代人工叉车?目前来看,在标准化托盘、固定路线的场景下完全可以,但涉及异形货物、多层堆叠的随机任务,人机协作仍是更经济的方案。这也是我们坚持做「混合调度」而非全无人化的原因。
技术架构的优劣,最终体现在产线的稼动率与错误率上。上海易樊科技有限公司的AGV搬运车、无人叉车与料箱机器人,已在国内多家汽车零部件及3C电子工厂稳定运行超过12000小时。如果您正在规划智能物流改造,不妨从一条具体的搬运线路开始测试,用数据说话,比任何宣传都有说服力。