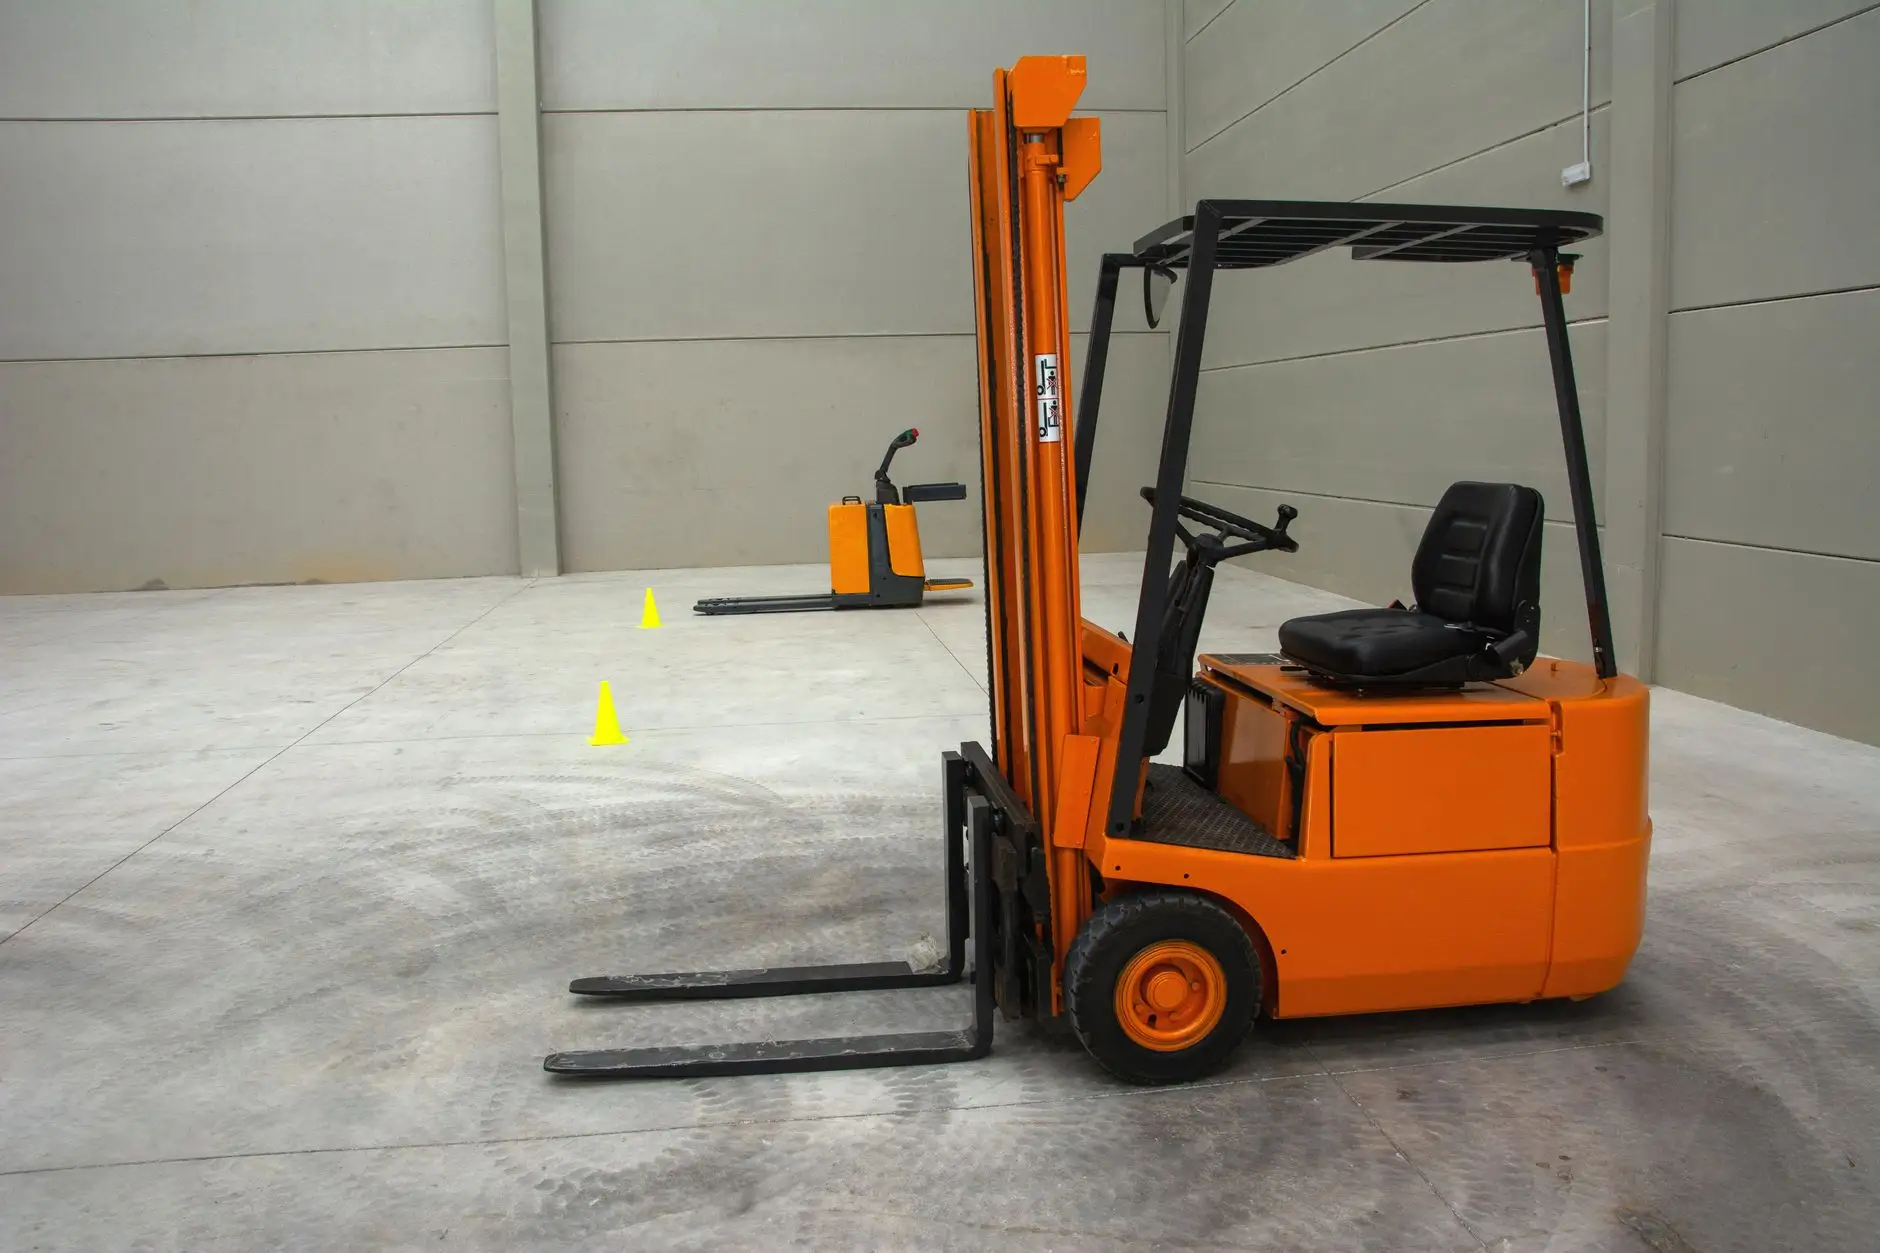
上海工厂AGV搬运车选型指南:自主导航技术如何适配不同车间布局
日期:2026-09-29
标签:AGV搬运车,无人叉车,料箱机器人,智能物流
在上海,寸土寸金的厂房里,通道宽度往往被压缩到极限,而SKU的周转速度却在持续攀升。当企业考虑引入AGV搬运车时,第一个绕不开的问题不是预算,而是——我的车间到底适合哪种导航方式?
目前主流的AGV导航技术分为磁条、二维码、SLAM激光和视觉导航四类。磁条成本最低,但路径固化,一旦产线调整就要重新施工;二维码定位精度可达±10mm,适合电商分拣场景,但地面维护频次高。真正能在上海老厂房与新建智能仓之间灵活切换的,是SLAM激光与视觉融合方案。
车间布局如何决定导航选型
窄通道、高货架、人车混流,这三种典型布局对导航的要求截然不同:
- 窄通道(<1.8m):优先选激光SLAM,无需地面标识,依靠环境轮廓实时建图,转弯半径可压缩至1.2m以内。
- 高货架区(>6m):视觉导航配合顶部反光板更稳定,避免激光被密集货架遮挡导致丢定位。
- 人车混流区:需融合超声波与3D相机,实现动态避障,此时无人叉车的安全冗余设计比导航精度更关键。
易樊科技在松江某汽车零部件工厂的项目中,就遇到7m高货架与2m窄通道并存的场景。最终采用激光SLAM为主、视觉辅助纠偏的混合方案,料箱机器人负责小件区,无人叉车承担托盘区,整体效率提升约34%。
选型时必须核对的三个参数
- 定位精度与重复定位精度:前者决定停得准不准,后者决定每次停得是否一致。托盘对接场景重复定位精度需≤±15mm。
- 地图更新能力:车间动线调整后,系统能否在30分钟内完成地图重建,直接影响停产损失。
- 调度系统兼容性:是否支持与现有WMS/MES对接,能否混合调度不同品牌的AGV搬运车。
常见误区是只关注单车参数,忽略集群调度能力。当车间内同时运行10台以上设备时,智能物流系统的交通管制算法才是效率瓶颈。
上海制造业的典型特征是空间紧、节奏快、品类杂。选型时不妨先让供应商做一次现场激光扫描,用真实点云数据验证导航方案,比看参数表可靠得多。