2025年AGV搬运车技术路线对比:激光导航与视觉导航如何选型
走进2025年的智能工厂,AGV搬运车早已不是新鲜事物。但一个扎心的现象是:很多企业在选型时,激光导航和视觉导航的争论常常让采购团队陷入僵局。有人迷信激光的精度,有人追捧视觉的柔性,却忽略了自家产线的真实工况。
为什么2025年这个选择题更难了?
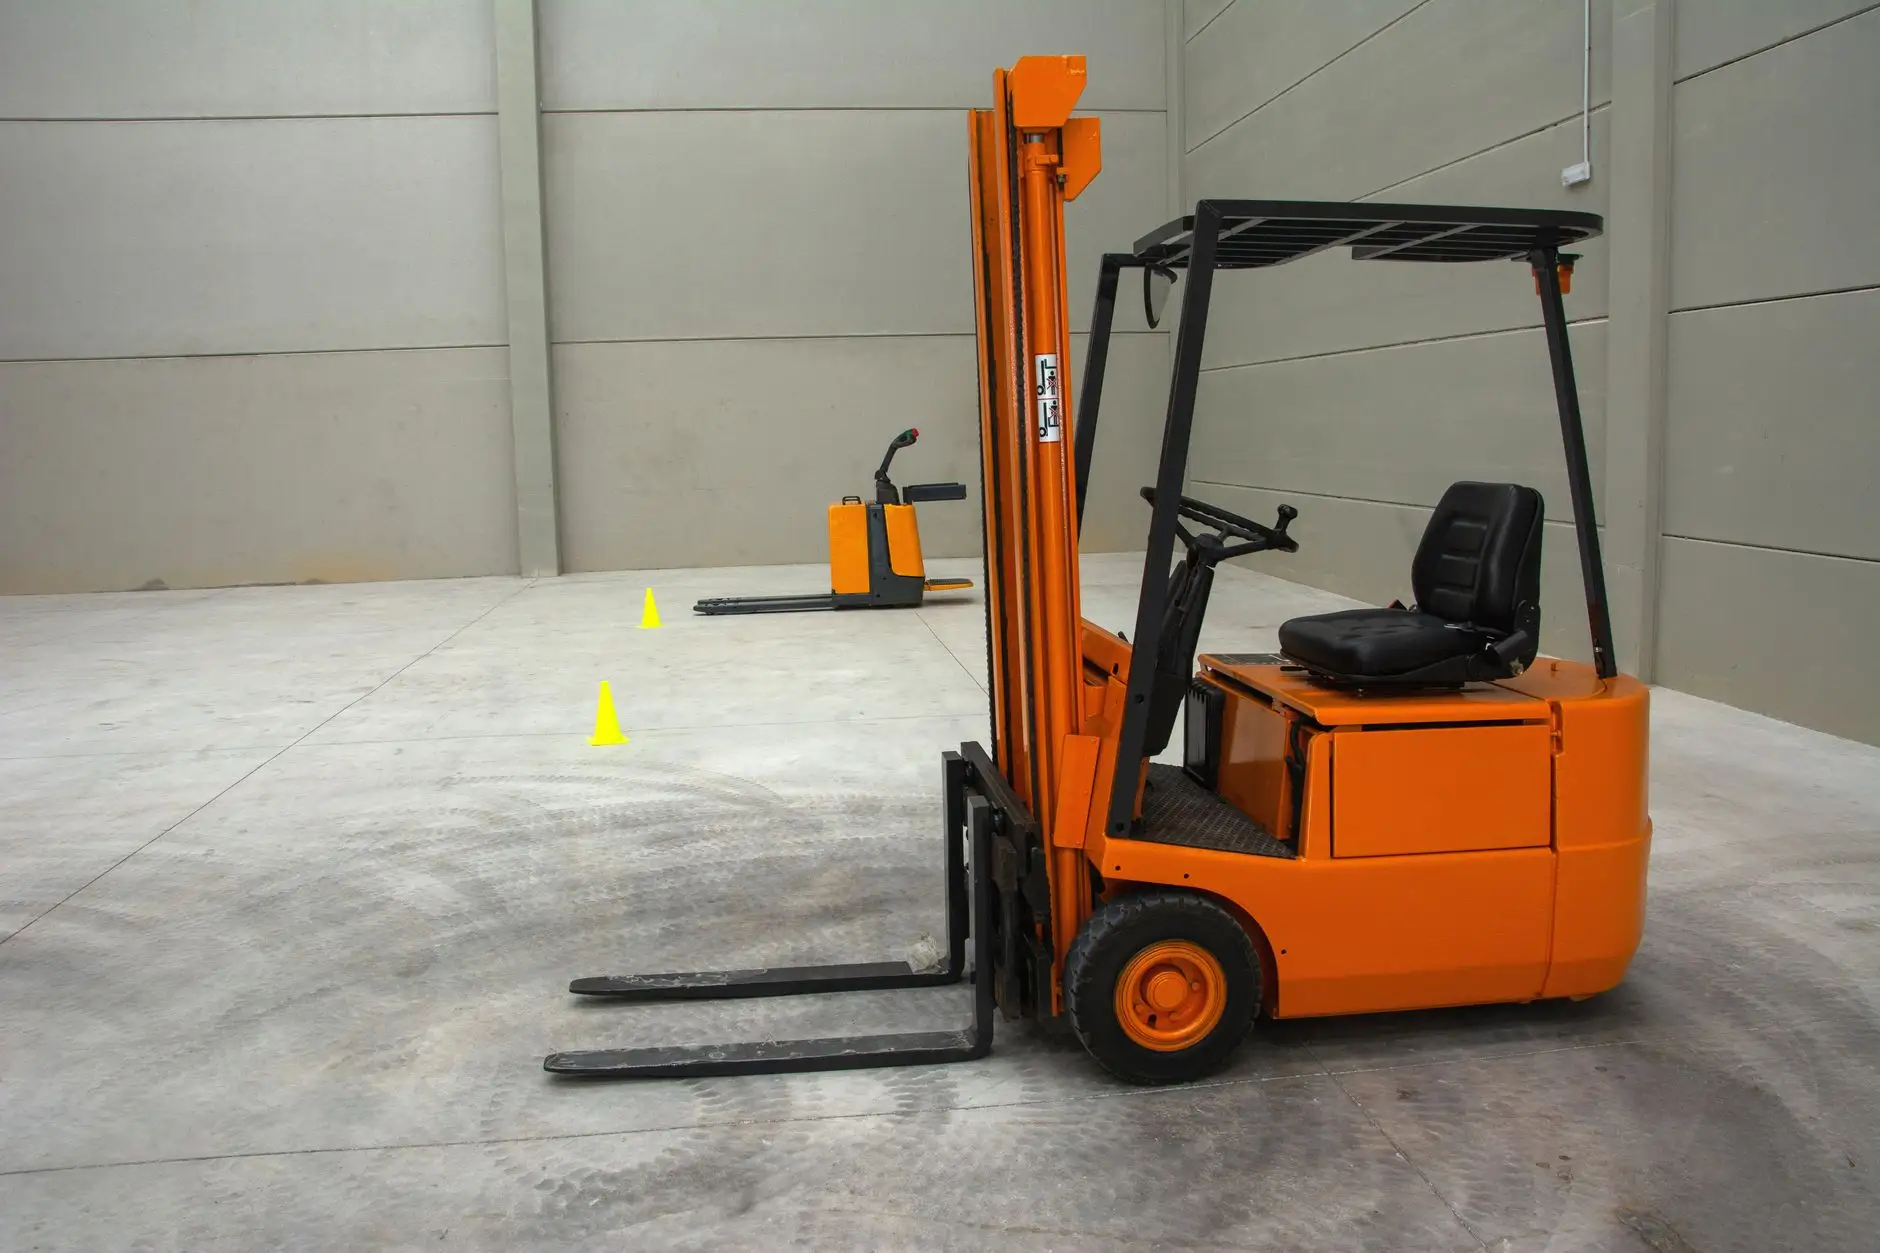
原因在于技术边界正在模糊。过去激光导航是绝对主流,但如今视觉SLAM的算力成本骤降,加上深度学习对环境理解的加持,视觉方案开始蚕食传统市场。与此同时,无人叉车和料箱机器人的应用场景从标准化托盘区延伸到半成品缓存区、线边拣选位,环境复杂度陡增——这直接动摇了纯激光导航“一招鲜”的根基。
技术解析:两条路线的底层逻辑差异
激光导航(尤其是反光板方案)依赖几何测距,精度可达±5mm,但对环境改动敏感——货架移位、新增堆垛,都可能让地图失效。而视觉导航通过特征点匹配和语义识别,能“看懂”地面标线、货架轮廓甚至货物形状,适应性更强,但受光照、反光地面影响较大,纯视觉方案在暗光或高动态场景下容易丢帧。
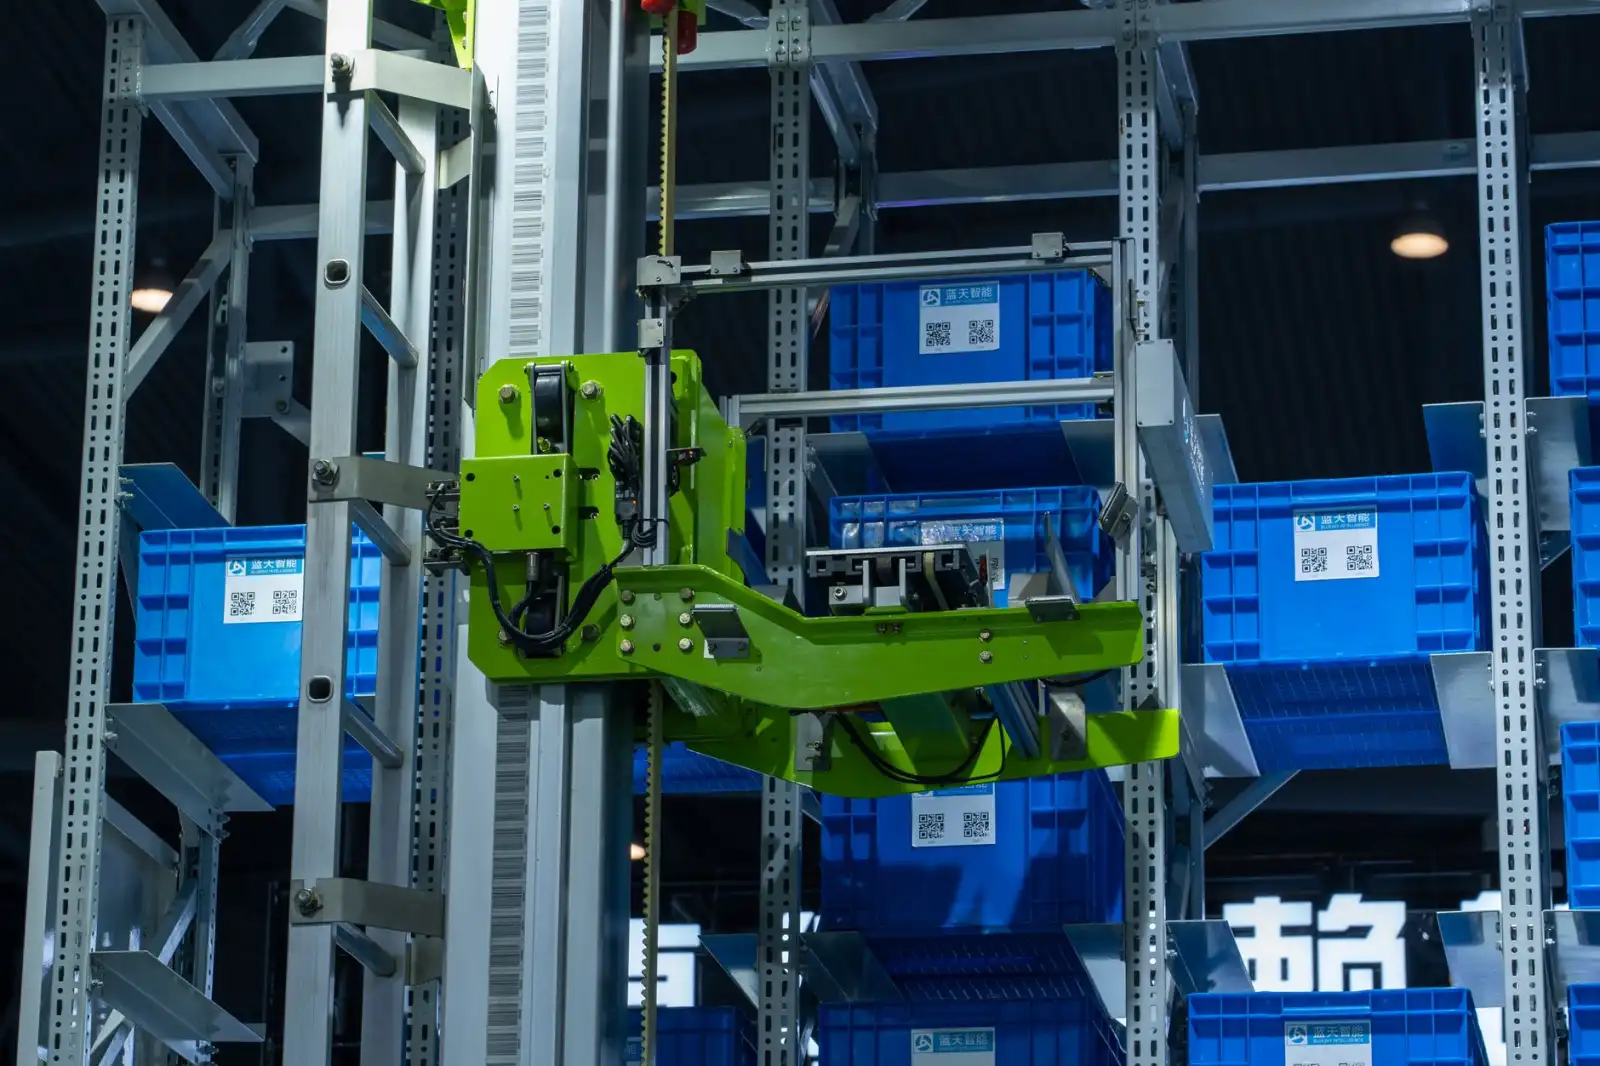
实际落地中,头部厂商更倾向于混合方案:“激光为主、视觉为辅”或反之。比如无人叉车在窄通道存取时,激光负责高精度定位;而料箱机器人在跨楼层、跨车间接驳时,视觉负责拓扑识别。这种“双脑”架构正在成为2025年的主流趋势。
- 激光导航:适合固定路线、高节拍、重载场景,如托盘搬运、高位货架存取。
- 视觉导航:适合频繁变更工位、人机混行、需要感知障碍物类型的场景。
- 混合导航:兼顾精度与柔性,但成本高出15%-20%,且对算法团队要求更高。
对比分析:别只看参数,要看ROI
从TCO(总拥有成本)角度看,激光导航的维护成本集中在反光板清洁和传感器校准,而视觉导航的隐性成本在于算法迭代和边缘算力升级。以一家3C电子工厂为例,我们实测过:产线调整频率每月超20次时,视觉导航的重新部署时间比激光快3倍,但遇到地面油污或强反光,视觉的故障率会上升至激光的2.5倍。
所以,选型的关键不是“谁更先进”,而是“你的产线波动有多大”。如果是新厂建设,建议优先考虑混合导航的AGV搬运车,留出冗余算力;如果是老厂改造,且路线固定,激光方案反而更经济。
回到上海易樊科技的服务经验,我们接触过的客户里,超过60%最终选择了“激光主定位+视觉避障”的折中方案。这不仅解决了精度问题,还大幅降低了人车交互中的安全事故率。毕竟,智能物流的核心不是炫技,而是稳定交付。
最后给个实操建议:选型前务必做72小时连续工况测试,重点观察光照变化时段(如傍晚、夜间)和叉车充电区域的导航表现。只有跑过你的产线,才知道哪条技术路线真正适合你。